жать техническим средствам.
Работает скрепер также от приводной станции 1,5 кВт, имеющей максимальную длину обслуживания 130 м, и за 50 минут делает рейд в обе стороны. Обязательным требованием к установке такого решения выступает наличие плоского кормового прохода без возвышения в середине, а также ровного кормового стола.
Стоимость скреперных систем в зависимости от конфигурации коровника варьируется от 10 до 35 тыс. евро.
Альтернативой скреперным подталкивателям являются роботизированные решения, уже завоевавшие заслуженную популярность на рынке.
Система состоит из автоматически передвигающегося по кормовому проходу вдоль ограждения стола робота-подталкивателя, работающего на аккумуляторных батареях. Работа его аналогична распространённому в быту роботу-пылесосу с той лишь разницей, что подталкиватель не всасывает корм, а придвигает его ближе к корове (ограждению), не причиняя беспокойства животным.
Так как подобные роботы-подталкиватели работают от аккумуляторов, после каждого выезда они возвращаются к зарядной станции, которая устанавливается в любом удобном месте кормораздаточного прохода (как правило, ближе к торцу), она же и становится начальной точкой для выполнения каждого рабочего цикла. Таким образом, роботы-подталкиватели совершенно автономно двигают корма, следуя заданному пути и частоте выхода на маршрут.
Навигация в коровнике таких роботов реализована различными способами. К примеру, трек подравнивателя FeedRover компании Lemmer-Fullwood задаётся встроенными в пол кормового стола элементами (маркерами), которые обнаруживают индуктивные датчики самого робота. Это позволяет направлять его по одним и тем же траекториям движения. То есть маркеры заранее монтируются в пол линией. Вдоль неё робот строит свое передвижение с каждым проходом всё ближе к кормушке: первый проход – на самом большом расстоянии до стола, последующие – с соответствующим (заданным заранее) уменьшением, чтобы не оставлять остатки корма. Машина Butler Gold от Wasserbauer также передвигается возле кормового стола вдоль магнитной линии.
В случае автоподталкивателей Lely Juno удержание робота на треке производится встроенным в него ультразвуковым датчиком, который сканирует перемещение агрегата вдоль кормового стола на заданном расстоянии. Никаких дополнительных датчиков или рельсов для обеспечения движения не требуется: в процессе движения Lely Juno постоянно измеряет расстояние до кормового стола, и как только он заканчивается, понимает, что нужно возвращаться на зарядку или выходить
на следующий трек.
Рядом с окончанием маршрута устанавливают металлическую полосу, которая также сигнализирует роботу (точнее, его индуктивному датчику) об окончании пути.
Интересно, что программное обеспечение Lely Juno позволяет пододвигать корм динамически или адаптивно, то есть робот сам оценивает количество корма в проходе и, исходя из этого, решает, на какой дистанции от кормовой решетки его надо двигать.
Маршруты роботов можно задать с помощью различных приложений на мобильном устройстве. Например, путь Lely Juno задаётся с помощью приложения (Lely Control) на любом гаджете (смартфоне, планшете), а настройку робота выполняют при установке в коровнике, проведя его по заранее заданному маршруту и записав трек. Машина запомнит его и с учётом заданной кратности будет повторять изо дня в день.
Плюсами данной концепции является возможность «вписать» робота Juno практически в любой готовый коровник (даже привязного типа) без предварительной подготовки на стадии проектирования, так как никаких дополнительных устройств для навигации ему не требуется.
Конструкции роботов-подталкивателей похожи: они приводятся в движение двумя колесами и поддерживаются третьим. Внизу у каждого имеется крутящийся диск с резиновой «юбкой», с помощью которой производится подталкивание кормов.
Все подталкиватели роботизированного типа оснащены специальным детектором столкновения, который немедленно тормозит процесс движения при соприкосновении с препятствием. Тем не менее, требованием к их использованию является наличие ровных кормораздаточных проходов и возможность зарядки недалеко от маршрута.
Один робот-подталкиватель кормов может обслуживать за один проход маршрут длиной до 1400 м.
Роботизированные решения по подталкиванию кормов предлагают компании Lely (Juno), Lemmer-Fullwood (FeedRove), Hetwin (Stallboy feed), Аlb Innovation (Cow-Boy), Wasserbauer (Butler Gold) и др.
6 КОРМОВЫЕ РЕШЁТКИ
Различают следующие виды ограждений комового стола:
1. Простое ограждение. Является базисным вариантом перегородки. Используется при беспривязном содержании животных, обеспечивает свободный доступ к кормовому столу.
2. Вынесенное ограждение. Сконструировано на базе простого ограждения, но в отличие от него имеет вынесенную вперёд надхолоч-
ную трубу, что препятствует высокому подъёму головы животных и разбрасыванию корма по кормовому проходу.
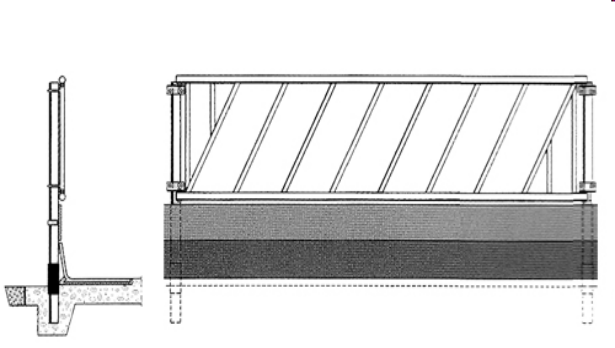
3. Диагональное ограждение. Является оптимальным решением при необходимости ограничения передвижения животных вдоль кормовой линии.
4. Фиксирующее ограждение. Применяется при беспривязном содержании животных, предназначено для кратковременной фиксации животных во время кормления для осеменения, осмотра и проведения незначительных ветеринарных работ.
5. Барьерное ограждение. Данный тип ограждения используется для раздельного содержания животных различных групп (например: телят, молодняка, дойных коров). Все детали и крепёжные элементы изготовлены из оцинкованной стали. Как уже было отмечено, оборудование производится в разных вариантах в зависимости от категории животных.
Кормовой забор представляет собой конструкцию из оцинкованного профиля и труб, снабжённую уникальной системой, с помощью которой осуществляется групповое открывание и закрывание кормовых мест, а также индивидуальное разблокирование каждого места. Вследствие простоты конструкции механизм не блокируется из-за просыпанного корма. Элементы секций снабжены специальными бронзовыми подшипниками, что обеспечивает надёжность соединения движущихся частей (рисунки 12, 13). Такая конструкция позволяет некоторое время после доения подержать животных стоя, проводя очистку и просушку стойл, удобно проводить осмотр и ветеринарную обработку животных.