
P1, 10 -4 Па
5
4
3
2
1
1 2 3 4 5 h 10 -5
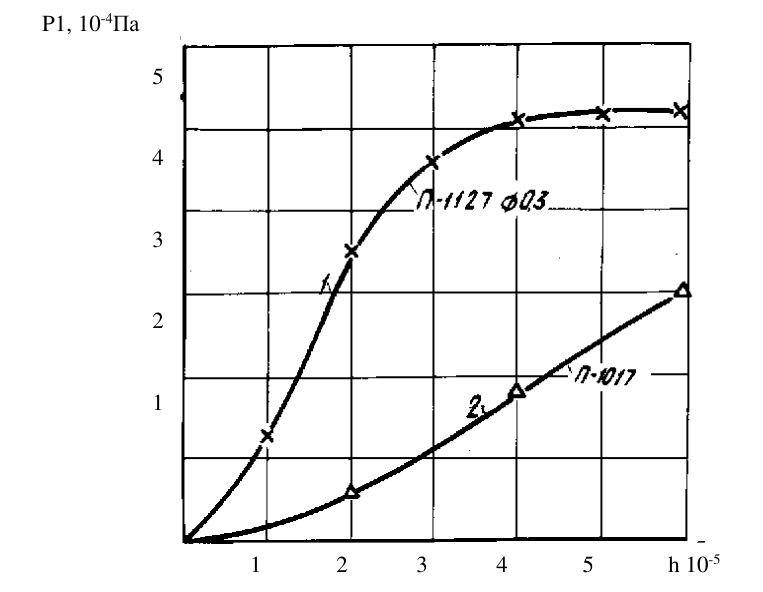
1 – сопротивление П-1127; 2 – с полностью открытым сопротивлением П-1017
Рисунок 9.4 – Зависимость величины выходного сигнала
от расстояния между соплом и заслонкой
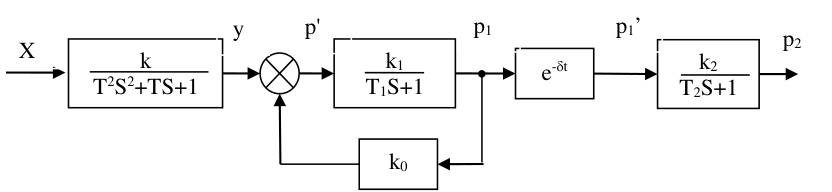
Чтобы решить вопрос о возможности использования пневмопреобразователя для взвешивания тел переменной массы, например, в весовых устройствах учета молока, исследовали его динамические характеристики. Для выявления условий динамической устойчивости формирователь с подвешенным грузом (наиболее неустойчивый вариант – преобразователь силы веса в вакуумный сигнал) рассматривали как систему автоматического регулирования (САР). Структурная схема системы (рисунок 9.5) содержит колебательное звено, состоящее из груза, упругого элемента и демпфера. Демпфером служит рабочая камера формирователя с дросселем.
y p' p1 p1’
p2
X
k k1 k2
e - δ t
T 2 S 2 +TS+1 T1S+1 T2S+1
k0
Рисунок 9.5 – Структурная схема САР
Рабочая камера формирователя является первым апериодическим звеном первого порядка. Это звено охвачено обратной отрицательной связью, в которую включено усилительное звено. Роль усилительного звена выполняет эффективная площадь мембраны, которая усиливает давление, действующее на единицу площади.
Пневматическую линию связи в пневмоавтоматике принято рассматривать как звено чистого запаздывания.
Пневматическая емкость измерительного прибора с емкостью линии связи и сопротивление линии связи и дросселя подсоса воздуха образуют второе апериодическое звено первого порядка.
В условиях эксплуатации возможны три варианта включения формирователя. Наиболее общим является вариант включения, когда формирователь и измерительный прибор соединены длинной линией связи, и запаздывание сигнала необходимо учитывать. В соответствии со структурной схемой САР передаточная функция для этого варианта будет иметь вид:
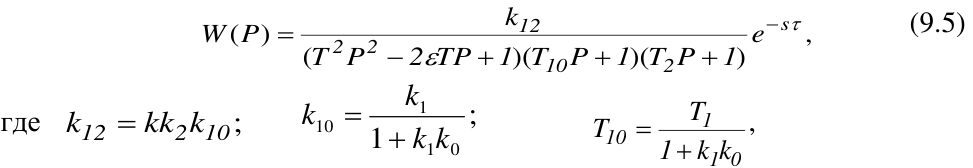
W ( P ) = k12 e − s τ , (9.5)
( T 2P2 − 2 ε TP + 1 )( T10 P + 1 )( T2P + 1 )
k
где k12 = kk2k10 ; k 10 = 1 + k 1 k ; T10 = T1 ,
1 0 1 + k k
1 0
Т, Т1, Т2 – постоянные времени колебательного, первого и второго
апериодических звеньев;
k, k0, k1, k2 – коэффициенты усиления колебательного, усилительного, первого и второго апериодических звеньев;
ε – коэффициент рассеивания энергии;
τ – время запаздывания сигнала.
Наличие в САР звена с запаздыванием обычно ухудшает условия устойчивости и затрудняет их исследование обычными методами. В связи с тем, что в пневматических системах максимальная частота передаваемых сигналов не превышает 10 Гц, а постоянные времени звеньев легко определить экспериментально, исследования этой системы со звеном чистого запаздывания на устойчивость проводили частотными методами. Предельная характеристика рассматриваемой системы имеет вид:
1 = 1 1[ + T 2 T 2 T 10 ω 4 − ( T + 2 ε TT 2 + 2 ε TT 10 + T 2 T 10 ) ω 2 − ( T 2 T 2 + 2 ε TT 2 T 10 ) j ω 3 + ( T 2 + 2 ε T + T 10 ) j ω ], W ( j ω ) k 12 (9.6)
где ω – угловая скорость.
Исследования [38] показали, что при равенстве всех постоянных времени (наиболее опасный случай) работа преобразователя будет неустойчивой при 0,25 > ε ≥ 0. Устойчивость системы улучшается в том случае, если постоянной времени апериодического звена задавать значения, превышающие постоянную времени колебательного звена.
При экспериментальных исследованиях условия динамической устойчивости состояния системы определяли по переходным характеристикам. В зависимости от задаваемых параметров система может работать устойчиво или находиться на границе колебательной устойчивости. Опыты позволили установить, что менять параметры преобразователя, а следовательно, условия устойчивости и быстродействия САР удобнее изменением проводимости дросселя, обеспечивающего связь пневматической системы с атмосферой.
Для выяснения влияния проводимости дросселя на состояние САР были определены функции веса. Результаты наложения осциллограмм колебательного и апериодического звеньев показали, что на скорость нарастания сигнала основное влияние оказывает переменный дроссель – узел «сопло – заслонка», проводимость которого при этом изменяется в широких пределах. Значение постоянной времени нарастания сигнала всегда близко к значению постоянной времени колебательного звена. Поэтому она не оказывает существенного влияния на условия устойчивости рассматриваемой системы. Затухание сигнала происходит при закрытом сопле, поэтому постоянная времени затухания сигнала целиком зависит от проводимости постоянного дросселя.
Опыты показали, что в том случае, когда постоянная времени затухания сигнала равна постоянной времени опускания груза, система находится на границе устойчивости. Если постоянная времени затухания сигнала больше постоянной времени колебательного звена, то система является устойчивой.
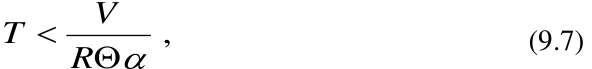
Постоянная времени затухания сигнала характеризует демпфирующие свойства пневматической системы. В самом деле, если постоянная времени колебательного звена будет равна или больше постоянной времени затухания пневматического сигнала в камере пневмопреобразователя, то при опускании груз не встретит сопротивления, так как в рабочей камере вакуум успеет снизиться, и с обеих сторон мембраны будет действовать атмосферное давление. В этом случае рассеивания энергии не происходит, и колебания груза будут незатухающими. Поэтому для устойчивой работы преобразователя необходимо, чтобы соблюдалось неравенство
V
T ,
< R Θα (9.7)
где T – постоянная времени колебательного звена; V – объем рабочей камеры преобразователя; R – газовая постоянная;
θ – температура;
α – проводимость дросселя.
В задачу эксперимента входила проверка результатов теоретических исследований. Частотные характеристики можно получали экспериментальным путем, подавая синусоидальные колебания на вход преобразователя и измеряя их на выходе.
