
предусматриваются пневмокнопки Кн2, Кн3, Кн4, Кн5 (β1, β2, β3, β4,) для ручного впуска и выпуска коров с преддоильной площадки и из станка.
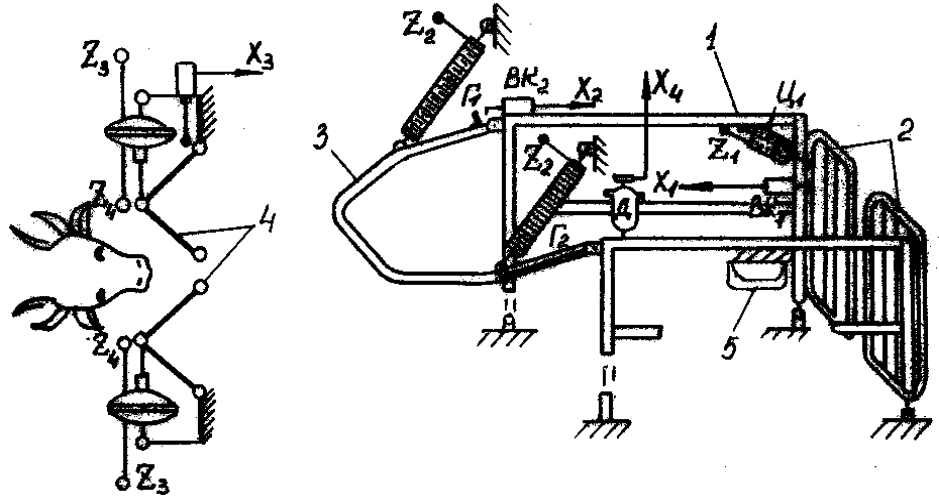
Перед началом цикла двери 2 и 4 закрыты, дуга опущена, при этом уровни сигналов будут следующие:z 1=0;z 2 =0;z 3=0;z 4=1;x 1=0;x 2=0;x 3=0;x 4=0; β 1 =0; β 2 =0; β 3 =0; β 4 =0; β 5=0.
Оператор поднимает дугу и, как на неавтоматизированных установках типа УДС-3, механически цепью фиксирует ее в верхнем положении, нажимает пневмокнопку Кн4 ( β 4 = 1). По этому сигналу ( z3 = 1; z4 = 0) пневмокамеры К1 и К2 приоткрывают входную дверь. Входит первая корова и при этом туловищем раздвигает створки полуоткрытой двери, которая нажимает на конечный выключатель ВК3 ( х3 = 1). Под действием этого сигнала ( z 3 = 0; z4 = 1) дверь закрывается ( х3 = 0). Корова переходит в доильный станок к кормушке 5. Оператор опускает входную дугу, фиксирует корову сзади и приступает к подготовке ее к доению. После подготовки коровы к доению оператор включает вакуум – нажимает кнопку Кн1 ( х4 = 0) м, надевает доильные стаканы на соски вымени коровы – подключает доильный аппаратманипулятор (на рисунке 9.11 не показан). C этого момента начинается автоматический цикл работы системы.
Открытие выходной двери ( z 1 = 1) осуществляется по сигналу управляющего устройства доильного аппарата-манипулятора ( x 4 = 1), который подается после выдаивания коровы одновременно на отключение доильных стаканов и выпуск коровы из станка. Дверь 2 приводом Ц приоткрывается вовнутрь, закрывая кормушку 5. Корова выходит из станка 1, нажимая туловищем на полуоткрытые створки двери 2. Конечный выключатель ВК1 сраба-
тывает, и под действием сигнала ( х1 = 1) закрывается выходная дверь станка ( z1 = 0), приподнимается входная дуга 3 ( z2 = 1), и открывается впускная дверь 4 ( z3 = 1; z4 = 0). С преддоильной площадки в станок 1 входит очередная корова, впускная дверь закрывается, как описано выше ( х3 = 1; z3 = 0; z4 = 1).
При прохождении в доильный станок 1 к кормушке 5 корова приподнимает дугу 3. Конечный выключатель ВК2 срабатывает ( х2 = 1), и под действием этого сигнала в подъемники Г1,2 поступает атмосферное давление ( z 2 = 0), дуга 3 опускается, фиксируя корову сзади. Оператор готовит очередную корову, подключает доильный аппарат-манипулятор, нажимает кнопку Кн1, и цикл повторяется.
Формализованное описание на ЯЦП последовательности технологических операций имеет следующий вид:
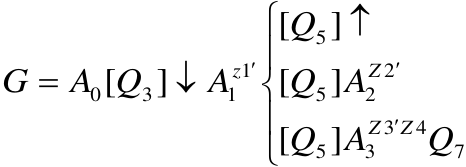
[ Q 5 ] ↑
′ ′
z 1 Z 2
G = A 0[ Q 3 ] ↓ A 1 [ Q 5 ] A 2
Z 3 ′ Z 4
[ Q 5 ] A 3 Q 7
Ориентированный граф условий работы управляющего устройства изображен на рисунке 9.12.
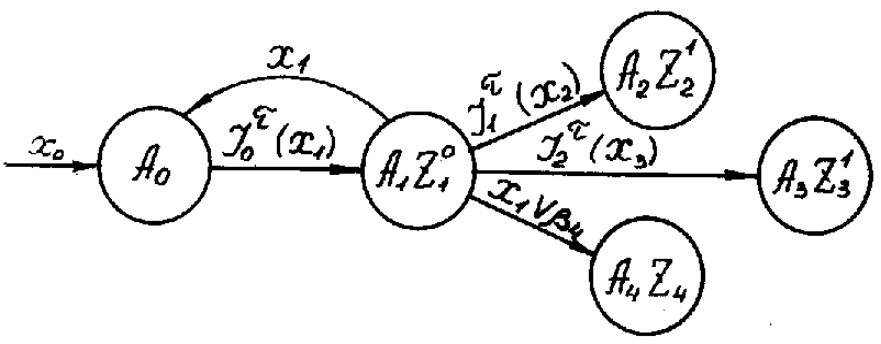
Уравнения блока условий (БУ):
Q1 = D τ ( x4 ) , Q3 = I0 τ ( x1 ), Q 6 = I 2 τ ( x 3) , Q 2 = ∨β 2, Q 4 = x 1 ∨ β 3.
Уравнения блока индикации операций (БИО):
τ τ Q5 = I1 ( x2 ), d1 = T ( β 1 ; I0 ( x1 )).
Уравнения блока выходов (БВ):
τ τ τ Z 1 = T ( a 1 x 4 V β 2; I 0 ( x 1) V β 3 ); Z 3 = T ( I 0 ( x 1) V β 4; I 2 ( x 3 ) V β 5 ); τ τ τ τ Z 2 = T ( I 0 ( x 1); I 1 ( x 2 )); Z 4 = T ( I 2 ( x 3 ) V β 5; I 0 ( x 1) V β 4 ).
Структурная схема управляющего устройства системы выпуска и впуска коров приведена на рисунке 9.13.
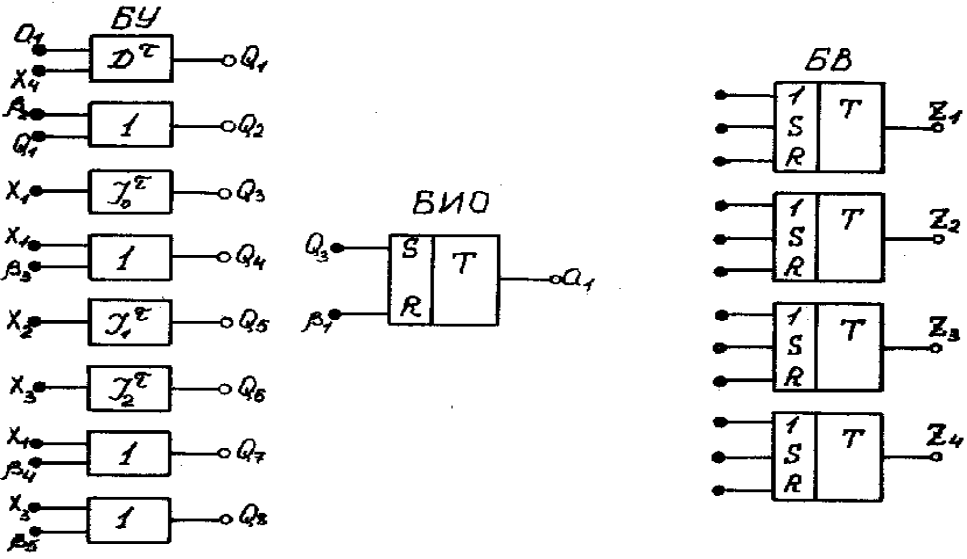
И, наконец, на основании структурной схемы составляется элементная схема управляющего устройства системы выпуска и впуска коров в станки доильной установки.
Высокая надежность работы пневматических устройств во влажной и агрессивной для металлов среде, простота и неприхотливость в обслуживании, низкая стоимость, безопасность и наличие на доильных установках вакуумных источников питания позволяют заключить, что вакуумная пневмоавтоматика может быть основной технической базой автоматизации доения.
