
10 МЕТОДИКА ИССЛЕДОВАНИЯ СЛОЖНЫХ ВАКУУМНЫХ ДИНАМИЧЕСКИХ ДОИЛЬНЫХ СИСТЕМ
Компьютерное управление и контроль состояния вакуумных доильных систем, включая динамику процесса молоковыведения и процесса доения коров вообще, могут быть созданы на основе динамических моделей вакуумных доильных систем с использованием современных программных комплексов машинного анализа и синтеза сложных динамических систем, к числу которых относится достаточное количество высокоэффективных зарубежных (Matlab, МАТRIXx, VisSim и др.) и отечественных программных комплексов (МИК, ПА9, CLASSIC, МВТУ и др.). Наиболее предпочтительным является отечественный программный комплекс «Моделирование в технических устройствах» (ПК МВТУ). Являясь альтернативой зарубежным и отечественным аналогам, ПК МВТУ позволяет рассчитывать, моделировать, исследовать и синтезировать различные технические устройства и динамические системы (механические, гидравлические, теплотехнические, электротехнические, биологические, биотехнические, системы и средства автоматики и пр.). Исходя из конкретных запросов отечественных пользователей, он выгодно отличается от зарубежных аналогов:
-
является открытым программным продуктом и распространяется через Internet бесплатно;
-
вся необходимая сопроводительная документация, методическое обеспечение и исчерпывающая справочная контекстная система ПК МВТУ выполнена на русском языке, что для многих российских пользователей снимает языковый барьер, который имеет место при изучении и использовании таких программ как Matlab и др., имеющих англоязычное сопровождение;
-
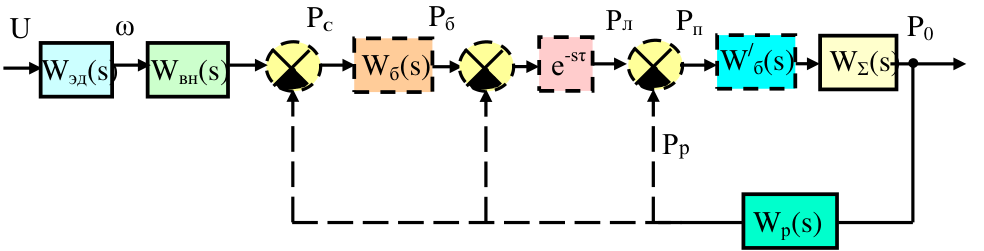
ПК МВТУ, после незначительной доработки, позволяет проводить компьютерный эксперимент, как альтернативу натурному при исследованиях динамики вакуумных доильных систем. Общая структурная схема вакуумной системы питания доильной установки в общем виде представлена на рисунке 10.1, где W эд (s) – первое апериодическое звено (электродвигатель); W вн (s) – усилительное звено (вакуумнасос); W б (s) – второе апериодическое звено (вакуум-баллон); е-sτ – звено чистого запаздывания (вакуум-провод); W Σ (s) – третье апериодическое звено (доильные аппараты); W р (s) – вакуум-регулятор.
Звено чистого запаздывания е-sτ имеет место в длинных вакуумных линиях только в том случае, если время запаздывания τ будет соизмеримо с постоянными времени регулятора вакуума W р (s).
Кроме того, на схеме обозначены: U – напряжение питающей сети, В; ω – угловая скорость вращения ротора электродвигателя, с-1 ; Р – вакуум на входе вакуумного насоса, кПа; Рб – вакуум в вакуумном баллоне, кПа; Р0 – атмосферное давление, кПа; Р С – вакуум на выходе элемента сравнения (сумматора), кПа; Р лс – вакуум в конце линии связи (вакуум-провода), кПа; Р п – вакуум на входе потребителя, кПа; Р р – вакуум на выходе вакуумрегулятора, кПа.
U ω P С Pб Рл Pп P0
W эд( s) W вн( s) Wб(s) е -s τ с W / б ( s) WΣ (s)
Рр
W р(s)
Рисунок 10.1 – Общая структурная схема вакуумной системы питания доильной установки
Общие передаточные функции данной системы для различных вариантов определяют по формулам соответствующих вариантов.
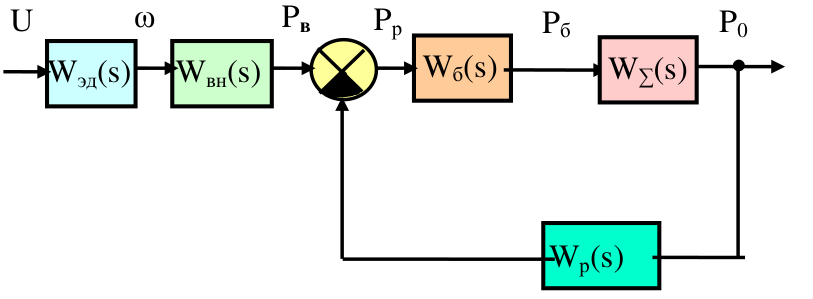
1-й вариант – для систем с коротким вакуум-проводом (без запаздывания) – вакуум-регулятор установлен между вакуум-насосом и баллоном (рисунок 10.2).
U ω P в Pр Pб P0
Wэд(s) Wвн(s) Wб(s) W∑(s)
Wр(s)
Рисунок 10.2 – Структурная схема вакуумной доильной системы
при отсутствии длинной линии связи – вакуум-регулятор установлен между вакуумным насосом и вакуумным баллоном
В этом случае общая передаточная функция системы может быть определена уравнением
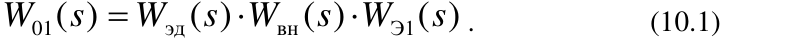
W 01( s ) = W эд ( s ) ⋅ W вн ( s ) ⋅ W Э1( s ) . (10.1)
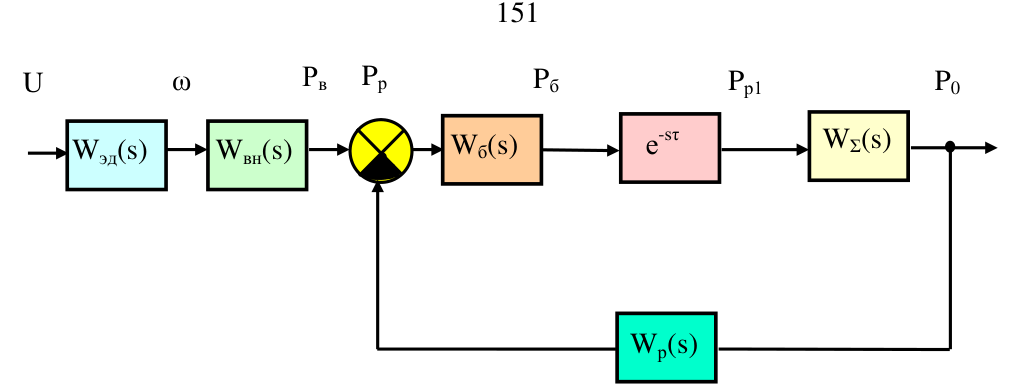
2-й вариант – система с длинным вакуум-проводом (с запаздыванием) – вакуум-регулятор установлен перед вакуум-баллоном (рисунок 10.3).
151
U ω Рв Pр Pб Pр1 P0
Wэд(s) Wвн(s) Wб(s) е -sτ WΣ(s)
Wр(s)
Рисунок 10.3 – Структурная схема вакуумной доильной системы с длинным вакуум-проводом (с запаздыванием) – вакуум-регулятор установлен перед вакуум-баллоном
Общая передаточная функция будет иметь вид:
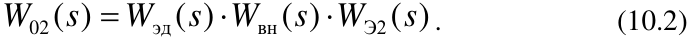
W 02 ( s ) = W эд ( s ) ⋅ W вн ( s ) ⋅ W Э2 ( s ) . (10.2)
3-й вариант – то же, но вакуум-регулятор установлен после вакуумбаллона, в начале вакуум-провода (рисунок 10.4).
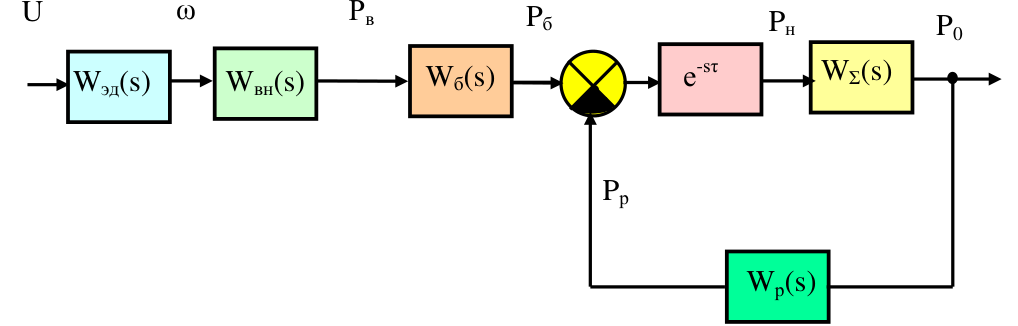
U ω Рв Pб Pн P0
Wэд(s) Wвн(s) Wб(s) е -sτ WΣ(s)
Pр
Wр(s )
Рисунок 10.4 – Структурная схема системы с запаздыванием – вакуум-регулятор установлен в начале вакуум-провода
Общая передаточная функция будет иметь вид:
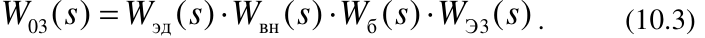
W 03( s ) = W эд ( s ) ⋅ W вн ( s ) ⋅ W б ( s ) ⋅ W Э3( s ) . (10.3)
4-й вариант – система с запаздыванием – вакуум-регулятор установлен в конце длинного вакуум-провода параллельно нагрузке (рисунок 10.5). Общая передаточная функция для четвертого варианта
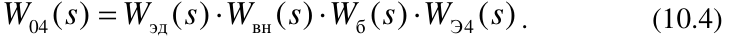
W 04 ( s ) = W эд ( s ) ⋅ W вн ( s ) ⋅ W б ( s ) ⋅ W Э4 ( s ) . (10.4)
