
V k
P 1 V 1 P 1
P P 0
S 1 S 2 α
P 2 I P 2 III
S 3 P 2 P 2
P 2 II P 2 IV
P f
P 2= P 1
P 0 P
а б
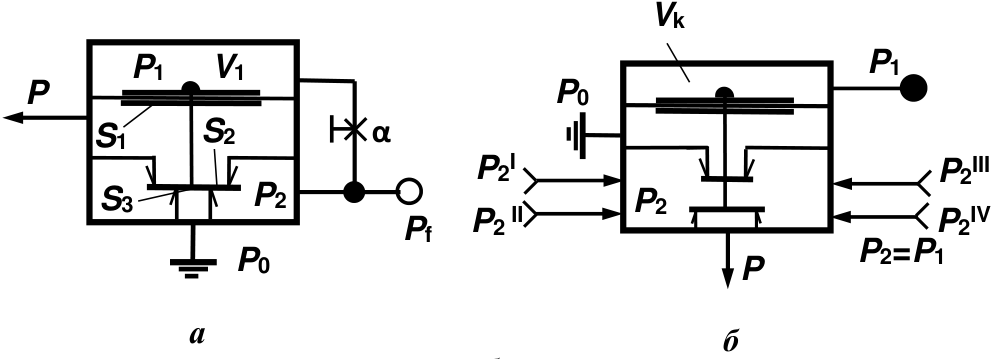
а – пульсатор; б – коллектор;
Р 0 – атмосферное давление; Р – величина вакуума в системе питания; Р 1 – давление в управляющей камере; Р 2 – величина вакуума в камерах переменного вакуума; Р 2I , Р 2II , Р 2III , Р 2IV – величина вакуума в подсосковых камерах доильных стаканов; Р f – выход переменного вакуума; α – проводимость дросселя пульсатора; V 1 – объем управляющей камеры пульсатора; S 1 – эффективная площадь мембраны; S 2, S 3 – площади клапанов; V k – управляющая камера коллектора
Рисунок 5.3 – Элементные пневматические схемы
В связи с ограниченностью ассортимента производства вакуумных пневмодатчиков интенсивности молочного потока в настоящих исследованиях использовался серийный поплавковый пневмодатчик МДФ 02.010 или струйно-сильфонное вакуумное управляющее устройство (УУ) [66].
Важными элементами управления доильными аппаратами являются вакуумные линии связи. Они включают толстостенные резиновые шланги постоянного и переменного вакуума доильных аппаратов и поливинилхлоридные трубки (ПВХ, ТУ 120-63).
Как уже отмечалось, основным блоком любого доильного аппарата является пульсатор – генератор переменного вакуума, управляющая камера которого может служить и основным узлом управления в автоматизированном аппарате. Для синтеза его рациональной управляемой структуры необходимо исследовать динамику этого узла.
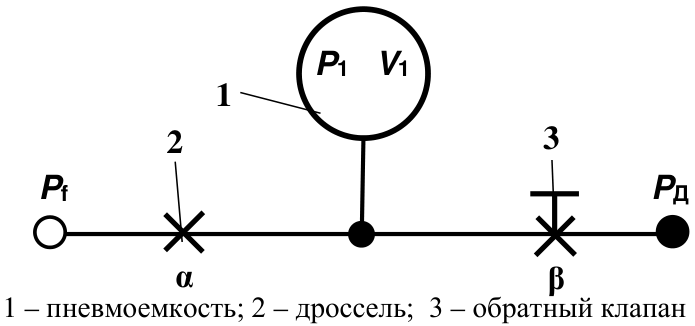
При исследовании аналогичных устройств с пневматическими емкостями и дросселями в промышленной пневмоавтоматике [97] их рассматривают как дроссельный делитель. Пневматическая схема замещения рассматриваемой управляющей камеры пульсатора представлена на рисунке 5.4, на котором обозначены: обратный клапан как пневматический дроссель β переменной проводимости, изменяющейся от 0 до ∞ м2 /с; пневмоемкость управляющей камеры как объем V 1, м3 , в которую подается управляющий сигнал Р 1, кПа; постоянный дроссель пульсатора как проводимость α, м2 /с.
P 1 V 1
1
2 3
P f P Д
α β
1 – пневмоемкость; 2 – дроссель; 3 – обратный клапан
Рисунок 5.4 – Пневматическая схема замещения управляющей камеры пульсатора
Дроссельный делитель в управляющей камере реализует операцию
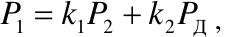
P = k P + k P
1 1 2 2 Д ,
где k 1, k 2 – коэффициенты усиления:
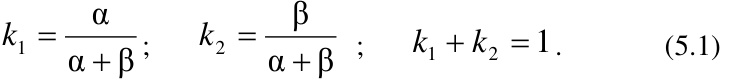
α
β
k 1 = ; k 2 = ; k 1 + k 2 = 1 . (5.1)
α + α +
β β
Коэффициенты усиления k 1 и k 2 зависят от значения проводимости β. При этом постоянная времени управляющей камеры пульсатора
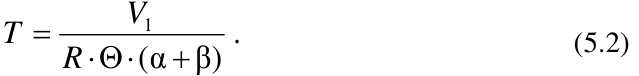
V
T 1 .
⋅ ⋅ (5.2)
= R Θ (α + β)
В этом случае передаточная функция имеет вид апериодического звена первого порядка
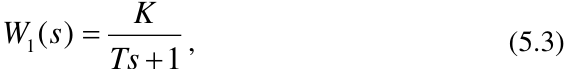
K
W 1( s ) , (5.3)
= Ts + 1
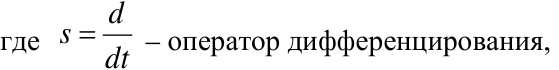
d
s =
где – оператор дифференцирования,
dt
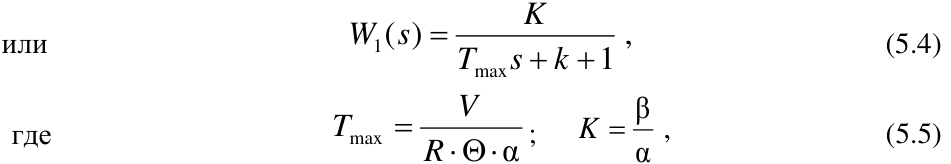
K
или W 1( s ) = , (5.4)
T s + k + 1
max
V β
где T max ⋅ ⋅ ; K = , (5.5)
= R Θ α α
где R – универсальная газовая постоянная, Н∙м/(кг ∙0 К); Θ – абсолютная температура,0 К.
Проводимости пневматических дросселей определяются экспериментально.
Амплитудно-фазовая характеристика управляющей камеры пульсатора в составе дроссельного делителя с передаточной функцией (5.3)
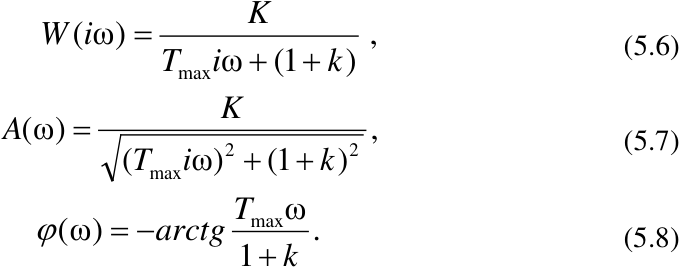
K
W ( i ω) = ,
(5.6)
T max i ω + 1( + k )
K
A (ω) = ,
2 2 (5.7)
( T max i ω) + 1( + k )
T ω
ϕ (ω) = − arct g max . (5.8)
1 + k
При работе пульсатора, управляемого через обратный клапан (рисунок 5.3 а ), по схеме дроссельного делителя (рисунок 5.4), возможны три характерные ситуации:
-
β = 0, обратный клапан закрыт;
-
β = ∞, обратный клапан открыт;
-
∞ > β > 0 и проводимость может быть соизмерима с проводимостью дросселя α.
Исходя из этого и опираясь на полученные уравнения и передаточные функции (2.1)–(2.5), проведем краткий математический анализ.
Ситуация 1 : Обратный клапан закрыт (β = 0), управляющая камера работает в режиме апериодического звена первого порядка, как обычная глухая управляющая камера пульсатора доильного аппарата, k 1 = 1, K = k 2 = 0, остальные условия (5.1), (5.2), (5.3) и (5.5) выполняются.
Ситуация 2 : Обратный клапан открыт (β = ∞), Р Д = 1, k 1 → 0, k 2 →1, Т 1 → 0, управляющая камера теряет свою апериодичность, и ее передаточная функция принимает выражение передаточной функции усилительного звена

W 1 ′ ( s ) = K . (5.9)
При этом управляющая камера работает как силовая, выключающая доильный аппарат из работы.
Ситуация 3 : Обратный клапан закрыт, Р Д = 0, Р 2 = 1, но в результате прососа воздуха через закрытый обратный клапан переменная проводимость β > 0. При этом
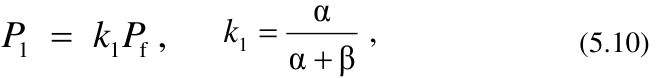
α
P 1 = k 1 P f , k 1 = , (5.10)
α +
β
а постоянная времени и передаточная функция определяются уравнениями (5.2) и (5.3), соответственно.
Согласно уравнениям (5.2), (5.10) величины Т 1, Р 1 и k 1 целиком зависят от величины подсоса воздуха через обратный клапан. Частота пульсаций аппарата при этом изменяется, что не желательно, а при Р 1 < Р ср аппарат отказывает в работе.
