
– при наличии аналогового сигнала датчика в управляющей камере подпора 13 и при фиксированном нижнем включённом положении УУ 7 аппарат работает в режиме с плавно изменяющимися параметрами в зависимости от интенсивности молочного потока;
– при включённом УУ 7 и при отсутствии аналогового сигнала датчика аппарат работает в двух-трехтактном режиме с изменяющейся скачком средней действующей величиной вакуума под соском, в конце доения отключается автоматически;
– при включённом УУ 7 и при наличии аналогового сигнала в камере подпора 13 аппарат работает в комбинированном режиме с плавно изменяющимися параметрами в зависимости от интенсивности и фазы молоковыведения с переключением на двухтактный режим при бурной молокоотдаче и автоматическим отключением в конце доения.
Исходя из этого и были проведены теоретические исследования и обоснование характеристик и параметров вакуумного пульсатора.
Имея исходные данные и гистерезисную характеристику пульсатора, можно исследовать его не как исполнительный орган, а как управляющее звено, формирующее команды на основе реализации поступающих элементарных логических операций И, ИЛИ, НЕ, ДА алгебры логики, для синтеза автоматизированной системы любой сложности: от стойлового доильного автомата до робота.
Исследования проведены с использованием элементов теории систем автоматического регулирования, а именно – графоаналитических методов исследования динамических систем по безразмерным обобщенным параметрам в относительных единицах.
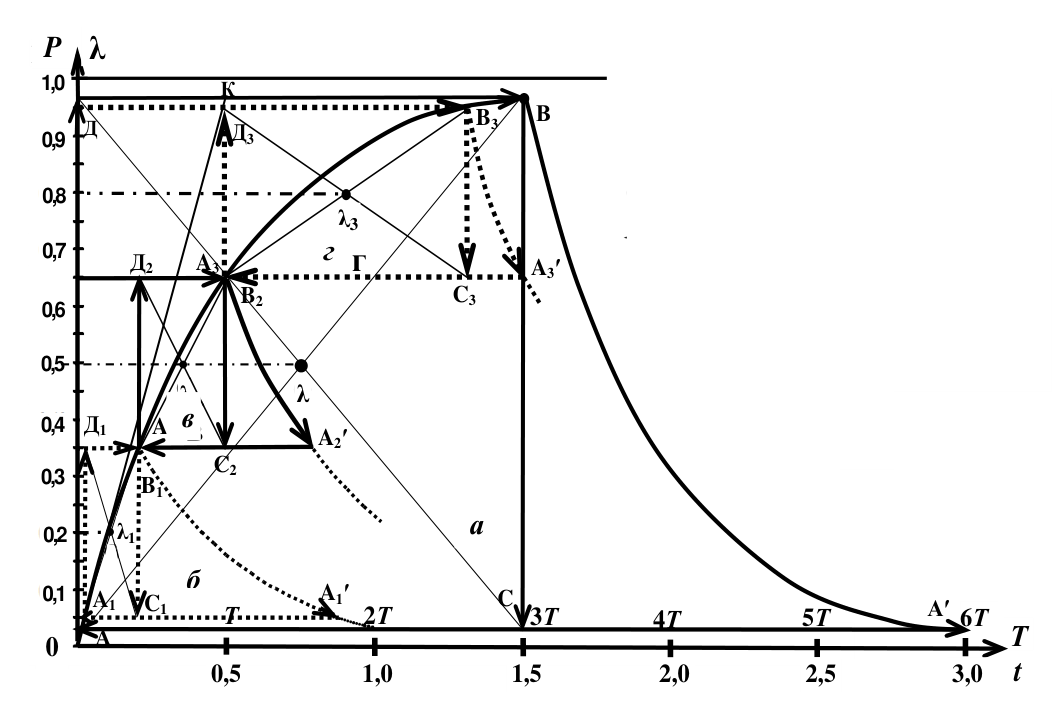
На графике рисунка 5.8 представлены переходные характеристики управляющей камеры пульсатора и различные положения на ней его гистерезисной петли. При этом по оси абсцисс откладывается время в долях постоянной времени управляющей камеры пульсатора Т , а по оси ординат – уровень вакуума в долях уровня вакуума питания в системе, который принимается за единицу ( Р пит = 1).
Переходные характеристики управляющей камеры пульсатора представляют собой восходящие и нисходящие экспоненты и строятся на графике по известным формулам:
восходящая
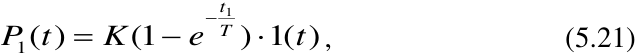
− t 1
P 1( t ) = K (1 − e T ) ⋅ 1( t ) , (5.21)
нисходящая
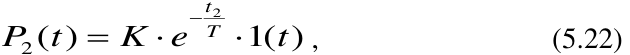
− t 2
P 2 ( t ) = K ⋅ e T ⋅ 1( t ) , (5.22)
где К – коэффициент усиления, для глухих управляющих камер пульсатора, К = 1.
При этом мы полагаем, что входное воздействие [1( t )] постоянно до выхода работы звена на установившийся режим ( t = 3 Т ). Постоянная времени Т определяется по формуле (5.12).
P λ
Р(ν
1, 0 К
B3 В
0,9 Д Д3 B
0,8
О3
λ3
0,7 г
Д2 A3 г A3′
B2 C3
0,6
0,5
Оλ22 Оλ
0,4 Д1 A2 в в A2′ А Б
C2
0,3
B1
0,2 λ1 а а
О1
б б
0,1 A1 C1 A1′ C A′
Т 2 Т 3 Т 4 Т 5 Т 6 Т
0 A Т
0
0,5 1,0 1,5 2,0 2,5 3,0 t
Рисунок 5.8 – Различные положения на экспоненте гистерезисных характеристик ( а , б , в , г ) управляемого пульсатора
Как уже отмечалось, сложность такого определения состоит в том, что для этого должны быть известны емкость V 1 и проводимость дросселя α управляющей камеры пульсатора, что обычно бывает неизвестным на этапе его проектирования и, особенно, при разработке зоотехнических и исходных требований к создаваемому доильному аппарату. В этом случае с достаточной степенью точности постоянную времени Т можно определить по касательной к экспоненте управляющей камеры пульсатора [11]. Из-за колебаний вакуума в питающей системе аппарата установившееся значение вакуума принимаем равным 0,95 Р .
На восходящей переходной характеристике построены релейные (гистерезисные) характеристики пульсатора, представляющие собой прямоугольники АДВС с центром λ и расположенными на восходящей экспоненте характерными точками начала процесса А, срабатывания В, а также точкой отпускания А ' , расположенной на нисходящей экспоненте.
Если из точки срабатывания В опустить вертикаль, делящую подэкспоненциальное пространство координатной плоскости на участки, то их проекции на ось абсцисс образуют горизонтальные отрезки: t 1 – время сосания и t 2 – время сжатия соска, сумма которых равна времени цикла T ц = t 1 + t 2. Отрезок T ц является нижней стороной гистерезисной петли пульсатора. По мере опускания отрезка T ц по экспоненте петля «растет», доля t 1 в цикле уменьшается, а доля t 2 растет.
Основным параметром любого пульсатора является фаза сосания λ = t 1/ T ц; чем она больше, тем продолжительнее такт сосания, тем выше пропускная способность аппарата, а в трехтактном режиме – тем выше средняя действующая величина вакуума под соском P c = λ∙ P . Кроме того, изменение фазы сосания вызывает изменение частоты пульсаций и соотношения тактов. Поэтому исследователей аппаратов больше всего интересует именно этот параметр: от чего он зависит и можно ли в процессе доения управлять изменением фазы сосания? Ответ на этот вопрос можно получить только на основе новых знаний о работе пульсатора с камерой переменного подпора как вакуумного релейного устройства.
Исходя из этого, основное внимание было обращено на наиболее характерные точки гистерезисных петель – их центры λ и соответствующие им значения по оси ординат (рисунок 5.8). Точкам λ на оси ординат всегда соответствует определенное значение величины вакуума питания Р в относительных единицах (о.е.), в центре – 0,5, выше – 0,8. Что это – случайное совпадение или какая-то пока скрытая закономерность? Почему эти численные значения соответствуют значениям фазы сосания λ каждой из рассматриваемых нами гистерезисных петель с отклонением не более ±3%? Если это закономерность, то отсюда можно сделать предварительный вывод, что параметр λ в относительных единицах (в масштабе Р ) можно вынести на ось ординат и при расчетах эту величину параметра пульсатора принимать за основу.
Пульсатор, как любое релейное устройство, работает тем устойчивее, чем больший рабочий перепад вакуума действует в его управляющей камере ∆ Р = Р ср – Р отп, но в соответствии с изложенным выше, максимальная величина срабатывания реле Р ср на экспоненте в реальности не может быть больше 0,97 Р . К тому же, учитывая допустимые колебания вакуума в системах питания доильных установок (±5%), практически максимально допустимое значение Р ср ≤ 0,95 Р . В связи с тем, что точка λ3 является центром гистерезисной петли, величина вакуума отпускания Р отп должна отстоять от ее центра на таком же расстоянии ∆ P /2, как Р ср, но отсчитываемая в противоположную сторону – не вверх, а вниз, т.е. для данного положения центра λ3 должно быть Р отп = 0,65. Таким образом, перепад вакуума ∆ Р = Р ср – Р отп = 0,3 является величиной постоянной для данного пульсатора, в какой бы точке координатной плоскости центр λ гистерезисной петли не находился. Например, если центр λ2 находится на средней линии координатной плоскости, пересекающей ось ординат ( Р , λ) в точке 0,50, фаза сосания при этом будет λ = 0,50 или 1:1 – это нижнее значение соотношения тактов, которое желали бы иметь в пульсаторах физиологи, Р ср = 0,65, а Р отп = 0,35. Но это не предел. Предельным будет нижнее положение гистерезисной петли с центром λ1, которому соответствует значение λ = 0,20. Соотношение тактов при этом будет 1:4, Р ср = 0,35, Р отп = 0,05.
Средние действующие значения вакуума в камерах соответствуют положениям центров λ. Положению центра λ1 соответствует действующее значение вакуума в управляющей камере Р су = 0,20, центру λ2 – Р су = 0,50 и центру λ3 – вакуум Р су = 0,80.
