
чина срабатывания реле Р ср на экспоненте в реальности не может быть больше 0,97 Р . К тому же, учитывая значительные допустимые колебания вакуума в системах питания доильных установок (±5%), практически максимально допустимое значение Р ср ≤ 0,95 Р .
В связи с тем, что точка λ3 является центром гистерезисной петли, величина вакуума отпускания Р отп должна отстоять от ее центра на таком же расстоянии ∆ P /2, как Р ср, но отсчитываемое в противоположную сторону – не вверх, а вниз, т.е. для данного положения центра О3 должно быть Р отп = 0,65. Таким образом, перепад вакуума ∆ Р = Р ср – Р отп = 0,3 является величиной постоянной для данного пульсатора, в какой бы точке координатной плоскости центр λ гистерезисной петли не находился.
Например, если центр λ2 находится на средней линии координатной плоскости, пересекающей ось ординат ( Р , λ) в точке 0,50, фаза сосания при этом будет λ = 0,50 или 1:1 – это нижнее значение соотношения тактов, которое желали бы иметь в пульсаторах физиологи, Р ср = 0,65, а Р отп = 0,35. Но это не предел. Предельным будет нижнее положение гистерезисной петли с центром λ1, которому соответствует значение λ = 0,20. Соотношение тактов при этом будет 1:4, Р ср = 0,35, Р отп = 0,05. Средняя действующая величина вакуума в управляющей камере во всех случаях соответствует положениям центров для λ1: Р λ1 = 0,2 Р , для λ2: Р λ2 = 0,5 Р и для λ3: Р λ3 = 0,8 Р .
При работе в трехтактном режиме средняя действующая величина вакуума в подсосковых камерах доильных стаканов определяется по формуле Р с = λ∙ Р и будет, соответственно, равна для λ1: Р с1 = 0,2 Р , для λ2: Р с2 = 0,5 Р и для λ3: Р с3 = 0,8 Р .
При дальнейшем увеличении интенсивности молоковыведения аппарат скачком переключается с трехтактного на двухтактный режим с повышением величины вакуума под соском до максимального значения, соответствующего уровню вакуума в системе питания доильной установки.
Частоту работы пульсатора можно определить по графику рисунка 5.23 а , если постоянную времени по оси абсцисс выразить в масштабе текущего времени, например, Т = 0,5 с. При этом по графику рисунка 5.23 а самая высокая частота пульсаций f = 1,6 Гц будет в гистерезисной петле с центром λ2 = 0,50, а в петле с центром λ3 = 0,80 она будет равна f = 0,8 Гц.
Анализируя график рисунка 5.23 а , видим, что при λ < 0,5 не обеспечиваются оптимальные физиологически обоснованные значения параметров пульсатора. Оптимальным значениям этих параметров соответствует участок переходной характеристики λ = 0,5–0,8.
Исходя из пожеланий физиологов и изложенного выше, в наших теоретических исследованиях принимаем при P = 1: λmax = 0,8 (4:1), Р ср max = 0,95 Р , Р отп max = 0,65 Р ; при P = 0: λ min = 0,5 (1:1), P ср min = 0,65 Р , Р отп min = 0,35 Р.
Аналитический метод определения параметров. Временные рабочие параметры
Если частота работы пульсатора задана заранее, то продолжительность
цикла определяется по известным формулам:
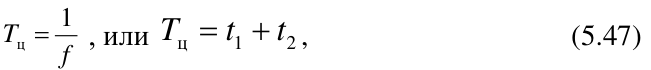
1
T T = t + t
ц = f , или ц 1 2 , (5.47)
где f – частота работы пульсатора, Гц.
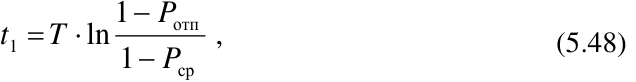
Продолжительность такта сосания t 1 определяется из гистерезисной петли по восходящей экспоненте:
−
1 P
отп
t 1 = T ⋅ l n − , (5.48)
1 P
ср
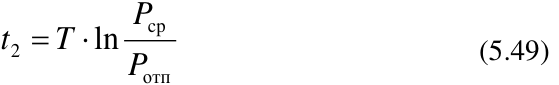
где P ср – величина вакуума срабатывания по восходящей экспоненте; P отп – величина вакуума отпускания по нисходящей экспоненте.
Продолжительность такта сжатия t 2 определяется из гистерезисной петли по нисходящей экспоненте:
P
t = T ⋅ cp
2 (5.49)
l n P
отп
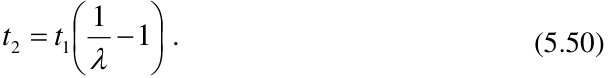
либо из выражения
1
t = t − 1 .
2 1 (5.50)
λ
Продолжительность цикла работы пульсатора Т ц
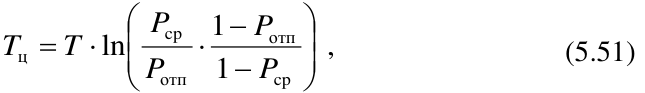
P 1 − P
T ц = T ⋅ l n P cp ⋅ 1 − P отп , (5.51)
отп cp
где Т – постоянная времени управляющей камеры пульсатора,

V
T , (5.52)
⋅ ⋅
= R Θ α
где R – универсальная газовая постоянная, Н∙м/(кг∙0 К);
Θ – абсолютная температура,0 К;
α – проводимость дросселя пульсатора, см2 /с, определяется
экспериментально;
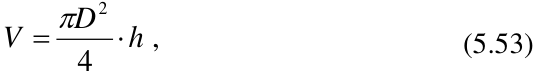
V – объем управляющей камеры пульсатора, см3 ,
D 2
V = π ⋅ h ,
(5.53)
4
где D – диаметр защемления мембраны, см;
D h – высота управляющей камеры пульсатора, принимают h = , см. 2
Основные конструктивные параметры пульсаторов (эффективные площади мембран и клапанов мембранно-клапанных блоков) определяются согласно математической модели (5.44) и условию (5.46). При этом за условную единицу обобщенных параметров принимаем наиболее определенную площадь клапана атмосферного сопла S 3 = 1, которая не может быть меньше сечения выходного штуцера пульсатора и шланга переменного вакуума доильного аппарата ( d ш = 7 мм).
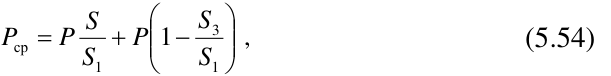
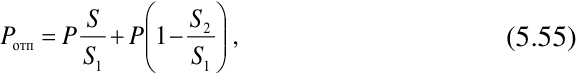
Для пульсатора с дополнительной мембраной и внешней камерой подпора (рисунок 5.23 б ) согласно модели (5.46) при P = Р = 1 ее уравнения принимают вид
P ср = P S + P 1 − S 3 , (5.54)
S 1 S 1
P отп = P S + P 1 − S 2 , (5.55)
S 1 S 1
где, согласно изложенному выше, Р ср = 0,95 Р , Р отп = 0,65 Р .
При P = 0 правые части уравнений модели (5.44) равны нулю, поэтому
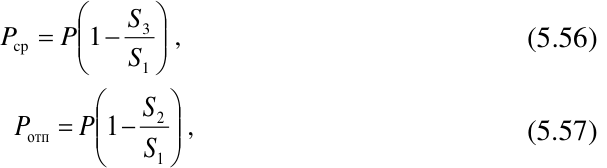
P cp = P 1 − S 3 , (5.56)
S
1
P отп = P 1 − S 2 , (5.57)
S
1
где, согласно изложенному выше, Р ср = 0,65 Р , Р отп = 0,35 Р .
Подставляем известные и полученное значения в уравнение (5.56) и определяем эффективную площадь мембраны управляющей камеры пульсатора:
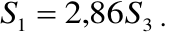
S 1 = ,286 S 3 .
Подставляем известные и полученное значения в уравнение (5.57) и определяем площадь большого вакуумного клапана по диаметру вакуумного сопла:
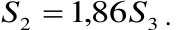
S 2 = ,186 S 3 .
Подставляем известные и полученное значения в уравнение (5.56) или (5.57) и определяем эффективную площадь мембраны камеры подпора: S = ,086 S 3 .
В соответствии с условием (5.46) полученные результаты представим в виде
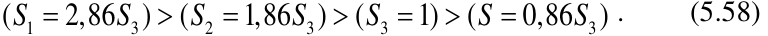
( S 1 = 2,86 S 3 ) > ( S 2 = 1,86 S 3 ) > ( S 3 = 1) > ( S = 0,86 . (5.58) S 3 )
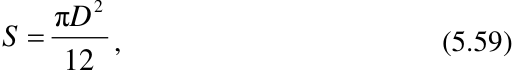
После этого необходимо определить диаметры защемлений и жесткого центра мембран пульсатора, исходя из того, что для определения их эффективных площадей существуют следующие формулы [99]:
– эффективная площадь мягкой мембраны определяется по формуле
π D 2
S =
, (5.59)
12
– эффективная площадь мембраны с жестким центром определяется по формуле
