
25 до 40 кПа при величине вакуума питания 50 кПа.
Полученные при расчете конструктивные параметры (диаметры защемления и жесткого центра мембран и диаметры клапанов) в основном соответствуют габаритам серийного пульсатора аппарата АДУ-1, что позволяет изготавливать управляемый пульсатор для доильного автомата на его основе. При P = 0 в математической модели двухмембранного пульсатора с внешней камерой подпора (5.44) площадь разделительной мягкой мембраны S отсутствует, и это выражение превращается в математическую модель обычного одномембранного пульсатора, по которой в соответствии с предлагаемой методикой можно рассчитывать пульсаторы отечественных доильных аппаратов АДУ-1, АДУ 02.100 и ДД4-1.
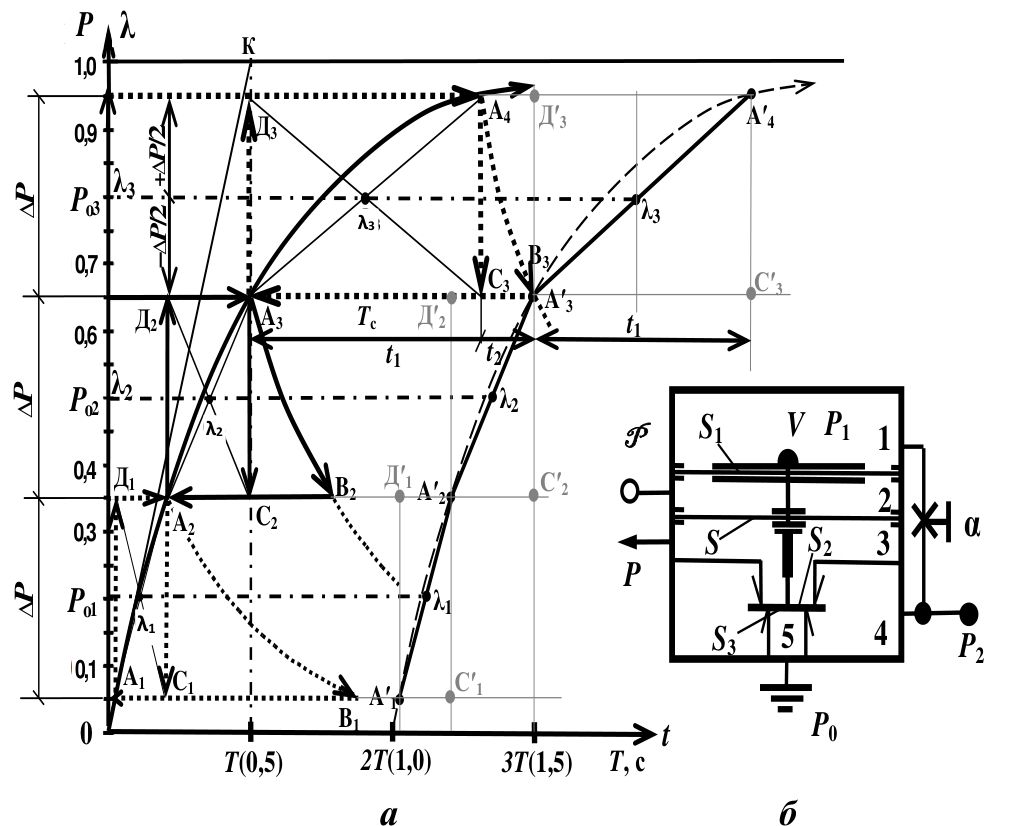
Инженерный расчёт управляемого пульсатора с двухмембранноклапанным блоком по схеме замещения, приведенной на рисунке 5.25 б , производится на основе разработанного графоаналитического метода исследований динамических систем по безразмерным обобщенным параметрам в относительных единицах (о.е.) (рис. 5.25 а ), с использованием его математической модели (5.37) при выполнении условия:

S 1 > S > S 2 > S 3 = 1. (5.61)<br><!-- End of picture text -->
Из модели (5.37) следует, что все члены правых частей уравнений модели, кроме аналогового управляющего сигнала P , есть величины постоянные, а поэтому все параметры и положения в координатном поле гистерезисных характеристик пульсатора, являющихся алгоритмами его функционирования, зависят только от величины управляющего сигнала P .
Характер изменения положения гистерезисной петли в координатном поле и параметров пульсатора аналогичен описанному выше для пульсатора с внешней камерой управляемого подпора.
Графический метод определения рабочих параметров пульсатора
Фаза сосания аппарата λ = t 1/ T ц является основным параметром управляемого пульсатора. В результате исследований установлено, что в гистерезисных петлях доильных аппаратов величина λ всегда соответствует среднему значению величины вакуума P λ = λ = ( P ср + P oтп)/2 (о.е.), действующего в управляющей камере пульсатора. Поэтому при работе пульсаторов величина λ должна достигать своего максимального значения.
На графике рисунка 5.25 а ему соответствует точка λ3 гистерезисной петли А3Д3А4В3С3 (выделена точечным пунктиром). λmax выбирается исходя из максимального значения Р ср, которое не может быть больше 0,95 Р .
В связи с тем, что точка λ3 является центром гистерезисной петли, величина Р отп должна отстоять от ее центра на таком же расстоянии ∆ P /2, как Р ср, но отсчитываемом в противоположную сторону. Поэтому принимаем Р ср = 0,95, Р отп = 0,65, λ = 0,8 (точка λ3). При этом перепад вакуума ∆ Р = Р ср – Р отп = 0,3 является величиной постоянной для данного пульсатора, в какой
бы точке координатной плоскости центр λ гистерезисной петли не находился. Например, если центр λ2 находится на линии координатной плоскости, пересекающей ось ординат ( Р , λ) пополам в точке 0,5, фаза сосания при этом будет λ = 0,5 (ν = 1:1) – это нижнее значение соотношения тактов, которое желали бы иметь физиологи, Р ср = 0,65, а Р отп = 0,35.
P λ
Р(ν К
1, 0
B A4 Д′3 A′4
Д3
0,9
λ3
P 0,8 о3
λ3
О λ3 3
B3
0,7
C3 С ′ 3
A′ 3
Д2 A3 T c Д′2 t 1
0,6
t 1 t 2
λ2
P 0,5 о2 λ2
О λ2 2 P S 1 V P 1 1
p
0,4 Д1 B2 Д′1 A ′ 2 С ′2
2
C2
0,3 A2 α
S S 2 3
P
P 0, о 2 1 λ 1
О λ1 1
S 3 5 4
А P 2
Б
0,1 A1 C1 С ′ 1
A′1
00 B1 t P 0
T (0,5) 2T (1,0) 3T (1,5) T , с
а б
P ∆
/2 P /2 P +∆∆ –
P ∆
P ∆
Пневматические камеры пульсатора: 1, 2, 3, 4, 5 – управляющая основная Р 1; переменного подпора P ; постоянного вакуума P; переменного вакуума Р 2; атмосферного давления Р 0, соответственно; мембраны: S – камеры подпора; S 1 – управляющей камеры; клапаны: S 2 – вакуумный, S 3 – атмосферный; V – емкость управляющей камеры; α – проводимость дросселя
Рисунок 5.25 – Положение на экспонентах ( а ) гистерезисных характеристик с центрами λ1, λ2, λ3 и отдельно их хорд-диагоналей А′1А′2, А′2А′3, А′3А′4 управляемого пульсатора по схеме б
Более низкое значение λ можно получить, если в камеру переменного подпора 2 подавать избыточное давление адекватной величины, но такую задачу перед нами физиологи не ставят.
При работе в трехтактном режиме средняя действующая величина вакуума в подсосковых камерах доильных стаканов будет равна: для
λ1 – Р с1 = 0,2 Р , для λ2 – Р с2 = 0,5 Р и для λ3 – Р с3 = 0,8 Р .
При дальнейшем увеличении интенсивности молоковыведения аппарат скачком переключается с трехтактного на двухтактный режим с повышением до максимального значения Р с = P пит max.
Если постоянную времени выразить в масштабе текущего времени, то частоту пульсаций можно определить по графику рисунка 5.25 а , например, Т = 0,5 с. При этом самая высокая частота пульсаций f = 1,62 Гц будет в гистерезисной петле с центром λ2 = 0,5, а в петле с центром λ3 = 0,8 она равна f = 0,8 Гц.
Исходя из изложенного выше и исследований физиологов, принимаем при P = 1: λmax = 0,8 (ν = 4:1), Р ср max = 0,95 Р , Р отп max = 0,65 Р ; при P = 0: λmin = 0,5 (ν = 1:1), P ср min = 0,65 Р , Р отп min = 0,35 Р. Все эти параметры зависят от длины и положения хорд-диагоналей гистерезисных петель с центрами λ на восходящей экспоненте переходной характеристики управляющей камеры пульсатора – чем они выше в координатном поле, тем меньше угол их наклона к горизонту и тем больше их численные значения.
Итак, в сущности предлагаемого графоаналитического метода рассматриваются не положения гистерезисных петель, загромождающих график, а их основы, несущей всю основную информацию: хорды-диагонали с центрами λ, на рисунке 5.25 а представленные отдельно на восходящей экспоненте в виде ломаной линии А′1А′2А′3А′4.
Аналитический метод определения параметров пульсатора
Вначале определяем временные рабочие параметры аналогично приведенному выше примеру по формулам (5.47) – (5.52).
Основные конструктивные параметры пульсатора определяются согласно модели (5.37) и условию (5.61), если за условные единицы принимаем площадь S 3 и диаметр d 3 клапана атмосферного сопла, которые не могут быть меньше соответствующих параметров сечения выходного штуцера пульсатора или шланга переменного вакуума ( d ш = 7 мм).
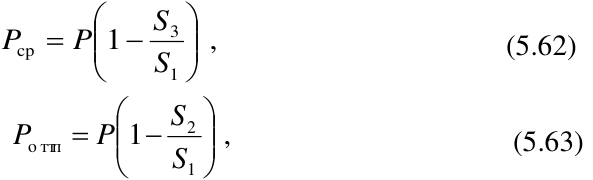
Согласно модели (5.37) при P = Р = 1 ее уравнения принимают вид:
S
P cp = P 1 − 3 , (5.62)
S
1
S
P o ттп = P 1 − 2 , (5.63)
S
1
где, согласно изложенному выше, Р ср = 0,95 Р , Р отп = 0,65 Р .
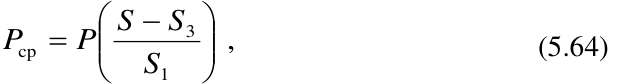
При P = 0 правые части слагаемых уравнений модели (5.37) равны нулю, поэтому
−
S S
3
P cp = P , (5.64)
S
1
