
18
n,
II
II Т ц 12 шт 16 t22 t12 t21 t11 I I
10
8 14
7
12 Г
6
10 В
4
Б tд
а II 8 А
12
а I
6 10
8
6
4
4
t0, c
2
-160 -140 -120 -100 -80 -60 -40 -20 0
Q,кор/ч 140 120 100 80 60 40 20 20 40 60 80 100 120 140 t0, c
0 00 0
а III а
-20
0,2
-40
а IV 0,4
а V
-60
а VI
-80 0,6
С
-100
а VII а VIII 0,8
-120
m1
-140 1,0 IV
-160
W, -180
III m2 m3 m4 ко р /ч IV
-200
| II II | Тц | 12 | n, шт 16 | t22 | t12 | t21 | t11 I | I | |||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
| 10 | 14 | ||||||||||||
| 8 7 | 12 | Г | |||||||||||
| 6 | 10 | В | |||||||||||
| 4 | 8 | Б | tд | ||||||||||
| аII | 6 аI | А | 12 10 | ||||||||||
| 4 | 8 6 | ||||||||||||
| 2 | 4 | t0,c | |||||||||||
| -160 Q,кор/ч 140 0 | -140 120 | -120 100 | -100 80 | -80 60 | -60 40 | -40 20 | -20 0 0 0 0 | 20 40 60 | 80 100 | 120 | 140 | t0,c | |
| аIII | -20 | а | |||||||||||
| -40 | 0,2 | ||||||||||||
| аIV | -60 аV | 0,4 | |||||||||||
| -80 | 0,6 | аVI | |||||||||||
| -100 | С | ||||||||||||
| аVII | -120 аVIII | 0,8 | |||||||||||
| m1 | -140 | ||||||||||||
| -160 | 1,0 | IV | |||||||||||
| W, -180 | |||||||||||||
| III | m2 | m3 | m4 | кор/ч -200 | IV | ||||||||
I, II, III, IV – квадранты номограммы;
-
Q – пропускная способность секции установки; t д , t о – время доения
-
и операционное время; t11, t12, t21, t22 – зависимость количества станков n от времени переходов t n; Т ц – зависимость производительности труда
-
оператора Q для разного времени цикла доения; m – количество секций в установке; W – пропускная способность доильной установки;
-
с – коэффициент занятости оператора; А, Б, В, Г, а … аVIII – точки номограммы
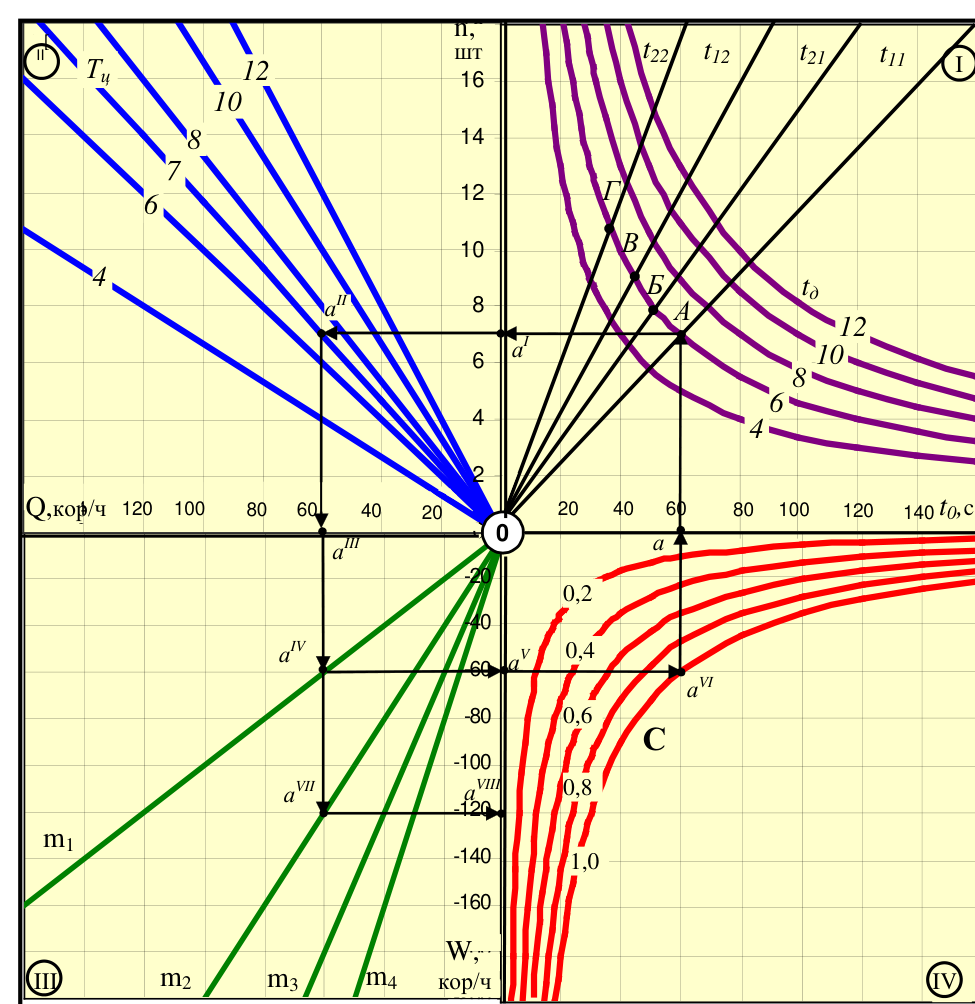
Рисунок 8.2 – Номограмма основных показателей процесса доения коров на разных типах доильных установок
Порядок пользования номограммой. Известно время перемещения оператора t 11 на данном типе доильной установки для обслуживания группы коров, время ручных операций t о = 60 с и «чистое» время доения (взаимодействие доильного аппарата с выменем коровы) t д = 6 мин. Требуется определить оптимальные технико-эксплуатационные показатели процесса доения коров.
Выбираем исходную точку t о = 60 с на оси абсцисс (точка а ). Восстанавливаем из точки а перпендикуляр до пересечения с наклонной прямой t 11 (точка А), соответствующую t д = 6 мин. Из точки А опускаем перпендикуляр на ось ординат (точка а′ ), получим n = 7, затем из точки а′ перемещаемся влево до пересечения с линией Т ц = t д + t о = 7 мин (точка а′′ ). Из точки а′′ опускаем перпендикуляр на ось абсцисс (точка а′′′ ), Q = 60 кор./ч. Продолжим перпендикуляр а′′ а′′′ до пересечения с прямой m = 1 (точка аIV ). Из точки аIV опускаем перпендикуляр на ось ординат (точка аv ) и получаем производительность доильной установки, обслуживаемой одним оператором W = Q = 60 коров/ч. Если установку обслуживает большее количество операторов, то из точки аIV опускаемся ниже до пересечения с соответствующей прямой m . Например, при пересечениипрямой с m 2 = 2 (точка аVII ), установку обслуживают 2 оператора, производительность установки (точка аVIII W = 120 коров/ч.
Для определения коэффициента занятости оператора необходимо из точек а и аv в четвертом квадранте восстановить перпендикуляры до точки их пересечения (аVI ) и определить коэффициент занятости с . В данном случае получили с = 1, значит параметры процесса доения оптимальны.
Разработанный алгоритм и круговая номограмма позволяют определять необходимые значения при движении от точки а номограммы как против, так и по часовой стрелке.
Пример. Согласно номограмме получаем искомые оптимальные значе-
ния:
для точки А, при одиночном обслуживании коров со средним временем доения tд = 6 мин: общее время переходов за цикл t1 1 = 60 с, общее операционное время t 01 = 60 с, оптимальное количество обслуживаемых оператором станков n = 7, время переходов для обслуживания одного станка в общем операционном времени t п1′ = 8,6 с, время ручных операций на обслуживание одной коровы t р1 = 51,4 с; Т ц = 7 мин;
для точки Б, при попарном обслуживании с t д = 6 мин: t о21 = 52 с, n = 8, t п21′ = 5,2 с; t р21 = 46,2 с; Тц = 6 мин 52 с;
для точки В, при автоматическом впуске и выпуске коров с одиночным обслуживанием: t д = 6 мин: t 02 = 45 с, n = 9, t п2 = 5,6 с, t р2 = 39,4 с; Т ц = 6 мин 45 с;
для точки Г, при автоматическом впуске и выпуске коров с попарным обслуживанием: t д = 6 мин: t 022 = 36 с n = 11, t п22′ = 3 с, t р22 = 39,5 с; Тц = 6 мин 36 с.
9 ВАКУУМНАЯ ЭЛЕМЕНТНАЯ БАЗА И МЕТОДИКА СИНТЕЗА ЛОГИЧЕСКИХ СИСТЕМ УПРАВЛЕНИЯ ДОИЛЬНЫМИ УСТАНОВКАМИ
9.1 Вакуумные формирователи сигналов, датчики, регистрирующие устройства, индикаторы
Для работы с вакуумными системами управления на доильной установке могут использоваться формирователи вакуумных сигналов, принципиальные схемы которых приведены на рисунке 9.1.
Наибольший интерес для автоматизации машинного доения может представлять мембранный формирователь аналоговых сигналов (1), обеспечивающий преобразование силового воздействия в вакуумный сигнал с погрешностью ± 0,02%. Такого рода преобразователи могут быть использованы, например, в устройствах для взвешивания молока.
Простота устройства и высокая точность преобразования усилия в выходной сигнал позволяют использовать это устройство в качестве формирователя сигналов в различных датчиках. В отличие от мембранных формирователей промышленной пневмоавтоматики, работающих на сжатом воздухе, вакуумные формирователи на доильных установках должны работать при значительных колебаниях вакуума в питающей системе.
Плунжерный формирователь сигналов (2) обычно применяют для связи с воспринимающими элементами, например поплавком, сильфоном и т.п. Его также можно использовать в системах управления процессом доения коров без вторичных приборов, усилителей с непосредственным выходом на исполнительные механизмы доильных аппаратов и манипуляторов. Основное его преимущество – простота и большие функциональные возможности, недостатком являются относительно большие габариты.
Дроссельный формирователь сигналов (3) применяют как аналоговый преобразователь малых перемещений, например, в датчиках температуры в комплекте с сильфонными или восковыми термостатами.
Струйные формирователи сигналов работают на принципе прерывания струи другой струей, подвижной заслонкой, шариком и др. Они бывают пневматическими, механическими или магнитоструйными. Магнитоструйные двуплечие (4) и одноплечие (5) формирователи найдут применение в магнитоструйных датчиках пневматических систем управления процессом доения коров, так как они просты по устройству, не усложняют молочную систему и создают условия для качественной циркуляционной промывки молочных линий.
Клапанные дискретные формирователи импульсов могут иметь не только плоский клапан, но и быть выполнены в виде конуса или шарика. Принцип действия заключается в перекрытии клапаном струи воздуха, при этом давление в выходном канале формирователя изменяется. Их можно использовать в поплавковых или в мембранных датчиках интенсивности потока молока в комплекте со струйными и мембранными дискретными эле-
