
ментами, усилителями, пневмоклапанами или непосредственно с пневматическими исполнительными органами доильных установок.
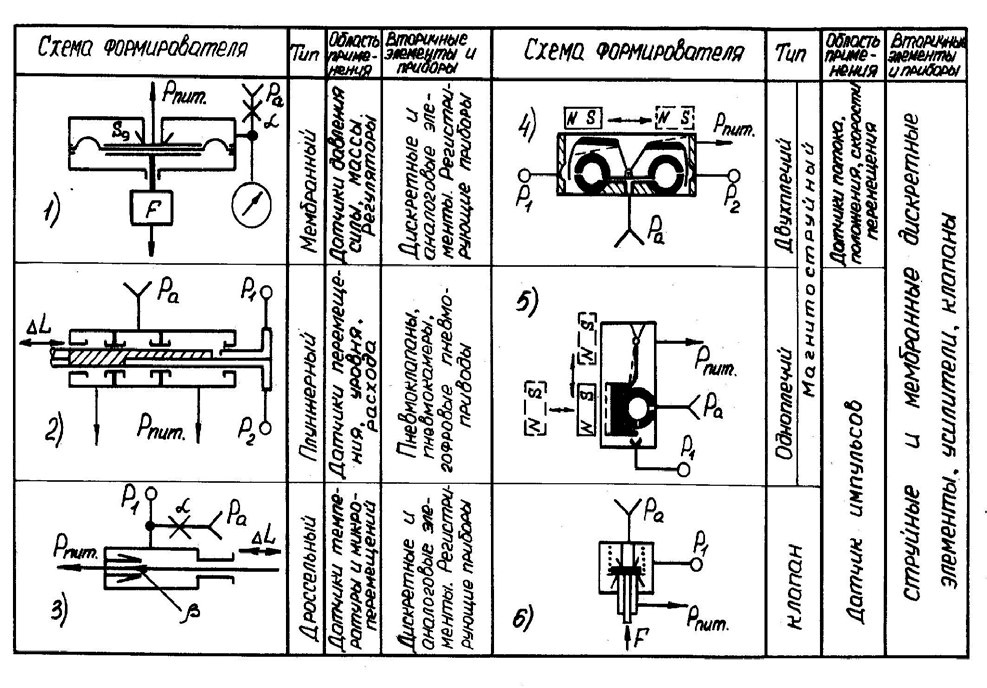
Мембранный формирователь сигналов (1) работает следующим образом. При отсутствии нагрузки F сопло под действием вакуума P пит закрыто заслонкой, и сигнал на выходе отсутствует. С увеличением нагрузки F сопло открывается. Через щель, образованную соплом и заслонкой, в камере создается вакуум P1 , который, действуя на эффективную площадь мембраны Sэ уравновешивает нагрузку F . При уменьшении нагрузки сопло под действием вакуума прикрывается заслонкой, воздух отсасывается из камеры, и сигнал уменьшается за счет подсоса воздуха через дроссель α . Благодаря этому на выходе всегда устанавливается вакуум (выходной сигнал), пропорциональный действующей нагрузке:
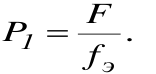
F
P1 = .
f э
Для того чтобы определить параметры формирователя, при которых он не будет воспринимать колебания вакуума на входе, возникла необходимость изучить его статические свойства и выявить условия динамической устойчивости.
Из условия равновесия действия сил
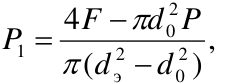
2
−
4 F π d P
P 0
1 2 2
−
= π ( d э d 0 ) ,
где d 0 – диаметр сопла;
d э – эффективный диаметр мембраны.
При колебаниях вакуума в питающей системе будет иметь место: ∆ Р = Р – Р 1 ; ∆ Р1 = Р 1 – Р1’
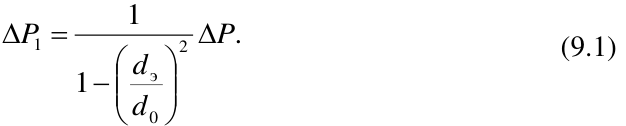
1
∆ P 1 = 2 ∆ P . (9.1)
d
− э
1
d
0
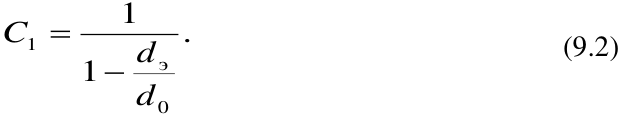
Для перехода к безразмерным величинам разделим правую и левую части последнего уравнения на ∆ Р и запишем:
1
C = .
1 d (9.2)
− э
1
d
0
Величину С 1 в дальнейшем будем называть коэффициентом стабильности работы формирователя.
Из формулы (9.2) следует, что коэффициент стабильности мембранного вакуумного формирователя – величина постоянная и отрицательная. Отрицательной она является потому, что диаметр сопла преобразователя всегда меньше эффективной площади мембраны.
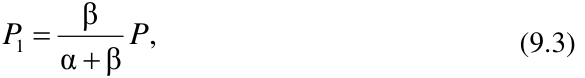
Однако диаметр сопла не может быть беспредельно малым. Для того чтобы определить минимально допустимый диаметр, рабочую камеру будем рассматривать как пневматическую проточную камеру, ограниченную дросселями на входе и выходе. В пневмоавтоматике такое устройство называется дроссельным делителем, соотношение давлений на выходах которого описывается выражением
β
P 1 = P , (9.3)
α +
β
где α и β – коэффициенты проводимости, соответственно, постоянного дросселя и узла «сопло – заслонка».
Переходя к приращениям давлений, имеющих место при колебаниях вакуума в питающей системе, а затем к безразмерным величинам, запишем:
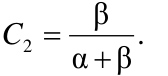
β
C = .
2
α +
β
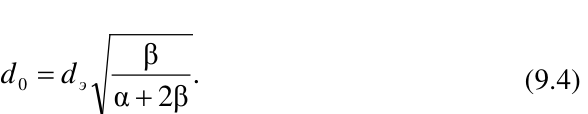
Коэффициенты стабильности С 1 , С 2 выражают отношение одних и тех же приращений давлений, но имеют разные знаки. Следовательно, стабильность выходного сигнала будет обеспечена в том случае, если С 1 = С 2. Исходя из этого,
β
d = d .
0 э (9.4)
α + 2β
Анализ формулы (9.4) показывает, что выбор оптимального диаметра сопла зависит от диаметра эффективной площади мембраны и коэффициентов проводимости дросселей. Так как эти величины имеют всегда положительные конечные значения, оптимальный диаметр сопла может быть подобран в мембранном формирователе с любыми параметрами. При выборе значений коэффициентов проводимости необходимо руководствоваться формулой (9.3).
На основании результатов теоретических и экспериментальных исследований построен график (рисунок 9.2), анализ которого показывает, что зависимость коэффициента стабильности С от параметров формирователя – нелинейная. Кривая 1 является экспериментальной, выражающей суммарную величину коэффициентов стабильности С 1 (кривая 2) и С 2 (кривая 3), кривая 4 является теоретической.
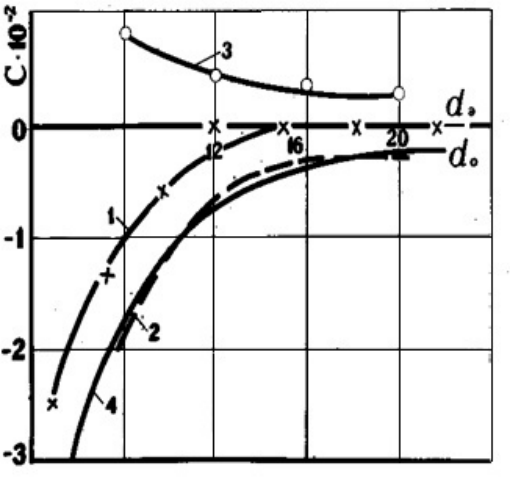
- 1, 4 – суммарный коэффициент стабильности (экспериментальная и теоретическая зависимости); 2 – коэффициент стабильности С 1; 3 – коэффициент стабильности С 2
Рисунок 9.2 – Зависимость коэффициента стабильности С от параметров формирователя
Из графика (рисунок 9.3) видно, что для всех исследованных сопел изменение погрешности носит линейный характер. Причем диаметр сопла влияет на угол наклона характеристики тем значительнее, чем больше диаметр сопла. Этот график дает четкое представление о характере изменения по-
