
грешности выходного сигнала, но не дает представления о характере изменения погрешности в зависимости от параметров преобразователя. Это затрудняет выбор оптимального диаметра сопла.
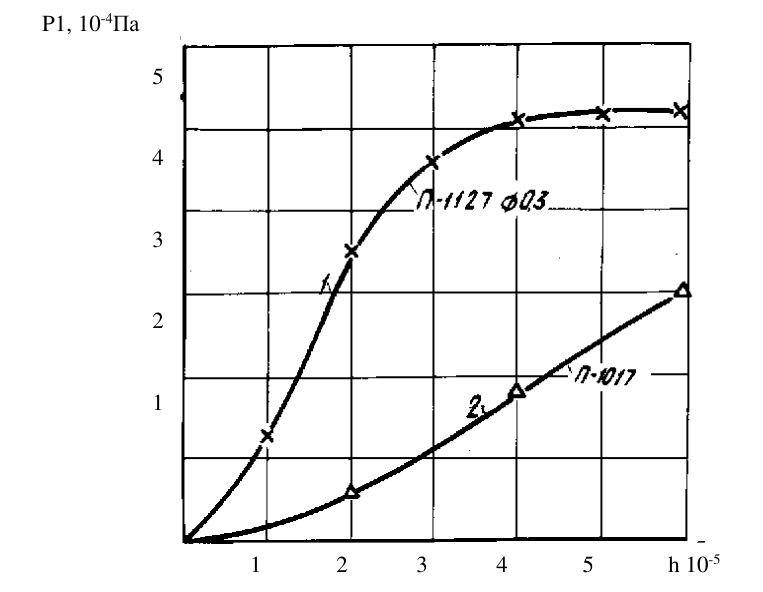
Зависимость величины выходного сигнала от расстояния между соплом и заслонкой показана на рисунке 9.4.
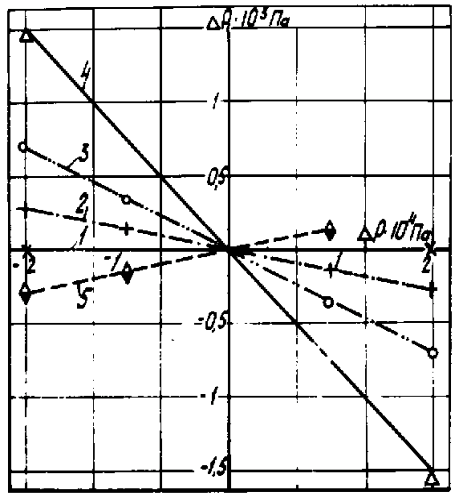
На основании результатов исследования можно заключить, что с точки зрения стабильности работы преобразователя при колебаниях вакуума в питающей системе следует выбирать параметры, исходя из условий, что d Э / d0 > 14, т.е. когда диаметр сопла составляет не более 7% от диаметра эффективной площади мембраны. Минимально допустимый диаметр сопла определяется через его проводимость при полностью открытой заслонке:
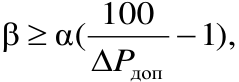
100
−
β ≥ α( 1),
∆ P
доп
где ∆ P доп – допустимое падение вакуума при полностью открытом сопле, %.
Результаты исследований статических свойств мембранного преобразователя силовых воздействий в пневматический сигнал позволили сделать вывод о возможности использования его в устройствах для определения силовых воздействий с высокой точностью.
P1, 10 -4 Па
5
4
3
2
1
1 2 3 4 5 h 10 -5
1 – сопротивление П-1127; 2 – с полностью открытым сопротивлением П-1017
Рисунок 9.4 – Зависимость величины выходного сигнала
от расстояния между соплом и заслонкой
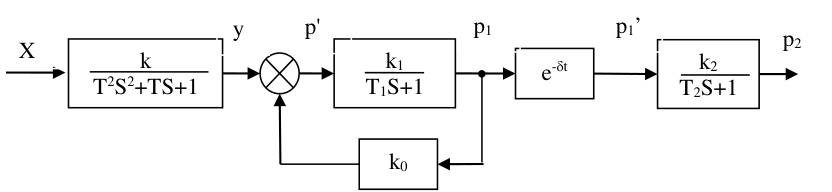
Чтобы решить вопрос о возможности использования пневмопреобразователя для взвешивания тел переменной массы, например, в весовых устройствах учета молока, исследовали его динамические характеристики. Для выявления условий динамической устойчивости формирователь с подвешенным грузом (наиболее неустойчивый вариант – преобразователь силы веса в вакуумный сигнал) рассматривали как систему автоматического регулирования (САР). Структурная схема системы (рисунок 9.5) содержит колебательное звено, состоящее из груза, упругого элемента и демпфера. Демпфером служит рабочая камера формирователя с дросселем.
y p' p1 p1’
p2
X
k k1 k2
e - δ t
T 2 S 2 +TS+1 T1S+1 T2S+1
k0
Рисунок 9.5 – Структурная схема САР
Рабочая камера формирователя является первым апериодическим звеном первого порядка. Это звено охвачено обратной отрицательной связью, в которую включено усилительное звено. Роль усилительного звена выполняет эффективная площадь мембраны, которая усиливает давление, действующее на единицу площади.
Пневматическую линию связи в пневмоавтоматике принято рассматривать как звено чистого запаздывания.
Пневматическая емкость измерительного прибора с емкостью линии связи и сопротивление линии связи и дросселя подсоса воздуха образуют второе апериодическое звено первого порядка.
В условиях эксплуатации возможны три варианта включения формирователя. Наиболее общим является вариант включения, когда формирователь и измерительный прибор соединены длинной линией связи, и запаздывание сигнала необходимо учитывать. В соответствии со структурной схемой САР передаточная функция для этого варианта будет иметь вид:
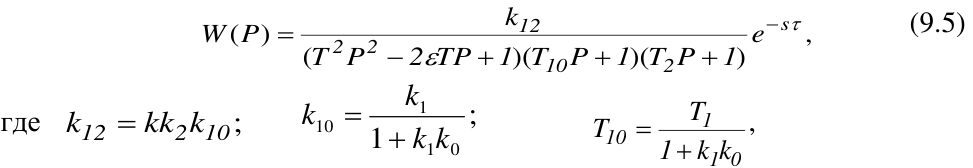
W ( P ) = k12 e − s τ , (9.5)
( T 2P2 − 2 ε TP + 1 )( T10 P + 1 )( T2P + 1 )
k
где k12 = kk2k10 ; k 10 = 1 + k 1 k ; T10 = T1 ,
1 0 1 + k k
1 0
Т, Т1, Т2 – постоянные времени колебательного, первого и второго
апериодических звеньев;
k, k0, k1, k2 – коэффициенты усиления колебательного, усилительного, первого и второго апериодических звеньев;
ε – коэффициент рассеивания энергии;
τ – время запаздывания сигнала.
Наличие в САР звена с запаздыванием обычно ухудшает условия устойчивости и затрудняет их исследование обычными методами. В связи с тем, что в пневматических системах максимальная частота передаваемых сигналов не превышает 10 Гц, а постоянные времени звеньев легко определить экспериментально, исследования этой системы со звеном чистого запаздывания на устойчивость проводили частотными методами. Предельная характеристика рассматриваемой системы имеет вид:
1 = 1 1[ + T 2 T 2 T 10 ω 4 − ( T + 2 ε TT 2 + 2 ε TT 10 + T 2 T 10 ) ω 2 − ( T 2 T 2 + 2 ε TT 2 T 10 ) j ω 3 + ( T 2 + 2 ε T + T 10 ) j ω ], W ( j ω ) k 12 (9.6)
где ω – угловая скорость.
Исследования [38] показали, что при равенстве всех постоянных времени (наиболее опасный случай) работа преобразователя будет неустойчивой при 0,25 > ε ≥ 0. Устойчивость системы улучшается в том случае, если постоянной времени апериодического звена задавать значения, превышающие постоянную времени колебательного звена.
