
При экспериментальных исследованиях условия динамической устойчивости состояния системы определяли по переходным характеристикам. В зависимости от задаваемых параметров система может работать устойчиво или находиться на границе колебательной устойчивости. Опыты позволили установить, что менять параметры преобразователя, а следовательно, условия устойчивости и быстродействия САР удобнее изменением проводимости дросселя, обеспечивающего связь пневматической системы с атмосферой.
Для выяснения влияния проводимости дросселя на состояние САР были определены функции веса. Результаты наложения осциллограмм колебательного и апериодического звеньев показали, что на скорость нарастания сигнала основное влияние оказывает переменный дроссель – узел «сопло – заслонка», проводимость которого при этом изменяется в широких пределах. Значение постоянной времени нарастания сигнала всегда близко к значению постоянной времени колебательного звена. Поэтому она не оказывает существенного влияния на условия устойчивости рассматриваемой системы. Затухание сигнала происходит при закрытом сопле, поэтому постоянная времени затухания сигнала целиком зависит от проводимости постоянного дросселя.
Опыты показали, что в том случае, когда постоянная времени затухания сигнала равна постоянной времени опускания груза, система находится на границе устойчивости. Если постоянная времени затухания сигнала больше постоянной времени колебательного звена, то система является устойчивой.
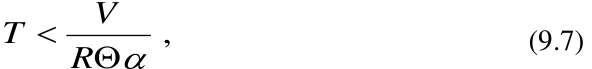
Постоянная времени затухания сигнала характеризует демпфирующие свойства пневматической системы. В самом деле, если постоянная времени колебательного звена будет равна или больше постоянной времени затухания пневматического сигнала в камере пневмопреобразователя, то при опускании груз не встретит сопротивления, так как в рабочей камере вакуум успеет снизиться, и с обеих сторон мембраны будет действовать атмосферное давление. В этом случае рассеивания энергии не происходит, и колебания груза будут незатухающими. Поэтому для устойчивой работы преобразователя необходимо, чтобы соблюдалось неравенство
V
T ,
< R Θα (9.7)
где T – постоянная времени колебательного звена; V – объем рабочей камеры преобразователя; R – газовая постоянная;
θ – температура;
α – проводимость дросселя.
В задачу эксперимента входила проверка результатов теоретических исследований. Частотные характеристики можно получали экспериментальным путем, подавая синусоидальные колебания на вход преобразователя и измеряя их на выходе.
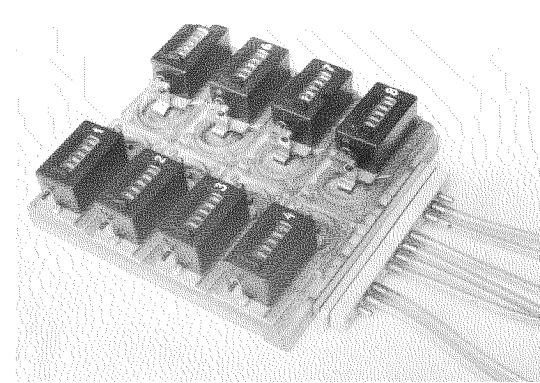
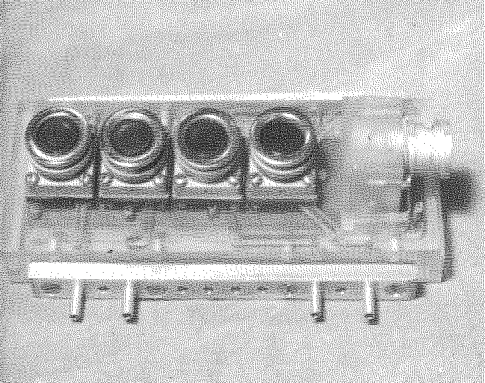
Для регистрации и выдачи информации о работе систем применяют манометры, вакуумметры, мановакуумметры, счетчики и сигнализирующие устройства, выполненные в виде пневмоламп и индикаторов. На базе индикаторов системы ЦИКЛ и механических счетчиков СХ-106П разработаны вакуумные индикаторы и счетчики с вакуумным приводом. Они могут изготавливаться как отдельными устройствами, так и в виде блоков на общей плате (рисунок 9.6). Для формирования управляющих импульсов могут применяться пневматические кнопки управления (рисунок 9.7).
9.2 Вакуумные пневмоприводы
Основными требованиями к машинам, взаимодействующим непосредственно с животными, являются безопасность, надежность, плавность и мягкость хода рабочих органов. Этим требованиям вполне удовлетворяют пневматические исполнительные органы с пневмоприводами различных принципов действия и конструкций. В доении используются такие вакуумныепневмоприводы как пневмоцилиндры УД.31.00, УДБ.10.110, УДБ.10.120; пневмокамеры АДМ.06.000, УДБ.11.000 (силовая); пневмозажимы и пневмоклапаны различных конструкций и др. Расчет пневмоцилиндров производится по известным формулам.
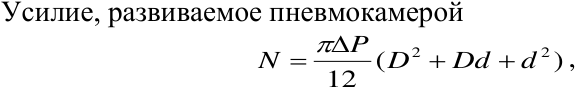
Усилие, развиваемое пневмокамерой
N = π ∆ P ( D 2 + Dd + d 2 ) ,
12
где D – диаметр защемления мембраны;
d – диаметр жесткого центра пневмокамеры.
Гофровые пневмоприводы представляют собой тонкостенные трубы, боковая поверхность которых имеет глубокие параллельные волны (гофры). Под действием внешнего и внутреннего перепадов давлений длина гофрированной трубы способна увеличиваться или уменьшаться в зависимости от направления приложенной силы. В зависимости от назначения гофрированные трубы изготавливаются глухими или со свободными концами из различных материалов: бронзы различных марок, углеродистой или нержавеющей стали, полутомпака, алюминиевых сплавов, пластмасс, резины и др.
Максимальное усилие, развиваемое гофрированной трубой, определяется по формуле
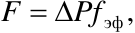
F = ∆ Pf эф ,
где ∆ P – перепад давлений, действующих на стенки гофра снаружи и изнутри;
f эф – эффективная площадь гофра,
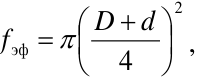
2
D + d
f эф = π ,
4
где D и d – соответственно большой и малый внутренние диаметры гофра. Перемещение конца гофрированной трубы в зависимости от перепада давлений и его параметров
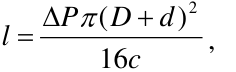
∆ P π ( D + d ) 2
l =
,
16 c
где c – жесткость гофра, с = F / l .
Часто для повышения жесткости внутри гофрированной трубы помещается пружина. В этом случае статическая характеристика гофрированной трубы становится иной, так как к жесткости гофрированной трубы добавляется жесткость пружины (рисунок 9.8).
Наружный диаметр армирующего кольца по отношению к малому внутреннему диаметру гофра должен быть Dk ≤ 1,57d . Так как наружный диаметр армирующего кольца всегда равен большому внутреннему диаметру армируемого гофра, то у резиновой гофрированной трубы, изготовленной с рекомендуемыми соотношениями диаметров, развиваемое усилие может быть определено по одной из упрощенных формул:
по большому наружному диаметру гофра
F = ,0528( Dн − 2 τ )2 ∆ P
или по малому внутреннему диаметру
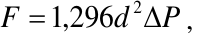
2
F = ,1296 d ∆ P ,
где τ – толщина стенки гофрированной трубы.
