
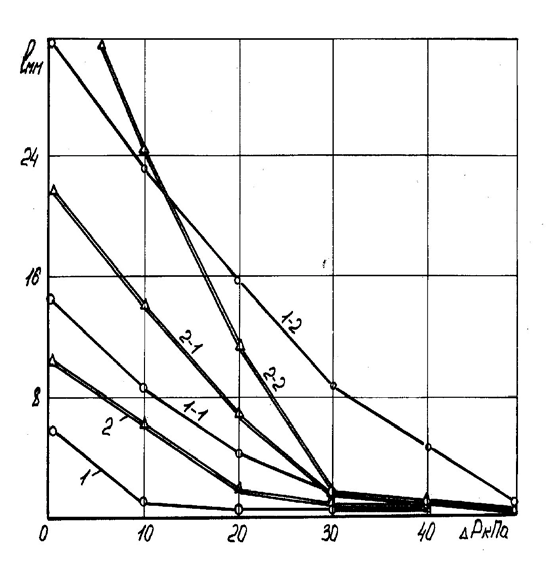
Гофрированные пнемоприводы эффективны для применения в качестве манипуляторов доения благодаря простоте конструкции и высокой надежности работы и безопасности для персонала и животных.
9.3 Вакуум-проводы и линии связи
Для подачи вакуума от вакуумной силовой установки к доильным аппаратам и к вакуумным исполнительным органам применяют стальные, стеклянные и пластмассовые вакуум-проводы, резиновые и пластмассовые трубки и шланги. Причем для связи передвижных рабочих органов (доильные аппараты, манипуляторы и др.) обычно используют гибкие толстостенные вакуумные и молочные шланги. Для работы отдельных доильных аппаратов их шланговое подключение является традиционным. Однако при автоматизации доения коров в стойлах с созданием стойловых передвижных агрегатов расход вакуума для их питания становится соизмеримым с мощностью вакуумной силовой установки, а диаметр подводящего вакуумного шланга – с диаметром магистрального вакуум-провода. При этом длина и масса шлангов возрастают настолько, что практическое использование стойловых передвижных доильных агрегатов (например, ПДУ-1, «Сибирь», «Маяк», «Импульс» и др.) оказывается невозможным.
Проблему решает применение в качестве гибкого подводящего вакуумпровода легкого гофрированного армированного изнутри кольцами резинового шланга, подобного используемому в манипуляторе МДУ-1. Этот шланг в нерабочем состоянии хорошо растягивается (1:3), а под действием вакуума сжимается и выбирает лишнюю длину, устраняя собственное провисание.
Важными элементами технической базы автоматизации доения являются линии связи. Для соединения пневматических управляющих устройств с исполнительными органами и датчиками используются поливинилхлоридные шланги различного сечения. Поскольку коммуникации могут быть на доильной установке протяженными, например, при управлении дверями доильных залов и т.п., то необходимо иметь представление об изменении проводимости линий связи при переходе от сжатого на разреженный воздух. Полученные статические характеристики для линий связи из ПВХ трубок с внутренним диаметром 4 мм приведены на рисунке 9.9.
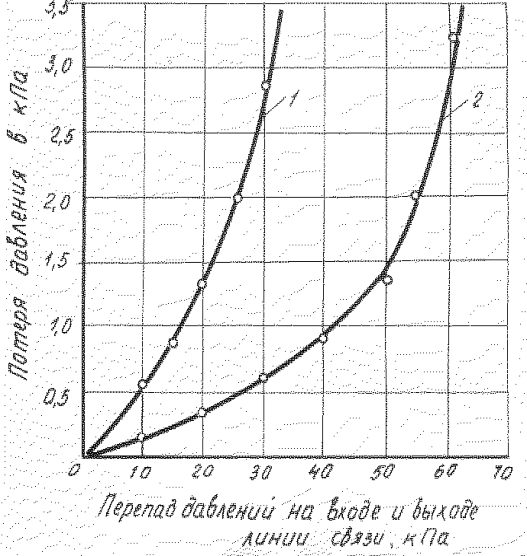
Эксперимент показал, что с увеличением длины и перепада давлений на входе и выходе линии связи их проводимость на вакууме уменьшается.
В силу упругости трубок ПВХ при передаче сжатого воздуха они расширяются, а разреженного – сжимаются. Это вызывает соответствующие изменения объемов V и проводимостей α , при этом изменяются и постоянные времени Т . Для линий связи одинаковой длины постоянные времени и, соответственно, запаздывание сигналов на вакууме значительно больше, чем на сжатом воздухе при одном и том же перепаде давлений. Постоянные вре-
мени линий связи увеличиваются с увеличением их длины и уменьшаются с увеличением перепадов давления при разрежении. Постоянная времени линии связи определенной длины может быть определена по формуле (9.7) , в которой V и α соответственно обозначают объем воздуха в линии связи и ее проводимость.
Экспериментально получены переходные характеристики линий связи, выполненных из поливинилхлоридных трубок диаметром 4 мм. Установлено, что запаздывание передачи пневматических сигналов возрастает быстрее, чем увеличивается длина линии связи. Следовательно, при расчете вакуумных доильных систем не следует пренебрегать запаздыванием сигналов в линиях связи даже небольшой длины, так как это явление оказывает существенное влияние на динамическую устойчивость вакуумных систем управления.
9.4 Логическая база вакуумной пневмоавтоматики
Логические элементы промышленной пневмоавтоматики, которые могут без конструктивных изменений использоваться на вакууме доильной установки, могут быть как мембранными, мембранно-струйными, так и струйными.
Наиболее распространена в промышленности система мембранных пневматических элементов УСЭППА [8]. Одним из основных элементов УСЭППА является пневматическое реле П1Р.1.
Особенность работы элементов УСЭППА, включенных по схемам для работы на вакууме, состоит в том, что в отличие от их работы на сжатом воздухе не требуется создавать подпоры (давления пониженного уровня в камерах подпора). Из-за этого схемы и системы питания значительно упрощаются, что очень важно для автоматизации доения.
В вакуумных схемах с реле П1Р.1 роль малого подпора выполняет питание, которое подается в сопловую камеру непосредственно под мембрану, обеспечивая фиксированное положение мембранно-клапанного узла.
Помимо элементарных логических операций на вакууме на основе реле П1Р.1 реализуются триггеры с раздельными и счетными входами, операции «Равнозначность», «Неравнозначность» и функции с количеством входов больше двух. Однако реализация на пневмоэлементах последних не открывает их новых функциональных возможностей и такие схемы не являются универсальными, они технически неудобны и сложны.
Для синтеза вакуумных управляющих устройств автоматизации доения была разработана упрощенная элементная база (рисунок 9.10) включающая, кроме универсального трехмембранного реле типа П1Р.1 элемент «два сопла – заслонка», реализующий на вакууме операцию И, элемент ИЛИ, представляющий собой узел «два сопла – две сблокированные заслонки» и два одномембранных элемента, мембраны которых являются приводами заслонок элементов типа И и ИЛИ. Такие элементы в машинном доении коров исполь-
