
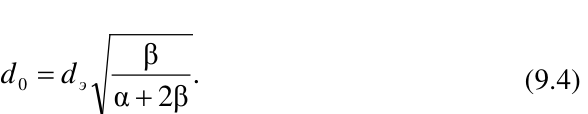
β
d = d .
0 э (9.4)
α + 2β
Анализ формулы (9.4) показывает, что выбор оптимального диаметра сопла зависит от диаметра эффективной площади мембраны и коэффициентов проводимости дросселей. Так как эти величины имеют всегда положительные конечные значения, оптимальный диаметр сопла может быть подобран в мембранном формирователе с любыми параметрами. При выборе значений коэффициентов проводимости необходимо руководствоваться формулой (9.3).
На основании результатов теоретических и экспериментальных исследований построен график (рисунок 9.2), анализ которого показывает, что зависимость коэффициента стабильности С от параметров формирователя – нелинейная. Кривая 1 является экспериментальной, выражающей суммарную величину коэффициентов стабильности С 1 (кривая 2) и С 2 (кривая 3), кривая 4 является теоретической.
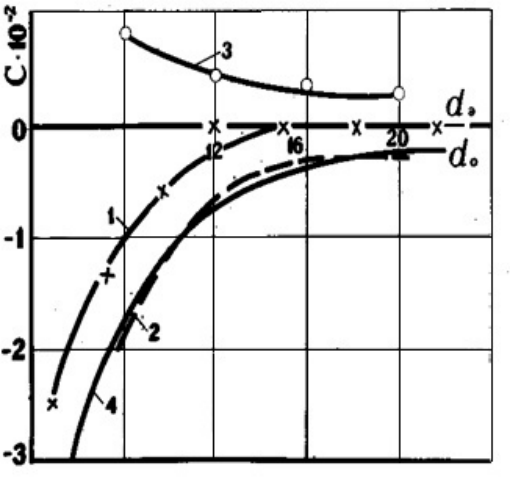
- 1, 4 – суммарный коэффициент стабильности (экспериментальная и теоретическая зависимости); 2 – коэффициент стабильности С 1; 3 – коэффициент стабильности С 2
Рисунок 9.2 – Зависимость коэффициента стабильности С от параметров формирователя
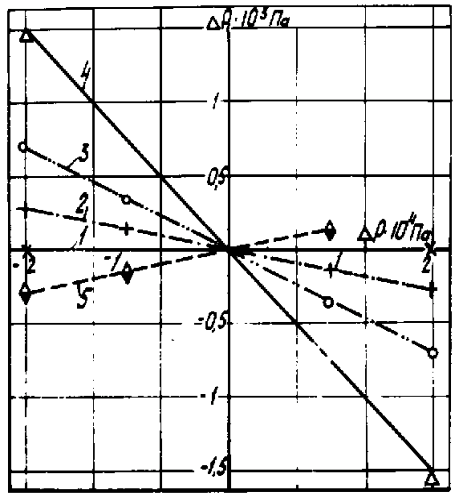
Из графика (рисунок 9.3) видно, что для всех исследованных сопел изменение погрешности носит линейный характер. Причем диаметр сопла влияет на угол наклона характеристики тем значительнее, чем больше диаметр сопла. Этот график дает четкое представление о характере изменения по-
грешности выходного сигнала, но не дает представления о характере изменения погрешности в зависимости от параметров преобразователя. Это затрудняет выбор оптимального диаметра сопла.
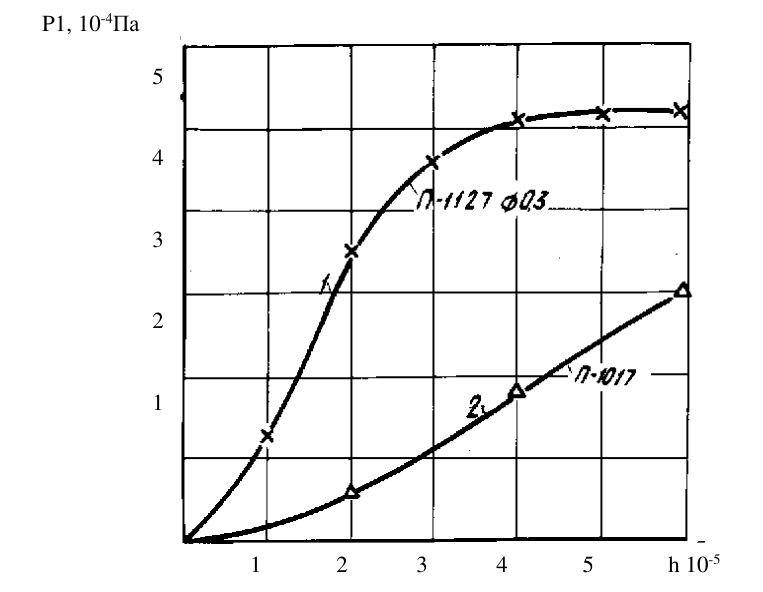
Зависимость величины выходного сигнала от расстояния между соплом и заслонкой показана на рисунке 9.4.
На основании результатов исследования можно заключить, что с точки зрения стабильности работы преобразователя при колебаниях вакуума в питающей системе следует выбирать параметры, исходя из условий, что d Э / d0 > 14, т.е. когда диаметр сопла составляет не более 7% от диаметра эффективной площади мембраны. Минимально допустимый диаметр сопла определяется через его проводимость при полностью открытой заслонке:
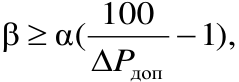
100
−
β ≥ α( 1),
∆ P
доп
где ∆ P доп – допустимое падение вакуума при полностью открытом сопле, %.
Результаты исследований статических свойств мембранного преобразователя силовых воздействий в пневматический сигнал позволили сделать вывод о возможности использования его в устройствах для определения силовых воздействий с высокой точностью.
P1, 10 -4 Па
5
4
3
2
1
1 2 3 4 5 h 10 -5
1 – сопротивление П-1127; 2 – с полностью открытым сопротивлением П-1017
Рисунок 9.4 – Зависимость величины выходного сигнала
от расстояния между соплом и заслонкой
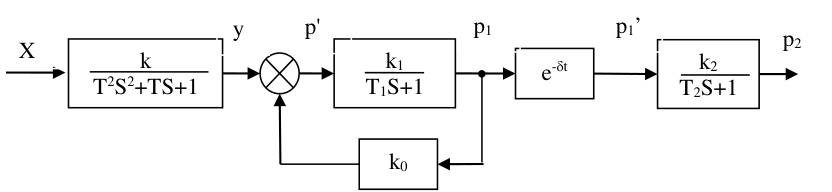
Чтобы решить вопрос о возможности использования пневмопреобразователя для взвешивания тел переменной массы, например, в весовых устройствах учета молока, исследовали его динамические характеристики. Для выявления условий динамической устойчивости формирователь с подвешенным грузом (наиболее неустойчивый вариант – преобразователь силы веса в вакуумный сигнал) рассматривали как систему автоматического регулирования (САР). Структурная схема системы (рисунок 9.5) содержит колебательное звено, состоящее из груза, упругого элемента и демпфера. Демпфером служит рабочая камера формирователя с дросселем.
y p' p1 p1’
p2
X
k k1 k2
e - δ t
T 2 S 2 +TS+1 T1S+1 T2S+1
k0
Рисунок 9.5 – Структурная схема САР
