
9 ВАКУУМНАЯ ЭЛЕМЕНТНАЯ БАЗА И МЕТОДИКА СИНТЕЗА ЛОГИЧЕСКИХ СИСТЕМ УПРАВЛЕНИЯ ДОИЛЬНЫМИ УСТАНОВКАМИ
9.1 Вакуумные формирователи сигналов, датчики, регистрирующие устройства, индикаторы
Для работы с вакуумными системами управления на доильной установке могут использоваться формирователи вакуумных сигналов, принципиальные схемы которых приведены на рисунке 9.1.
Наибольший интерес для автоматизации машинного доения может представлять мембранный формирователь аналоговых сигналов (1), обеспечивающий преобразование силового воздействия в вакуумный сигнал с погрешностью ± 0,02%. Такого рода преобразователи могут быть использованы, например, в устройствах для взвешивания молока.
Простота устройства и высокая точность преобразования усилия в выходной сигнал позволяют использовать это устройство в качестве формирователя сигналов в различных датчиках. В отличие от мембранных формирователей промышленной пневмоавтоматики, работающих на сжатом воздухе, вакуумные формирователи на доильных установках должны работать при значительных колебаниях вакуума в питающей системе.
Плунжерный формирователь сигналов (2) обычно применяют для связи с воспринимающими элементами, например поплавком, сильфоном и т.п. Его также можно использовать в системах управления процессом доения коров без вторичных приборов, усилителей с непосредственным выходом на исполнительные механизмы доильных аппаратов и манипуляторов. Основное его преимущество – простота и большие функциональные возможности, недостатком являются относительно большие габариты.
Дроссельный формирователь сигналов (3) применяют как аналоговый преобразователь малых перемещений, например, в датчиках температуры в комплекте с сильфонными или восковыми термостатами.
Струйные формирователи сигналов работают на принципе прерывания струи другой струей, подвижной заслонкой, шариком и др. Они бывают пневматическими, механическими или магнитоструйными. Магнитоструйные двуплечие (4) и одноплечие (5) формирователи найдут применение в магнитоструйных датчиках пневматических систем управления процессом доения коров, так как они просты по устройству, не усложняют молочную систему и создают условия для качественной циркуляционной промывки молочных линий.
Клапанные дискретные формирователи импульсов могут иметь не только плоский клапан, но и быть выполнены в виде конуса или шарика. Принцип действия заключается в перекрытии клапаном струи воздуха, при этом давление в выходном канале формирователя изменяется. Их можно использовать в поплавковых или в мембранных датчиках интенсивности потока молока в комплекте со струйными и мембранными дискретными эле-
ментами, усилителями, пневмоклапанами или непосредственно с пневматическими исполнительными органами доильных установок.
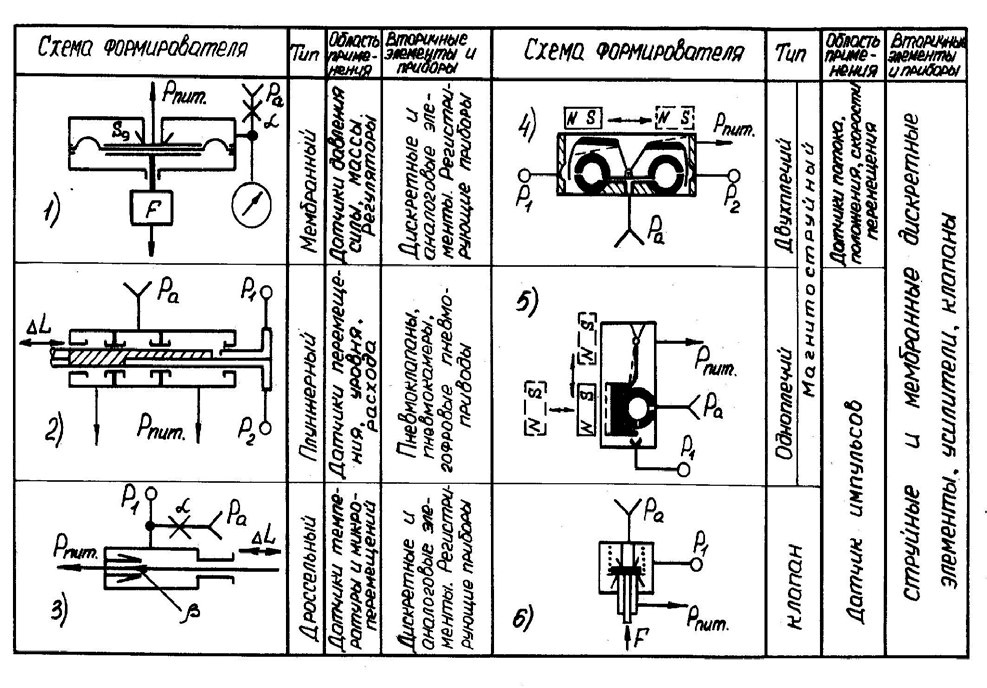
Мембранный формирователь сигналов (1) работает следующим образом. При отсутствии нагрузки F сопло под действием вакуума P пит закрыто заслонкой, и сигнал на выходе отсутствует. С увеличением нагрузки F сопло открывается. Через щель, образованную соплом и заслонкой, в камере создается вакуум P1 , который, действуя на эффективную площадь мембраны Sэ уравновешивает нагрузку F . При уменьшении нагрузки сопло под действием вакуума прикрывается заслонкой, воздух отсасывается из камеры, и сигнал уменьшается за счет подсоса воздуха через дроссель α . Благодаря этому на выходе всегда устанавливается вакуум (выходной сигнал), пропорциональный действующей нагрузке:
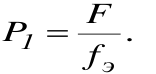
F
P1 = .
f э
Для того чтобы определить параметры формирователя, при которых он не будет воспринимать колебания вакуума на входе, возникла необходимость изучить его статические свойства и выявить условия динамической устойчивости.
Из условия равновесия действия сил
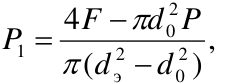
2
−
4 F π d P
P 0
1 2 2
−
= π ( d э d 0 ) ,
где d 0 – диаметр сопла;
d э – эффективный диаметр мембраны.
При колебаниях вакуума в питающей системе будет иметь место: ∆ Р = Р – Р 1 ; ∆ Р1 = Р 1 – Р1’
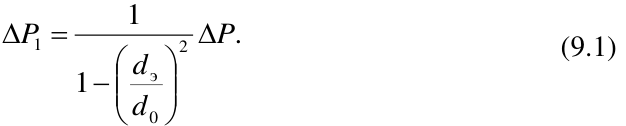
1
∆ P 1 = 2 ∆ P . (9.1)
d
− э
1
d
0
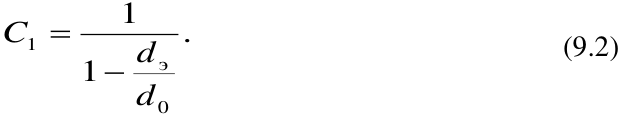
Для перехода к безразмерным величинам разделим правую и левую части последнего уравнения на ∆ Р и запишем:
1
C = .
1 d (9.2)
− э
1
d
0
Величину С 1 в дальнейшем будем называть коэффициентом стабильности работы формирователя.
Из формулы (9.2) следует, что коэффициент стабильности мембранного вакуумного формирователя – величина постоянная и отрицательная. Отрицательной она является потому, что диаметр сопла преобразователя всегда меньше эффективной площади мембраны.
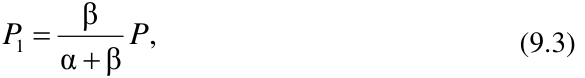
Однако диаметр сопла не может быть беспредельно малым. Для того чтобы определить минимально допустимый диаметр, рабочую камеру будем рассматривать как пневматическую проточную камеру, ограниченную дросселями на входе и выходе. В пневмоавтоматике такое устройство называется дроссельным делителем, соотношение давлений на выходах которого описывается выражением
β
P 1 = P , (9.3)
α +
β
где α и β – коэффициенты проводимости, соответственно, постоянного дросселя и узла «сопло – заслонка».
Переходя к приращениям давлений, имеющих место при колебаниях вакуума в питающей системе, а затем к безразмерным величинам, запишем:
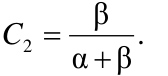
β
C = .
2
α +
β
Коэффициенты стабильности С 1 , С 2 выражают отношение одних и тех же приращений давлений, но имеют разные знаки. Следовательно, стабильность выходного сигнала будет обеспечена в том случае, если С 1 = С 2. Исходя из этого,
