
тывает, и под действием сигнала ( х1 = 1) закрывается выходная дверь станка ( z1 = 0), приподнимается входная дуга 3 ( z2 = 1), и открывается впускная дверь 4 ( z3 = 1; z4 = 0). С преддоильной площадки в станок 1 входит очередная корова, впускная дверь закрывается, как описано выше ( х3 = 1; z3 = 0; z4 = 1).
При прохождении в доильный станок 1 к кормушке 5 корова приподнимает дугу 3. Конечный выключатель ВК2 срабатывает ( х2 = 1), и под действием этого сигнала в подъемники Г1,2 поступает атмосферное давление ( z 2 = 0), дуга 3 опускается, фиксируя корову сзади. Оператор готовит очередную корову, подключает доильный аппарат-манипулятор, нажимает кнопку Кн1, и цикл повторяется.
Формализованное описание на ЯЦП последовательности технологических операций имеет следующий вид:
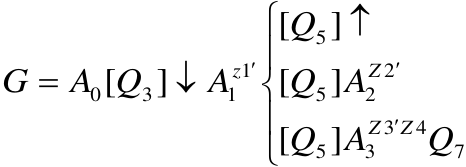
[ Q 5 ] ↑
′ ′
z 1 Z 2
G = A 0[ Q 3 ] ↓ A 1 [ Q 5 ] A 2
Z 3 ′ Z 4
[ Q 5 ] A 3 Q 7
Ориентированный граф условий работы управляющего устройства изображен на рисунке 9.12.
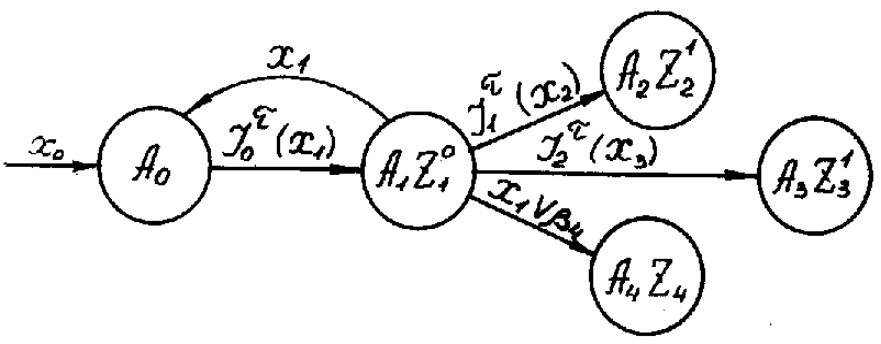
Уравнения блока условий (БУ):
Q1 = D τ ( x4 ) , Q3 = I0 τ ( x1 ), Q 6 = I 2 τ ( x 3) , Q 2 = ∨β 2, Q 4 = x 1 ∨ β 3.
Уравнения блока индикации операций (БИО):
τ τ Q5 = I1 ( x2 ), d1 = T ( β 1 ; I0 ( x1 )).
Уравнения блока выходов (БВ):
τ τ τ Z 1 = T ( a 1 x 4 V β 2; I 0 ( x 1) V β 3 ); Z 3 = T ( I 0 ( x 1) V β 4; I 2 ( x 3 ) V β 5 ); τ τ τ τ Z 2 = T ( I 0 ( x 1); I 1 ( x 2 )); Z 4 = T ( I 2 ( x 3 ) V β 5; I 0 ( x 1) V β 4 ).
Структурная схема управляющего устройства системы выпуска и впуска коров приведена на рисунке 9.13.
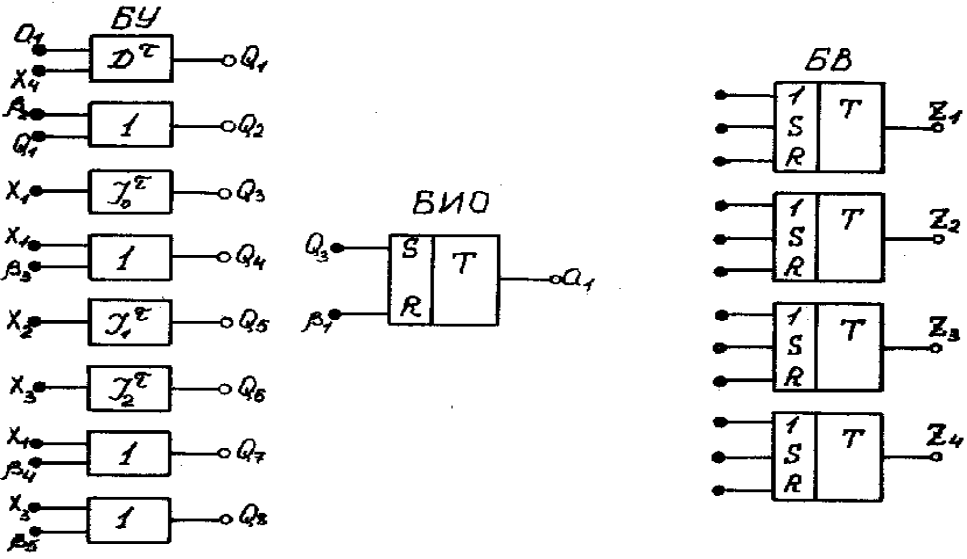
И, наконец, на основании структурной схемы составляется элементная схема управляющего устройства системы выпуска и впуска коров в станки доильной установки.
Высокая надежность работы пневматических устройств во влажной и агрессивной для металлов среде, простота и неприхотливость в обслуживании, низкая стоимость, безопасность и наличие на доильных установках вакуумных источников питания позволяют заключить, что вакуумная пневмоавтоматика может быть основной технической базой автоматизации доения.
10 МЕТОДИКА ИССЛЕДОВАНИЯ СЛОЖНЫХ ВАКУУМНЫХ ДИНАМИЧЕСКИХ ДОИЛЬНЫХ СИСТЕМ
Компьютерное управление и контроль состояния вакуумных доильных систем, включая динамику процесса молоковыведения и процесса доения коров вообще, могут быть созданы на основе динамических моделей вакуумных доильных систем с использованием современных программных комплексов машинного анализа и синтеза сложных динамических систем, к числу которых относится достаточное количество высокоэффективных зарубежных (Matlab, МАТRIXx, VisSim и др.) и отечественных программных комплексов (МИК, ПА9, CLASSIC, МВТУ и др.). Наиболее предпочтительным является отечественный программный комплекс «Моделирование в технических устройствах» (ПК МВТУ). Являясь альтернативой зарубежным и отечественным аналогам, ПК МВТУ позволяет рассчитывать, моделировать, исследовать и синтезировать различные технические устройства и динамические системы (механические, гидравлические, теплотехнические, электротехнические, биологические, биотехнические, системы и средства автоматики и пр.). Исходя из конкретных запросов отечественных пользователей, он выгодно отличается от зарубежных аналогов:
-
является открытым программным продуктом и распространяется через Internet бесплатно;
-
вся необходимая сопроводительная документация, методическое обеспечение и исчерпывающая справочная контекстная система ПК МВТУ выполнена на русском языке, что для многих российских пользователей снимает языковый барьер, который имеет место при изучении и использовании таких программ как Matlab и др., имеющих англоязычное сопровождение;
-
ПК МВТУ, после незначительной доработки, позволяет проводить компьютерный эксперимент, как альтернативу натурному при исследованиях динамики вакуумных доильных систем. Общая структурная схема вакуумной системы питания доильной установки в общем виде представлена на рисунке 10.1, где W эд (s) – первое апериодическое звено (электродвигатель); W вн (s) – усилительное звено (вакуумнасос); W б (s) – второе апериодическое звено (вакуум-баллон); е-sτ – звено чистого запаздывания (вакуум-провод); W Σ (s) – третье апериодическое звено (доильные аппараты); W р (s) – вакуум-регулятор.
Звено чистого запаздывания е-sτ имеет место в длинных вакуумных линиях только в том случае, если время запаздывания τ будет соизмеримо с постоянными времени регулятора вакуума W р (s).
Кроме того, на схеме обозначены: U – напряжение питающей сети, В; ω – угловая скорость вращения ротора электродвигателя, с-1 ; Р – вакуум на входе вакуумного насоса, кПа; Рб – вакуум в вакуумном баллоне, кПа; Р0 – атмосферное давление, кПа; Р С – вакуум на выходе элемента сравнения (сумматора), кПа; Р лс – вакуум в конце линии связи (вакуум-провода), кПа; Р п – вакуум на входе потребителя, кПа; Р р – вакуум на выходе вакуумрегулятора, кПа.
