
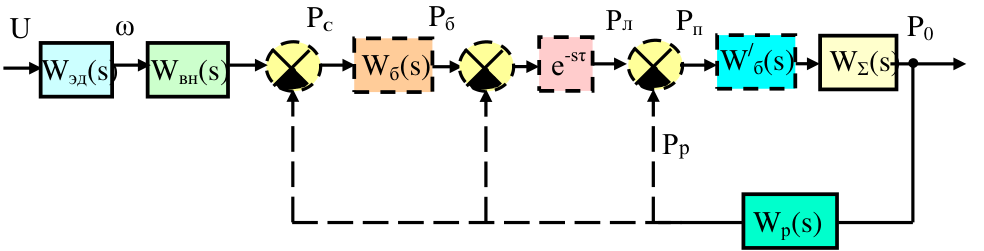
U ω P С Pб Рл Pп P0
W эд( s) W вн( s) Wб(s) е -s τ с W / б ( s) WΣ (s)
Рр
W р(s)
Рисунок 10.1 – Общая структурная схема вакуумной системы питания доильной установки
Общие передаточные функции данной системы для различных вариантов определяют по формулам соответствующих вариантов.
1-й вариант – для систем с коротким вакуум-проводом (без запаздывания) – вакуум-регулятор установлен между вакуум-насосом и баллоном (рисунок 10.2).
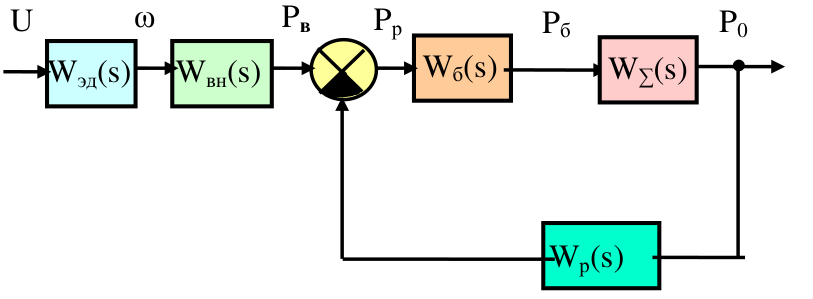
U ω P в Pр Pб P0
Wэд(s) Wвн(s) Wб(s) W∑(s)
Wр(s)
Рисунок 10.2 – Структурная схема вакуумной доильной системы
при отсутствии длинной линии связи – вакуум-регулятор установлен между вакуумным насосом и вакуумным баллоном
В этом случае общая передаточная функция системы может быть определена уравнением
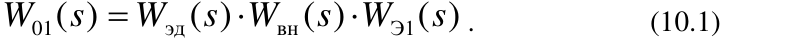
W 01( s ) = W эд ( s ) ⋅ W вн ( s ) ⋅ W Э1( s ) . (10.1)
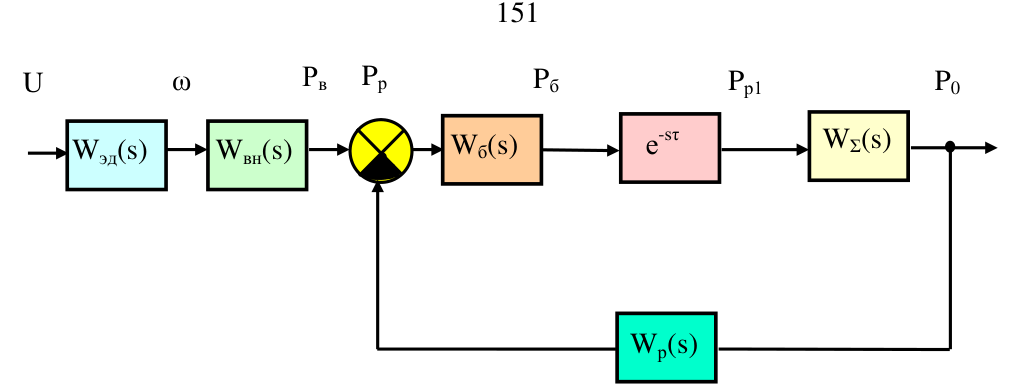
2-й вариант – система с длинным вакуум-проводом (с запаздыванием) – вакуум-регулятор установлен перед вакуум-баллоном (рисунок 10.3).
151
U ω Рв Pр Pб Pр1 P0
Wэд(s) Wвн(s) Wб(s) е -sτ WΣ(s)
Wр(s)
Рисунок 10.3 – Структурная схема вакуумной доильной системы с длинным вакуум-проводом (с запаздыванием) – вакуум-регулятор установлен перед вакуум-баллоном
Общая передаточная функция будет иметь вид:
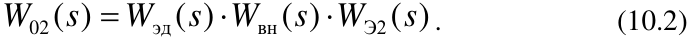
W 02 ( s ) = W эд ( s ) ⋅ W вн ( s ) ⋅ W Э2 ( s ) . (10.2)
3-й вариант – то же, но вакуум-регулятор установлен после вакуумбаллона, в начале вакуум-провода (рисунок 10.4).
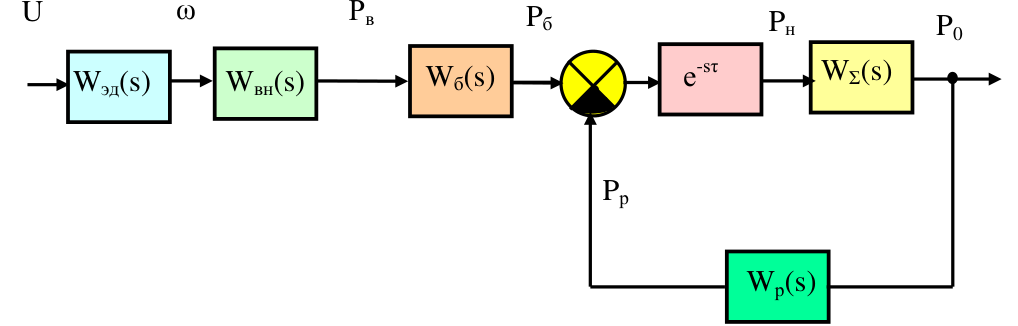
U ω Рв Pб Pн P0
Wэд(s) Wвн(s) Wб(s) е -sτ WΣ(s)
Pр
Wр(s )
Рисунок 10.4 – Структурная схема системы с запаздыванием – вакуум-регулятор установлен в начале вакуум-провода
Общая передаточная функция будет иметь вид:
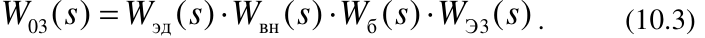
W 03( s ) = W эд ( s ) ⋅ W вн ( s ) ⋅ W б ( s ) ⋅ W Э3( s ) . (10.3)
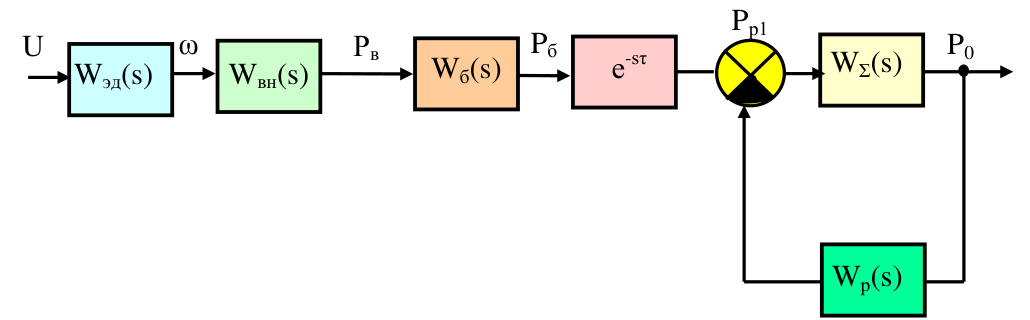
4-й вариант – система с запаздыванием – вакуум-регулятор установлен в конце длинного вакуум-провода параллельно нагрузке (рисунок 10.5). Общая передаточная функция для четвертого варианта
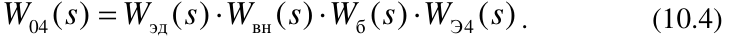
W 04 ( s ) = W эд ( s ) ⋅ W вн ( s ) ⋅ W б ( s ) ⋅ W Э4 ( s ) . (10.4)
Pр1
U ω Рв Pб P0
Wэд(s) Wвн(s) Wб(s) е -sτ WΣ(s)
W р(s)
Рисунок 10.5 – Структурная схема вакуумной доильной системы с длинным вакуум-проводом – вакуум-регулятор установлен в конце длинного вакуум-провода параллельно нагрузке
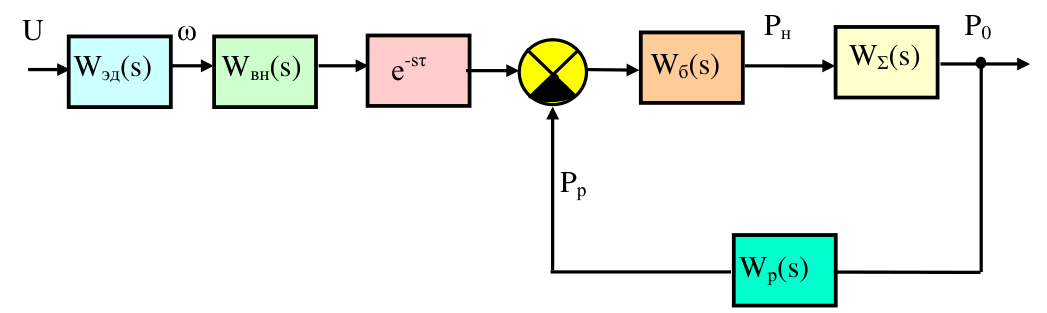
5-й вариант – то же, но вакуум-баллон установлен после вакуумрегулятора, непосредственно перед нагрузкой (оба эти звена охвачены отрицательной обратной связью вакуум-регулятора, рисунок 10.6).
U ω Pн P0
WΣ(s)
Wэд(s) Wвн(s) е -sτ Wб(s)
Pр
W р(s)
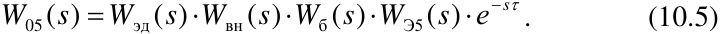
− s τ
W 05 ( s ) = W эд ( s ) ⋅ W вн ( s ) ⋅ W б ( s ) ⋅ W Э5 ( s ) ⋅ е . (10.5)
После преобразований и подстановки значений предаточных функций элементов привода:
Wэд(s) - передаточная функция электродвигателя,
k W эд ( s ) , (10.6) = Ts + 1
здесь k – коэффициент усиления электродвигателя; Т – его постоянная времени, с. W вн (s) – передаточная функция вакуумного насоса,

W вн ( s ) = k 0 , (10.7)
где k0 – коэффициент усиления вакуумного насоса: W б (s) – передаточная функция вакуум-баллона,
