
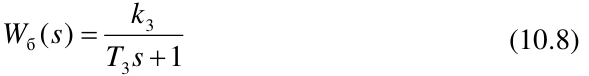
k
3
W б ( s ) = (10.8)
T s + 1
3
с коэффициентом усиления k3 и постоянной времени Т3 .
Передаточные функции эквивалентных частей системы, охваченных обратными связями, в общем виде будут определяться выражениями:
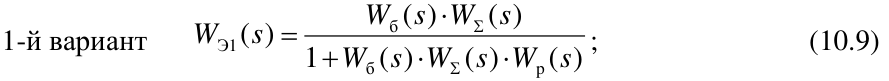
W б ( s ) ⋅ W Σ ( s )
1-й вариант W Э1( s ) = 1 + W б ( s ) ⋅ W Σ ( s ) ⋅ W p ( s ) ; (10.9)
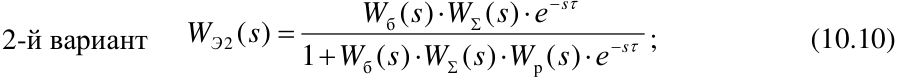
− s τ
W б ( s ) ⋅ W Σ ( s ) ⋅ е
2-й вариант WЭ 2 ( s ) = 1 + W б ( s ) ⋅ W Σ ( s ) ⋅ W p ( s ) ⋅ е − s τ ; (10.10)
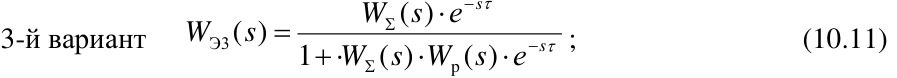
− s τ
W Σ ( s ) ⋅ е
3-й вариант W Э3( s ) = 1 + ⋅ W Σ ( s ) ⋅ W p ( s ) ⋅ е − s τ ; (10.11)
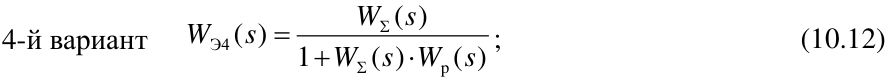
W Σ ( s )
4-й вариант W Э4 ( s ) = 1 + W Σ ( s ) ⋅ W p ( s ) ; (10.12)
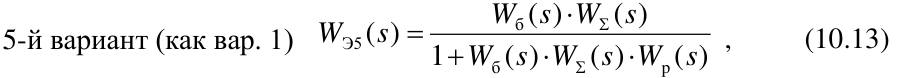
W б ( s ) ⋅ W Σ ( s )
5-й вариант (как вар. 1) W Э5 ( s ) = 1 + W б ( s ) ⋅ W Σ ( s ) ⋅ W p ( s ) , (10.13)
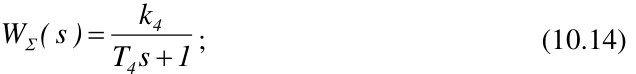
где W∑(s) – передаточная функция суммарной нагрузки,
k
4
W Σ ( s ) = ; (10.14)
T s + 1
4
с коэффициентом усиления молочной емкости k4 и постоянной времени Т4 ; Wр(s) – передаточная функция вакуум-регулятора,
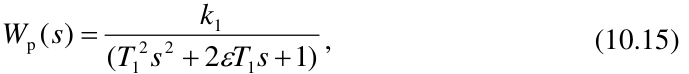
k
1
W p ( s ) = ( T 12 s 2 + 2 ε T 1 s + )1 , (10.15)
где k1 – коэффициент усиления вакуумного регулятора;
Т1 – постоянные времени вакуумного регулятора;
ε – коэффициент рассеивания энергии.
После подстановки значений (10.6), (10.7), (10.8), (10.14), (10.15) в (10.9) – (10.13), а затем в (10.1) – (10.4) получены передаточные функции в развернутом виде для различных вариантов:
1-й вариант
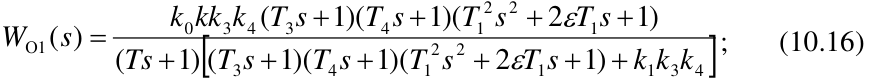
k 0 kk 3 k 4 ( T 3 s + 1 )( T 4 s + 1 )( T 12 s 2 + 2 ε T 1 s + 1 )
W О1( s ) = 2 2 ; (10.16)
( Ts + )1 [ ( T 3 s + 1)( T 4 s + 1)( T 1 s + 2 ε T 1 s + )1 + k 1 k 3 k 4 ]
2-й вариант
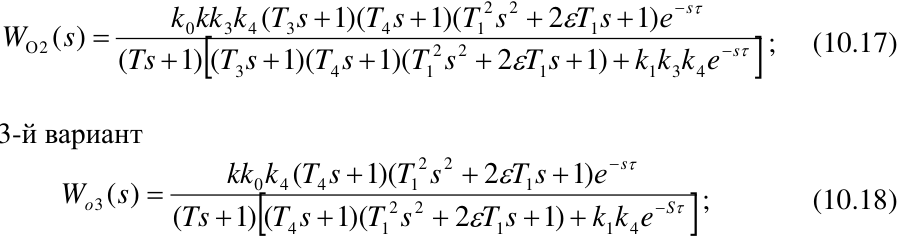
k 0 kk 3 k 4 ( T 3 s + 1 )( T 4 s + 1 )( T 12 s 2 + 2 ε T 1 s + 1 ) е − s τ
W О2 ( s ) = 2 2 − s τ ; (10.17)
( Ts + )1 [ ( T 3 s + 1)( T 4 s + 1)( T 1 s + 2 ε T 1 s + )1 + k 1 k 3 k 4 e ]
3-й вариант
kk 0 k 4 ( T 4 s + 1 )( T 12 s 2 + 2 ε T 1 s + 1 ) е − s τ
Wо 3 ( s ) = 2 2 − S τ ; (10.18)
( Ts + )1 [ ( T 4 s + 1)( T 1 s + 2 ε T 1 s + )1 + k 1 k 4 e ]
3-й вариант
4-й вариант
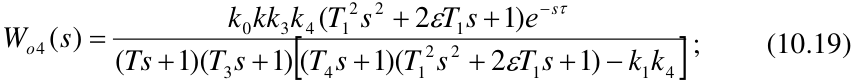
k 0 kk 3 k 4 ( T 12 s 2 + 2 ε T 1 s + 1 ) е − s τ
Wо 4 ( s ) = 2 2 − ; (10.19)
( Ts + 1)( T 3 s + )1 [ ( T 4 s + 1)( T 1 s + 2 ε T 1 s + )1 k 1 k 4 ]
5-й вариант
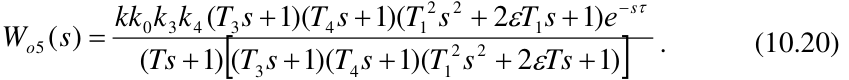
kk 0 k 3 k 4 ( T 3 s + 1 )( T 4 s + 1 )( T 12 s 2 + 2 ε T 1 s + 1 ) е − s τ
Wо 5 ( s ) = 2 2 . (10.20)
( Ts + )1 [ ( T 3 s + 1)( T 4 s + 1)( T 1 s + 2 ε Ts + )1 ]
В связи с тем, что все характеристические уравнения передаточных функций (10.16) – (10.20) пятого порядка и четыре из них содержат звенья чистого запаздывания е-sτ , использование классических критериев Гурвица, Михайлова и др. для их исследования неприемлемо. Поэтому их исследовали по переходным характеристикам, полученным в результате компьютерных экспериментов с помощью ПК МВТУ.
Передаточная функция двухрежимного двух-трехтактного доильного аппарата в развернутом виде имеет вид:
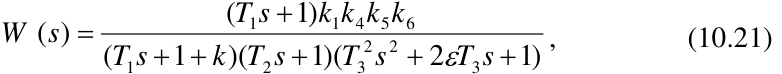
( T 1 s + 1 ) k 1 k 4 k 5 k 6
W ( s ) = 2 2 , (10.21)
( T 1 s + 1 + k )( T 2 s + 1)( T 3 s + 2 ε T 3 s + )1
где k, k1, k4, k5, k6 – коэффициент усиления соответствующих звеньев вакуумной системы двухрежимного доильного аппарата;
T1,, T2, и T3 – постоянные времени звеньев системы, с;
ε – коэффициент рассеивания энергии колебательного звена (подвесной части доильного аппарата).
По знаменателю передаточной функции (10.21) видно, что характеристическое уравнение системы имеет четвертый порядок, также в системе есть нелинейное релейное звено – мембранно-клапанный механизм пульсатора. Поэтому динамические свойства данной системы, как и предыдущих, исследовали методом структурно-параметрической идентификации по переходным характеристикам, полученным в результате компьютерных экспериментов с помощью разработанной имитационной модели ПК МВТУ.
В основе компьютерного эксперимента лежит математическое моделирование, при котором в качестве исходных данных используется математиче-
ское описание процесса, происходящего в технической системе (устройстве). Математическое моделирование любого технического устройства или системы выполняется в два этапа.
Первый этап подразумевает нахождение математической модели (описания) в виде дифференциальных и алгебраических уравнений, которые составляются на основе изучения физических процессов, происходящих при работе устройства, и динамики его работы, а также получение передаточных функций.
Второй этап содержит решение найденных уравнений, а также анализ их решения.
Исследование систем автоматического регулирования на основе ПК МВТУ является методом компьютерного моделирования, в результате которого, на основе математической модели системы, на экране компьютера получаются графики переходных процессов, позволяющие:
-
оценить качество регулирования;
-
определить устойчивость системы;
– если система является неустойчивой или показатели качества не отвечают заданным требованиям, то, изменяя параметры элементов системы или ее структуру (вводя дополнительные корректирующие элементы), добиться желаемого результата (устойчивости системы или требуемых показателей качества), оптимизируя закон регулирования или параметры регулятора.
Для рассматриваемой системы, содержащей передаточные функции всех ее составляющих (первый этап), используя библиотеки ПК МВТУ, включающие 165 типовых блоков, сгруппированных в 11 каталогов, преобразуем модель в структурную схему, состоящую из функциональных блоков.
Исследование с помощью компьютерного эксперимента может производиться как по обобщенным параметрам (рисунки 10.7 и 10.8), так и по конструктивным и технологическим, входящим в обобщенные (рисунок 10.9).
Устойчивость системы оценивают по виду переходного процесса. Если график переходного процесса сходящийся, то система устойчивая, если расходящийся, то – неустойчивая, а если незатухающий колебательный – то такая система находится в состоянии колебательной устойчивости.
Оценку качества системы с помощью компьютерного моделирования целесообразно проводить по графикам переходных процессов (рисунок 10.10) при ступенчатых входных воздействиях (весовых функциях).
Переходный процесс системы автоматического регулирования будут характеризовать следующие показатели качества:
-
установившееся статическое отклонение (статическая ошибка);
-
отклонение регулируемой величины от заданного значения после
-
окончания переходного процесса (Δ Р ст = Р зад – Руст);
-
время регулирования t р, в течение которого отклонение регулируемой величины станет меньше наперед заданного значения, определяемого требуемой точностью системы Δ;
