
Импортные доильные роботы могут внедряться там, где есть возможность комплектовать и ремонтировать стадо собственным высокопродуктивным поголовьем, имеется хорошая кормовая база с круглогодовым стойловым или стойлово-пастбищным содержанием с прифермскими культурными пастбищами, позволяющими доить коров роботами на ферме круглый год. Это в основном высокорентабельные племенные хозяйства, которых, к сожалению, у нас осталось очень мало.
Для нашей страны характерны низкие продуктивность коров и культура производства молока, резко континентальный климат, широкие просторы, бездорожье, сравнительно низкая урожайность посевных культур, отсутствие культурных пастбищ с одной стороны, и изобилие естественных – с другой. В связи с этим комбинированная технология содержания коров – привязная зимой и беспривязная пастбищная летом – является традиционно российской, и никакие попытки и кампании по переводу отечественного молочного скотоводства за последние 40 лет определенных успехов не имели, за исключением отдельных ферм, комплексов и хозяйств, которые держатся исключительно на энтузиазме их руководителей.
В условиях постоянного роста цен на энергоносители в ближайшем обозримом будущем большинство производителей молока от летнего пастбищного содержания коров не откажется. Таким образом, автоматизация и роботизация доения коров в России должна охватывать как привязный, так и беспривязный способы содержания, а российский доильный робот, как и автоматизированная станочная установка, должен быть универсальным, чтобы его можно было бы использовать при беспривязном содержании не только в коровниках, но и на пастбищах.
4.2 Эффективность автоматизации и роботизации доения
Попытка оценить экономическую целесообразность применения доильных роботов была проведена во ВНИИМЖе [63] в 2008 году группой ученых. При этом было выполнено 256 вариантов расчетов, на основании анализа результатов которых были сделаны следующие основные выводы:
-
применение современной компьютеризированной технологии с капиталоемким оборудованием (самоходные погрузчики-смесители-раздатчики кормов и доильные роботы модели Titan) во многих вариантах остается экономически выгодным при продуктивности коров 7–10 тыс. кг молока с закупочной ценой 14–16 руб./кг (действующая на момент исследования 7–10 руб./кг);
-
«высокая степень автоматизации технологических процессов и продуктивность коров потенциально позволяют достичь на таких фермах производительности труда и экономических показателей мирового уровня: затраты труда на производство 1 ц молока находятся в диапазоне 0,7–1,2 чел.·ч; производство молока на одного работника может составить от 115 до 290 т, валовой доход – от 2,7 до 4,5 млн руб.»;
-
«при малых сроках продуктивного использования коров (2,5–3,5 года) и высоких ценах на нетелей (80 тыс. руб.) доля затрат на воспроизводство стада в себестоимости производства молока возрастет до 15–26%»;
-
«использование капиталоемкой автоматизированной технологии в сочетании с высокими ценами на нетелей приводит к существенному изменению соотношения долей составляющих в себестоимости молока, а именно: доля стоимости кормов уменьшается с 40–45 до 25–30%, зарплаты – с 12–14 до 5–10%, затрат на реновацию и ремонт зданий и техники увеличивается с 10–16 до 25–30%, на энергоносители уменьшается с 3–4 до 1,4%, на ремонт стада увеличивается с 17–20 до 26%».
При снижении стоимости станочного и технологического оборудования разрабатываемого доильного робота «Паррус» до 12,0 тыс. долларов США и серийном производстве комплектующих выпускаемых ныне доильных роботов, срок окупаемости при продуктивности коров 4–6 тыс. кг молока в год составит 5 – 7 лет соответственно.
4.3 Какими должны быть российские доильные роботы
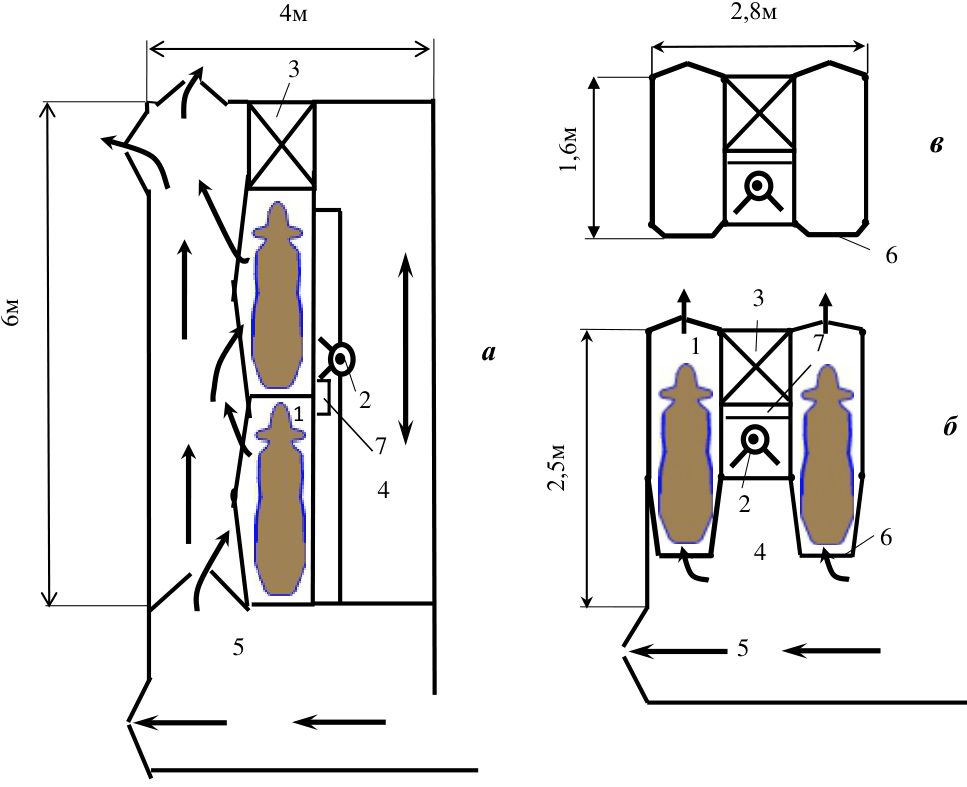
Каждая из зарубежных роботизированных доильных систем имеет свои конструктивные отличия, но общим для всех является то, что они реализованы на базе проходных доильных станков типа «Тандем» (рисунок 4.4) [107]. Отечественный доильный робот «Паррус» (рисунок 4.4 б и в ) создается на базе модуля УДА-У-2 (таблица 4.1).
Из анализа рисунков 4.4 ( а , б и в ) видно, что выбор технологической схемы и типа станков для доильных роботов, выпускаемых западными фирмами (вариант а ), недостаточно обоснован и поэтому не оптимален, так как в варианте ( б , в ), выполненном в одинаковом масштабе, занимаемая роботом полезная площадь почти в 4 раза меньше, здесь не требуется устройство траншеи 4 для обслуживания робота, не нужен транспортер для подачи комбикормов в кормушки из бункера 3, рука робота 2 работает без перемещений от станка к станку.
Это дает возможность роботу обслуживать одновременно в смежных станках пару коров. Попарная подготовка коров во ВНИПТИМЭСХ отработана. Она позволяет вдвое сократить время подготовительных операций, существенно повысить их коэффициент технологической надежности и обеспечить при этом условия для активного припуска молока к началу молоковыведения. Поэтому отечественный доильный робот должен быть двуруким: одна рука – для выполнения подготовительных операций, другая – для отыскания сосков и надевания доильных стаканов. В процессе доения она же предотвратит спадание доильных стаканов с сосков вымени коров.
В отличие от варианта а , в варианте б входящее животное сразу видит свободный доильный станок и корм-приманку в кормушке, что значительно облегчает приучение коров к доению в параллельно-проходных станках.
4м 2,8м
3
в
6
3
а 1 7
2
1
б
7
4
2
6
4
5 5
1,6м
6м
2,5м
1 – станок доильный; 2 – рука робота; 3 – бункер автоматического кормораздатчика; 4 – рабочая зона оператора; 5 – преддоильная площадка; 6 – фиксирующая дуга станка; 7 – блок управления робота
Рисунок 4.4 – Схемы двухстаночных доильных роботов со станками типа «Тандем» ( а ) и с параллельно-проходными станками типа УДС-3 «Паррус» в рабочем и нерабочем положениях ( б , в ), соответственно
Фиксация и предварительное позиционирование коровы в станке осуществляется сзади с помощбю простейшего устройства – дуги, которая может автоматически поворачиваться из вертикального верхнего в нижнее положение и обратно и фиксироваться в любой заданной точке поворота. В крайних нижнем и верхнем положениях ( в ) длина секции (модуля) сокращается на длину дуги (0,9 м) с 2,5 м до 1,6 м, что облегчает размещение, обслуживание и транспортирование модуля в легком, малогабаритном контейнере (рисунок 4.5).
