
P 1 P 1
P P
P = P 1
P = P 1
P 0 P 0
а б
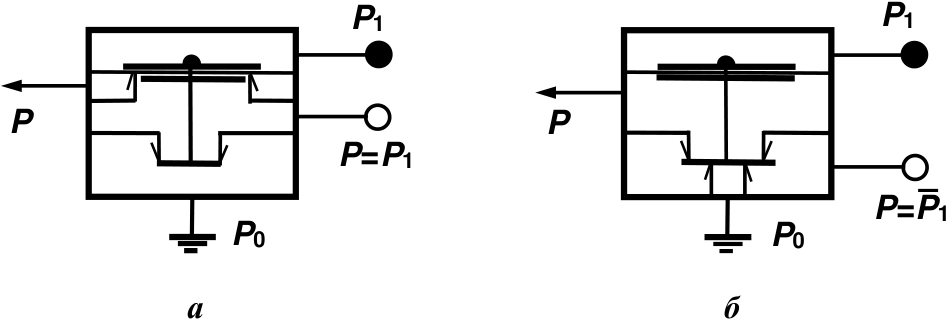
а – прямой усилитель; б – инверсный усилитель
Рисунок 5.2 – Вакуумные мембранно-клапанные усилители
Дроссели могут быть постоянными (нерегулируемыми) и переменными (регулируемыми), винтовыми и в виде капилляров и каналов. Каналы могут нарезаться на конусе и цилиндре (АДУ-1) или на плоскости (например, ДД4-1).
Коллектор двухтактного доильного аппарата полностью соответствует своему прямому назначению – собирать молоко из отдельных (четырех) доильных стаканов в общую молочную камеру, имеющую выход в молочный шланг для последующего транспортирования молока в молокопровод или в молочную емкость. Кроме клапана аварийного отключения подсоса атмосферного воздуха этот коллектор управляющих и управляемых элементов не содержит и поэтому особого интереса для данных исследований не представляет.
Коллектор трехтактного доильного аппарата, помимо своего прямого назначения, имеет мембранно-клапанный узел – прерыватель постоянного вакуума, управляемый переменным вакуумом, создаваемым пульсатором в распределительной камере. Этот механизм можно использовать для переключения работы аппарата на двухтактный или трехтактный режим и для его отключения в зависимости от интенсивности и фазы молоковыведения. Для этого необходимо ввести в коллектор отдельную управляющую камеру V k, связанную с выходами пневмодатчика интенсивности молочного потока ( P 1).
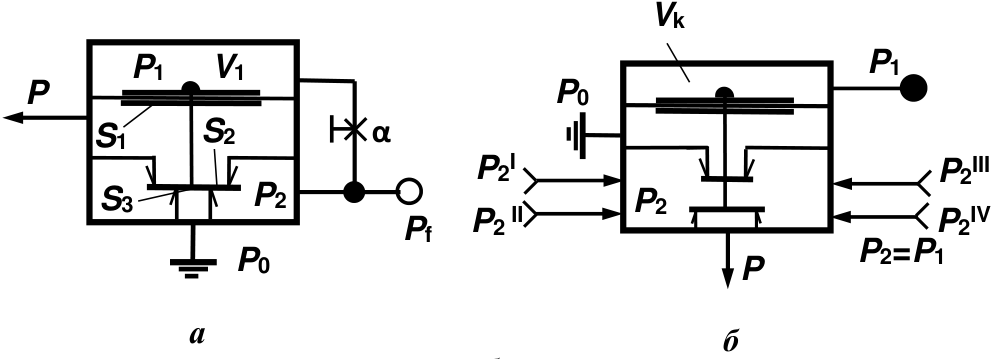
Итак, коллектор и пульсатор разрабатываемого автоматизированного аппарата необходимо строить по более простой инверсной схеме (см. рисунок 5.2 б ). На рисунке 5.3 а представлена элементная схема пульсатора, а на рисунке 5.3 б – схема управляемого коллектора.
Несмотря на то, что и пульсатор, и коллектор построены по одной и той же элементной схеме, пульсатор реализует операцию НЕ (отрицание), а коллектор операцию ДА (повторение) благодаря разным местам ввода в камеры элементов (под мембрану или под нижний клапан) питания ( Р ) и атмосферы ( Р 0).
V k
P 1 V 1 P 1
P P 0
S 1 S 2 α
P 2 I P 2 III
S 3 P 2 P 2
P 2 II P 2 IV
P f
P 2= P 1
P 0 P
а б
а – пульсатор; б – коллектор;
Р 0 – атмосферное давление; Р – величина вакуума в системе питания; Р 1 – давление в управляющей камере; Р 2 – величина вакуума в камерах переменного вакуума; Р 2I , Р 2II , Р 2III , Р 2IV – величина вакуума в подсосковых камерах доильных стаканов; Р f – выход переменного вакуума; α – проводимость дросселя пульсатора; V 1 – объем управляющей камеры пульсатора; S 1 – эффективная площадь мембраны; S 2, S 3 – площади клапанов; V k – управляющая камера коллектора
Рисунок 5.3 – Элементные пневматические схемы
В связи с ограниченностью ассортимента производства вакуумных пневмодатчиков интенсивности молочного потока в настоящих исследованиях использовался серийный поплавковый пневмодатчик МДФ 02.010 или струйно-сильфонное вакуумное управляющее устройство (УУ) [66].
Важными элементами управления доильными аппаратами являются вакуумные линии связи. Они включают толстостенные резиновые шланги постоянного и переменного вакуума доильных аппаратов и поливинилхлоридные трубки (ПВХ, ТУ 120-63).
Как уже отмечалось, основным блоком любого доильного аппарата является пульсатор – генератор переменного вакуума, управляющая камера которого может служить и основным узлом управления в автоматизированном аппарате. Для синтеза его рациональной управляемой структуры необходимо исследовать динамику этого узла.
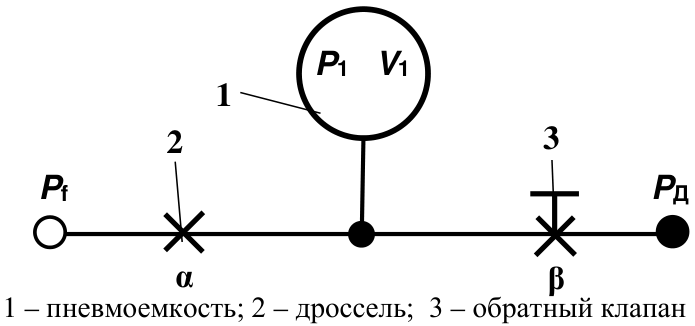
При исследовании аналогичных устройств с пневматическими емкостями и дросселями в промышленной пневмоавтоматике [97] их рассматривают как дроссельный делитель. Пневматическая схема замещения рассматриваемой управляющей камеры пульсатора представлена на рисунке 5.4, на котором обозначены: обратный клапан как пневматический дроссель β переменной проводимости, изменяющейся от 0 до ∞ м2 /с; пневмоемкость управляющей камеры как объем V 1, м3 , в которую подается управляющий сигнал Р 1, кПа; постоянный дроссель пульсатора как проводимость α, м2 /с.
P 1 V 1
1
2 3
P f P Д
α β
1 – пневмоемкость; 2 – дроссель; 3 – обратный клапан
Рисунок 5.4 – Пневматическая схема замещения управляющей камеры пульсатора
Дроссельный делитель в управляющей камере реализует операцию
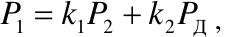
P = k P + k P
1 1 2 2 Д ,
где k 1, k 2 – коэффициенты усиления:
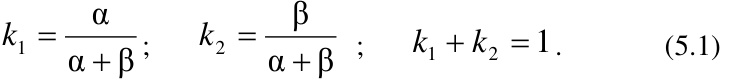
α
β
k 1 = ; k 2 = ; k 1 + k 2 = 1 . (5.1)
α + α +
β β
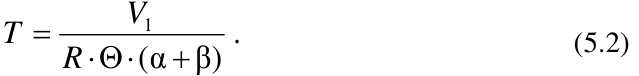
Коэффициенты усиления k 1 и k 2 зависят от значения проводимости β. При этом постоянная времени управляющей камеры пульсатора
V
T 1 .
⋅ ⋅ (5.2)
= R Θ (α + β)
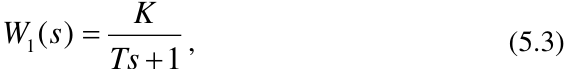
В этом случае передаточная функция имеет вид апериодического звена первого порядка
K
W 1( s ) , (5.3)
= Ts + 1
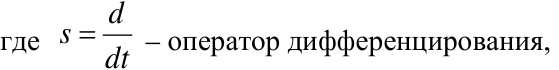
d
s =
где – оператор дифференцирования,
dt
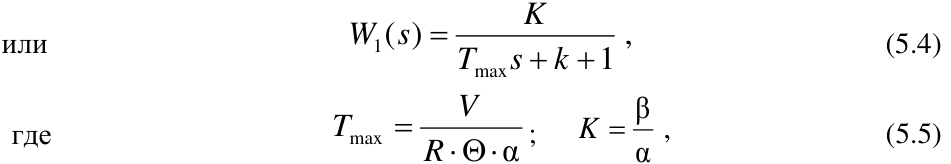
K
или W 1( s ) = , (5.4)
T s + k + 1
max
V β
где T max ⋅ ⋅ ; K = , (5.5)
= R Θ α α
где R – универсальная газовая постоянная, Н∙м/(кг ∙0 К); Θ – абсолютная температура,0 К.
Проводимости пневматических дросселей определяются экспериментально.
