
Амплитудно-фазовая характеристика управляющей камеры пульсатора в составе дроссельного делителя с передаточной функцией (5.3)
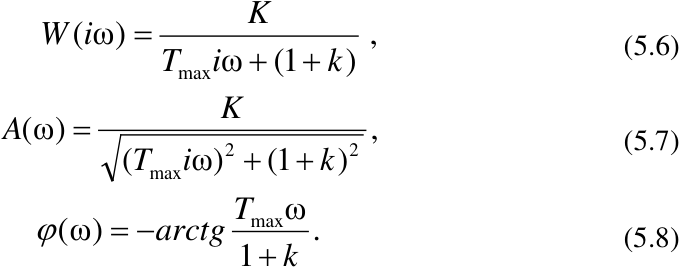
K
W ( i ω) = ,
(5.6)
T max i ω + 1( + k )
K
A (ω) = ,
2 2 (5.7)
( T max i ω) + 1( + k )
T ω
ϕ (ω) = − arct g max . (5.8)
1 + k
При работе пульсатора, управляемого через обратный клапан (рисунок 5.3 а ), по схеме дроссельного делителя (рисунок 5.4), возможны три характерные ситуации:
-
β = 0, обратный клапан закрыт;
-
β = ∞, обратный клапан открыт;
-
∞ > β > 0 и проводимость может быть соизмерима с проводимостью дросселя α.
Исходя из этого и опираясь на полученные уравнения и передаточные функции (2.1)–(2.5), проведем краткий математический анализ.
Ситуация 1 : Обратный клапан закрыт (β = 0), управляющая камера работает в режиме апериодического звена первого порядка, как обычная глухая управляющая камера пульсатора доильного аппарата, k 1 = 1, K = k 2 = 0, остальные условия (5.1), (5.2), (5.3) и (5.5) выполняются.
Ситуация 2 : Обратный клапан открыт (β = ∞), Р Д = 1, k 1 → 0, k 2 →1, Т 1 → 0, управляющая камера теряет свою апериодичность, и ее передаточная функция принимает выражение передаточной функции усилительного звена

W 1 ′ ( s ) = K . (5.9)
При этом управляющая камера работает как силовая, выключающая доильный аппарат из работы.
Ситуация 3 : Обратный клапан закрыт, Р Д = 0, Р 2 = 1, но в результате прососа воздуха через закрытый обратный клапан переменная проводимость β > 0. При этом
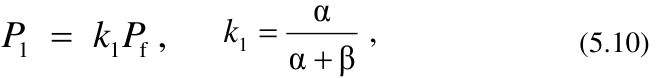
α
P 1 = k 1 P f , k 1 = , (5.10)
α +
β
а постоянная времени и передаточная функция определяются уравнениями (5.2) и (5.3), соответственно.
Согласно уравнениям (5.2), (5.10) величины Т 1, Р 1 и k 1 целиком зависят от величины подсоса воздуха через обратный клапан. Частота пульсаций аппарата при этом изменяется, что не желательно, а при Р 1 < Р ср аппарат отказывает в работе.
Опыт работы доильного аппарата в производственных условиях показывает, что полностью исключить подсос воздуха через обратный клапан невозможно. Поэтому вход управляющего сигнала датчика Р Д через обратный клапан непосредственно в управляющую камеру пульсатора необходимо исключить. Он должен осуществляться только через дроссель управляющей камеры пульсатора, при этом ситуация 3 должна быть исключена.
Это можно осуществить, если оба сигнала Р Д и Р f подводить к дросселю через обратные клапаны. Однако при этом возникает проблема впуска атмосферного воздуха в управляющую камеру пульсатора после действия в нем вакуумного сигнала, под действием которого заслонки клапанов закрывают сопла вакуумом изнутри. Можно впускать воздух из атмосферы через дополнительный дроссель, но это не только усложняет конструкцию и эксплуатацию аппарата, но и удлиняет такт сжатия (отдыха) соска и сокращает такт сосания за счет увеличения продолжительности впуска воздуха в управляющую камеру пульсатора. Это ведет к снижению пропускной способности доильного аппарата и к увеличению продолжительности выдаивания коровы.
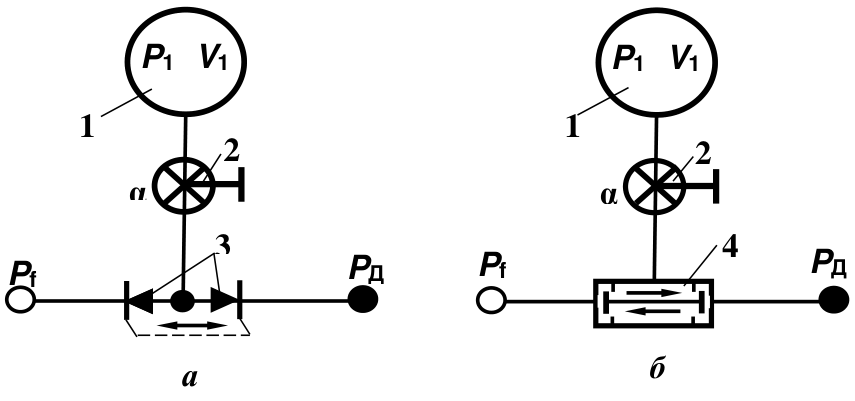
Желаемый результат можно получить в том случае, если заслонки обоих клапанов механически сблокировать, как показано на рисунке 5.5 а , или вводить сигналы через логический элемент ИЛИ (рисунок 5.5 б ).
P 1 V 1 P 1 V 1
1 1
2 2
α α
3 4
P f P Д P f P Д
а б б
а
-
а – с механически сблокированными заслонками обратных клапанов; б – с логическим вакуумным пневмоэлементом ИЛИ;
-
1 – пневмоемкость; 2 – регулируемый дроссель; 3 – механически сблокированные обратные клапаны; 4 – вакуумный логический пневмоэлемент ИЛИ
Рисунок 5.5 – Пневматические схемы подачи сигналов
в управляющие камеры пульсаторов
Вакуумный логический пневмоэлемент ИЛИ был разработан во ВНИПТИМЭСХ в составе логически и функционально полной системы вакуумных элементов для автоматизации доения, получившей признание как вакуумная ветвь промышленной пневмоавтоматики [86].
Согласно пневматическим схемам (рисунки 5.5 а и 5.5 б ) заслонки открывают сопла вакуумным сигналам с той стороны, откуда они поступают. Если с обоих входов Р f и Р Д действуют одинаковые сигналы «вакуум» или «атмосфера» – обе заслонки приоткрыты и в управляющих камерах устанавливаются, соответственно, вакуум или атмосфера, т.е. обе схемы реализуют ситуации «1» и «2».
Даже в том случае, если при подаче дискретных сигналов «0» или «1» клапаны незначительно пропускают воздух, обе схемы остаются работоспособными и ситуация «3» не имеет места, она исключается.
Первые исследования пульсатора как исполнительного нелинейного элемента релейного типа были проведены во ВНИПТИМЭСХ [4, 97], а как часть логического элемента системы управления он исследуется в системах [11, 86].
Для реализации логических операций в системах управления любой сложности к каналам Р f и Р Д могут подключаться дополнительные входы через логические элементы ИЛИ, И, НЕ и др.
Управляющая камера пульсатора, включающая пневмоемкость V 1 и дроссель α, представляет собой апериодическое звено первого порядка, преобразующее входной дискретный сигнал в аналоговый, изменяющийся по величине во времени.
Эти изменения передаются чувствительному элементу – мембране, являющейся еще и усилительным звеном, включающим жесткий центр, преобразующий давление в усилие, действующее на клапан, перемещающийся вместе с заслонкой между двумя соплами: «вакуум» и «атмосфера». Кроме того, мембрана выполняет функции элемента сравнения, постоянно сравнивающего давление, изменяющееся внутри камеры, с величиной постоянного вакуума системы питания Р пит, действующего под мембраной.
При возникновении на мембране перепада давления, соответствующего величине срабатывания ∆ Р ср или отпускания клапана ∆ Р отп, клапан переключается скачком из одного положения в другое. В результате на выходе пульсатора и на входе Р f в управляющую камеру сигнал изменяется на противоположный и в управляющей камере формируются новые команды.
Управляющая камера пульсатора с дросселем, как апериодическое звено первого порядка, описывается дифференциальным уравнением
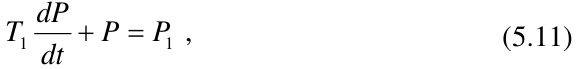
dP
T 1 + P = P 1 , (5.11)
dt
где Р и Р 1 – величины вакуума на входе и выходе звена, кПа;
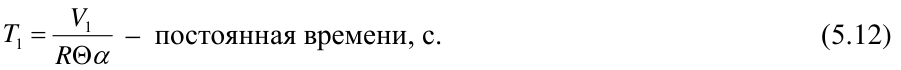
V
T 1
1 – постоянная времени, с. (5.12)
= R Θα
Передаточная функция управляющей камеры пульсатора, как апериодического звена первого порядка, имеет вид (5.3), где k 1 = α/α = 1 – коэффициент усиления глухой камеры.
