
Восходящая переходная характеристика этой камеры представляет собой экспоненту [3]
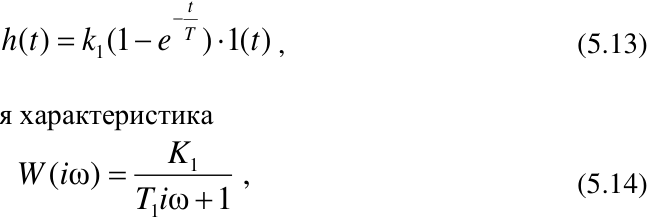
t
−
h ( t ) = k 11( − e T ) ⋅ (1 t ) , (5.13)
K
1
W ( i ω) = ,
(5.14)
T i ω + 1
1
где t – текущее время, с. Амплитудно-фазовая характеристика
откуда амплитудно-частотная характеристика
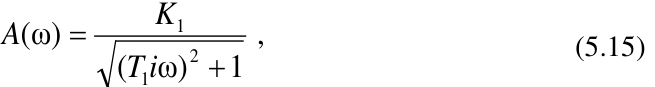
K
1
A (ω) = ,
( T 1 i ω)2 + 1 (5.15)
а фазочастотная

ϕ (ω) = − ω T 1ω. (5.16)
Постоянную времени Т 1 можно определить по формуле (5.12), сложность состоит в том, что для этого проводимость α нужно определять экспериментально. Поэтому проще будет определить постоянную времени Т 1 из амплитудно-фазовой характеристики (5.14) при К 1 = 1, или, зная текущее время t α заполнения и опорожнения заданной емкости через дроссель α при заданной величине перепада вакуума ∆ Р , с достаточной степенью точности постоянную времени можно определить из выражения
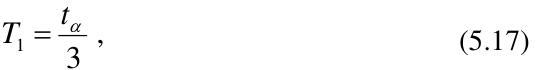
t α
T 1 = , (5.17)
3
а затем уже по формуле (5.12) определить проводимость дросселя α.
Исследованиями пульсатора (рисунок 5.3 а ), как рабочего органа, проведенными во ВНИПТИМЭСХ [3], была установлена релейная сущность его работы по гистерезисной петле с характерными для реле точками
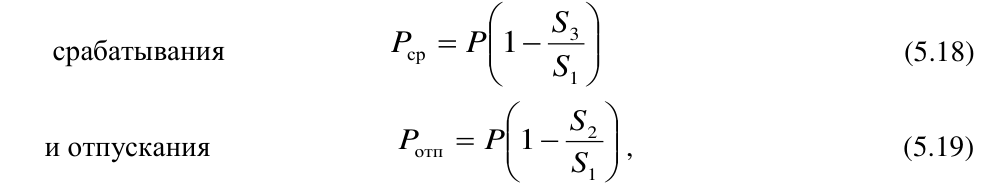
S
P = P 1 − 3
срабатывания ср (5.18)
S
1
S
P = P 1 − 2
и отпускания отп , (5.19)
S
1
где P – величина вакуума в системе питания, кПа;
S 1 – эффективная площадь мембраны, см2 ;
S 2, S 3 – площади клапанов по окружностям большого (верхнего) и малого (нижнего) сопл, соответственно, см2 .
Имея исходные данные и гистерезисную характеристику пульсатора, можно продолжить его исследования, но уже не как исполнительного органа, а как управляющего звена, формирующего команды на основе реализации поступающих элементарных логических операций И, ИЛИ, НЕ, ДА алгебры логики для синтеза автоматизированной системы любой сложности: от стойлового доильного аппарата до робота.
В пневматической схеме управления автоматизированного двухрежимного двух-трехтактного доильного аппарата АДД-2/3 используются два логических элемента ИЛИ, один из которых непосредственно связан с управляющей камерой коллектора, а другой – с управляющей камерой пульсатора [68, 98]. Камера переменного вакуума коллектора разделена перегородкой на две части, ее нижняя часть образует управляющую камеру со штуцером, обеспечивающим вход управляющих сигналов с выхода датчика или с пульсатора через логический элемент ИЛИ, а верхняя – распределительную камеру. Управление работой пульсатора осуществляется вакуумными сигналами «0» и «1», поступающими от датчика через логический элемент и дроссель. При отсутствии сигнала аппарат работает в трехтактном режиме, при его появлении – в двухтактном.
В результате производственной проверки и исследований доильного аппарата АДД-2/3 были выявлены недостатки данной схемы: установка логического элемента ИЛИ непосредственно на выходе пульсатора требует доработки конструкции пульсатора; размещение второго логического элемента ИЛИ на входе управляющей камеры коллектора в составе подвесной части аппарата нерационально из-за сложных условий эксплуатации. Такое расположение элементов было обосновано ранее [67] необходимостью исключить запаздывание по фазе и рассогласование действия вакуумных сигналов в управляющей и распределительной камерах коллектора. Это снижает требования к качеству сигналов датчика и позволяет использовать в системе управления серийный пневмодатчик манипулятора МД-Ф-1. В то же время было бы целесообразно перенести элемент ИЛИ от коллектора к пульсатору.
Была предложена гипотеза о возможности установки логических элементов ИЛИ в любом месте в пределах длины шланга переменного вакуума, соединяющего пульсатор и коллектор доильного аппарата. Для обоснования такого их размещения были проведены исследования.
Основным условием эффективной работы предлагаемой пневматической схемы управления доильного аппарата является следующее соотношение постоянных времени распределительной с межстенными камерами доильных стаканов (в дальнейшем распределительной камеры) и управляющей камеры коллектора:

´ ´ . (5.20)
T ≥ T
1 2
Эти постоянные времени определяются по формулам:
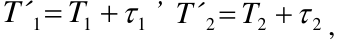
T = T + τ , T = T + τ
´ 1 1 1 ´ 2 2 2
,
где T 1 и T 2 – постоянные времени изменения состояния аппарата под действием управляющего сигнала распределительной и управляющей камер коллектора, соответственно, с; τ1 и τ2 – время запаздывания сигнала пульсатора, поступающего к распределительной и управляющей камерам коллектора, соответственно, с.
Постоянные времени изменения состояния аппарата находим по формуле (5.12), подставляя поочередно значения объемов:
V 2 – суммарный объем распределительной камеры коллектора с межстенными камерами доильных стаканов, м3 ;
V 3 – объем управляющей камеры коллектора, м3 ;
α1, α2 – проводимости линий связи пульсатора (шлангов переменного вакуума) с распределительной и управляющей камерами коллектора, соответственно, м2 /c.
Время запаздывания сигналов пульсатора находим из выражений:
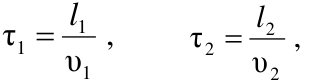
τ1 = l 1 , τ 2 = l 2 ,
υ υ
1 2
где l 1 и l 2 – длины линий связи пульсатора (шлангов переменного вакуума) с распределительной и управляющей камерами коллектора, соответственно, м; υ1 и υ2 – скорости передачи сигналов по линиям связи пульсатора (шлангам переменного вакуума) с распределительной и управляющей камерами коллектора, соответственно, м/c.
Таким образом, выражение (5.20) примет вид
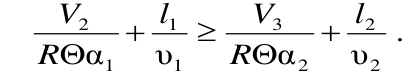
V l V l
2 1 3 2
+ ≥ + .
R Θ α υ R Θ α υ
1 1 2 2
Так как l 1 = l 2 , υ1 = υ2 , R = const , Θ = const, α1 ≈ α2, а суммарный объем распределительной камеры коллектора с межстенными камерами доильных стаканов V 2 во много раз превышает объем управляющей камеры коллектора V 3 , то есть V 2 >> V 3 ( V 3 = 3 cм3 ), то
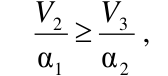
V
2 3
V ≥ ,
α α
1 2
следовательно, условие (5.20) выполняется.
На основе проведенных исследований к управляемому пульсатору разработан блок двух логических элементов ИЛИ, объединенных в одном корпусе, который можно устанавливать в разрезе шланга переменного вакуума в любом удобном месте между коллектором и пульсатором или непосредственно в пульсаторе. Это существенно упростило конструкцию и обслуживание аппарат, повысило удобство и надежность его работы.
Объединение логических элементов доильного аппарата в отдельный блок существенно расширяет возможности комплексной модернизации доения на базе различных серийных аппаратов отечественного и зарубежного производства путем незначительной доработки их пульсаторов и коллекторов за небольшим исключением (аппараты попарного доения и пульсаторы типа «гидропульс»).
