
В пневматической схеме управления автоматизированного двухрежимного двух-трехтактного доильного аппарата АДД-2/3 используются два логических элемента ИЛИ, один из которых непосредственно связан с управляющей камерой коллектора, а другой – с управляющей камерой пульсатора [68, 98]. Камера переменного вакуума коллектора разделена перегородкой на две части, ее нижняя часть образует управляющую камеру со штуцером, обеспечивающим вход управляющих сигналов с выхода датчика или с пульсатора через логический элемент ИЛИ, а верхняя – распределительную камеру. Управление работой пульсатора осуществляется вакуумными сигналами «0» и «1», поступающими от датчика через логический элемент и дроссель. При отсутствии сигнала аппарат работает в трехтактном режиме, при его появлении – в двухтактном.
В результате производственной проверки и исследований доильного аппарата АДД-2/3 были выявлены недостатки данной схемы: установка логического элемента ИЛИ непосредственно на выходе пульсатора требует доработки конструкции пульсатора; размещение второго логического элемента ИЛИ на входе управляющей камеры коллектора в составе подвесной части аппарата нерационально из-за сложных условий эксплуатации. Такое расположение элементов было обосновано ранее [67] необходимостью исключить запаздывание по фазе и рассогласование действия вакуумных сигналов в управляющей и распределительной камерах коллектора. Это снижает требования к качеству сигналов датчика и позволяет использовать в системе управления серийный пневмодатчик манипулятора МД-Ф-1. В то же время было бы целесообразно перенести элемент ИЛИ от коллектора к пульсатору.
Была предложена гипотеза о возможности установки логических элементов ИЛИ в любом месте в пределах длины шланга переменного вакуума, соединяющего пульсатор и коллектор доильного аппарата. Для обоснования такого их размещения были проведены исследования.
Основным условием эффективной работы предлагаемой пневматической схемы управления доильного аппарата является следующее соотношение постоянных времени распределительной с межстенными камерами доильных стаканов (в дальнейшем распределительной камеры) и управляющей камеры коллектора:

´ ´ . (5.20)
T ≥ T
1 2
Эти постоянные времени определяются по формулам:
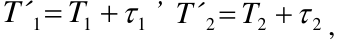
T = T + τ , T = T + τ
´ 1 1 1 ´ 2 2 2
,
где T 1 и T 2 – постоянные времени изменения состояния аппарата под действием управляющего сигнала распределительной и управляющей камер коллектора, соответственно, с; τ1 и τ2 – время запаздывания сигнала пульсатора, поступающего к распределительной и управляющей камерам коллектора, соответственно, с.
Постоянные времени изменения состояния аппарата находим по формуле (5.12), подставляя поочередно значения объемов:
V 2 – суммарный объем распределительной камеры коллектора с межстенными камерами доильных стаканов, м3 ;
V 3 – объем управляющей камеры коллектора, м3 ;
α1, α2 – проводимости линий связи пульсатора (шлангов переменного вакуума) с распределительной и управляющей камерами коллектора, соответственно, м2 /c.
Время запаздывания сигналов пульсатора находим из выражений:
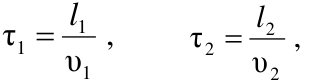
τ1 = l 1 , τ 2 = l 2 ,
υ υ
1 2
где l 1 и l 2 – длины линий связи пульсатора (шлангов переменного вакуума) с распределительной и управляющей камерами коллектора, соответственно, м; υ1 и υ2 – скорости передачи сигналов по линиям связи пульсатора (шлангам переменного вакуума) с распределительной и управляющей камерами коллектора, соответственно, м/c.
Таким образом, выражение (5.20) примет вид
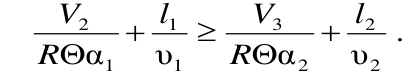
V l V l
2 1 3 2
+ ≥ + .
R Θ α υ R Θ α υ
1 1 2 2
Так как l 1 = l 2 , υ1 = υ2 , R = const , Θ = const, α1 ≈ α2, а суммарный объем распределительной камеры коллектора с межстенными камерами доильных стаканов V 2 во много раз превышает объем управляющей камеры коллектора V 3 , то есть V 2 >> V 3 ( V 3 = 3 cм3 ), то
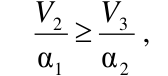
V
2 3
V ≥ ,
α α
1 2
следовательно, условие (5.20) выполняется.
На основе проведенных исследований к управляемому пульсатору разработан блок двух логических элементов ИЛИ, объединенных в одном корпусе, который можно устанавливать в разрезе шланга переменного вакуума в любом удобном месте между коллектором и пульсатором или непосредственно в пульсаторе. Это существенно упростило конструкцию и обслуживание аппарат, повысило удобство и надежность его работы.
Объединение логических элементов доильного аппарата в отдельный блок существенно расширяет возможности комплексной модернизации доения на базе различных серийных аппаратов отечественного и зарубежного производства путем незначительной доработки их пульсаторов и коллекторов за небольшим исключением (аппараты попарного доения и пульсаторы типа «гидропульс»).
5.2 Модели и характеристики вакуумных пульсаторов
доильных автоматов
Для оптимизации конструкции доильных автоматов необходимо иметь математическое описание динамики его узлов, в том числе пульсаторов, которое до сих пор недостаточно отработано. Известно, что наиболее подходящей моделью для описания динамики объектов управления, которым является, например, мембранный пульсатор, является модель в виде структурной схемы. В настоящей работе предпринята попытка математического описания динамики пульсатора на основе опыта и теории элементов промышленной пневмоавтоматики и систем автоматического регулирования. Пульсатор рассматривается как пневматический элемент релейного действия.
В связи с тем, что в двухрежимном двух-трехтактном доильном аппарате основной процесс молоковыведения осуществляется в двухтактном режиме, а трехтактный режим в начале и в конце доения является вспомогательным, базовым должен быть пульсатор двухтактного доильного аппарата.
На основе знаний, полученных в ходе ранее проведенных исследований, была сформулирована научная гипотеза, предполагающая, что рабочий процесс пульсатора доильного аппарата осуществляется не произвольно, а по гистерезисной петле, как по алгоритму, включающему конечный набор правил со строго определенными оптимальными параметрами, которыми можно управлять по сигналам датчика интенсивности молоковыведения.
Разработанный графоаналитический аппарат позволяет определять постоянные или изменяющиеся скачком характеристики и параметры одномембранных пульсаторов, релейные характеристики которых определяются соотношением эффективных площадей мембраны, клапанов и сопл, а временные параметры – проводимостью дросселя и объемом управляющей камеры. Желаемое плавное изменение выходных параметров пульсатора в зависимости от интенсивности и фазы молоковыведения при этом невозможно.
В промышленной пневмоавтоматике используются универсальные трехмембранные пневмореле, которые позволяют изменять выходной сигнал с управляемого объекта [11, 99]. Исследования возможностей и целесообразности использования таких реле в доильных аппаратах были проведены во ВНИПТИМЭСХ В.А. Петровским [6]. Несмотря на положительные результаты исследования, использование промышленных пневмореле в доении оказалось нецелесообразным из-за сложности конструкции и тяжелых условий эксплуатации, требующих разборки неразборных реле.
В результате проведенных ранее во ВНИПТИМЭСХ исследований [6, 11] был сделан вывод, что разборное вакуумное пневмореле, работающее в режиме генератора плавно изменяющихся импульсных сигналов, можно реализовать по схемам рисунков 5.6 а или 5.6 б на базе пульсаторов отечественных серийных доильных аппаратов. Для этого по схеме рисунка 5.6 а необходимо установить дополнительную мембрану, а по схеме рисунка 5.6 б между управляющей камерой и камерой постоянного вакуума необходимо вместо одной мембраны установить блок двух мембран: с мягким (со сторо-
