
ны камеры постоянного вакуума) и с жестким (со стороны управляющей камеры) центрами. В результате между мембранами образуется дополнительная камера переменного подпора P , изменяющегося в процессе доения пропорционально интенсивности молоковыведения. В релейных схемах промышленной пневмоавтоматики параметры гистерезисной петли обеспечивают подпоры, например, в реле П1Р.1 величину малого подпора принимают равной P м = 0,3 Р пит, большого P б = 0,7 Р пит. В пульсаторах их обеспечивают разные площади сопл S 2 и S 3. Переменный подпор P обеспечивает положение гистерезисной петли на восходящей экспоненте.
S 1 Р 1 V 1 1 S 1 V 1 P 1 1
P P
P
α S 2 3
2
α
4 S S2 3
Р 2 P
S 3 5
P 0 4
S 2 S 3 5 P 2
P 0
P
а б
-
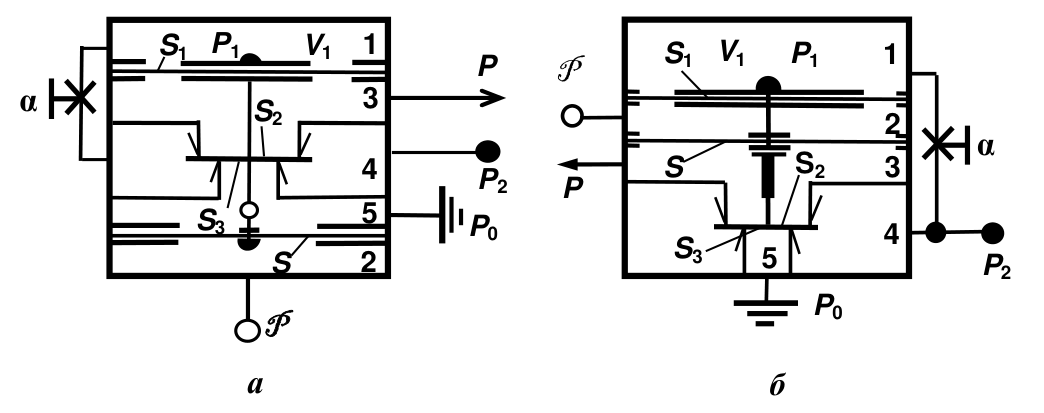
а – пульсатор с дополнительной мембраной; б – пульсатор с блоком
-
двух мембран; 1 – управляющая камера; 2 – камера подпора; 3 – камера постоянного вакуума; 4 – камера переменного вакуума; 5 – камера атмосферного давления; Р 0 – атмосферное давление; Р – величина вакуума в системе питания; Р 1 – давление в управляющей камере
-
пульсатора; Р 2 – переменный выходной вакуум; P – величина вакуума в управляющей камере подпора; V 1 – объем управляющей камеры
-
пульсатора; α – проводимость дросселя пульсатора; S – эффективная площадь мембраны управляющей камеры подпора; S 1 – эффективная площадь мембраны пульсатора; S 2, S 3 – площади клапанов
Рисунок 5.6 – Схемы управляемых пульсаторов
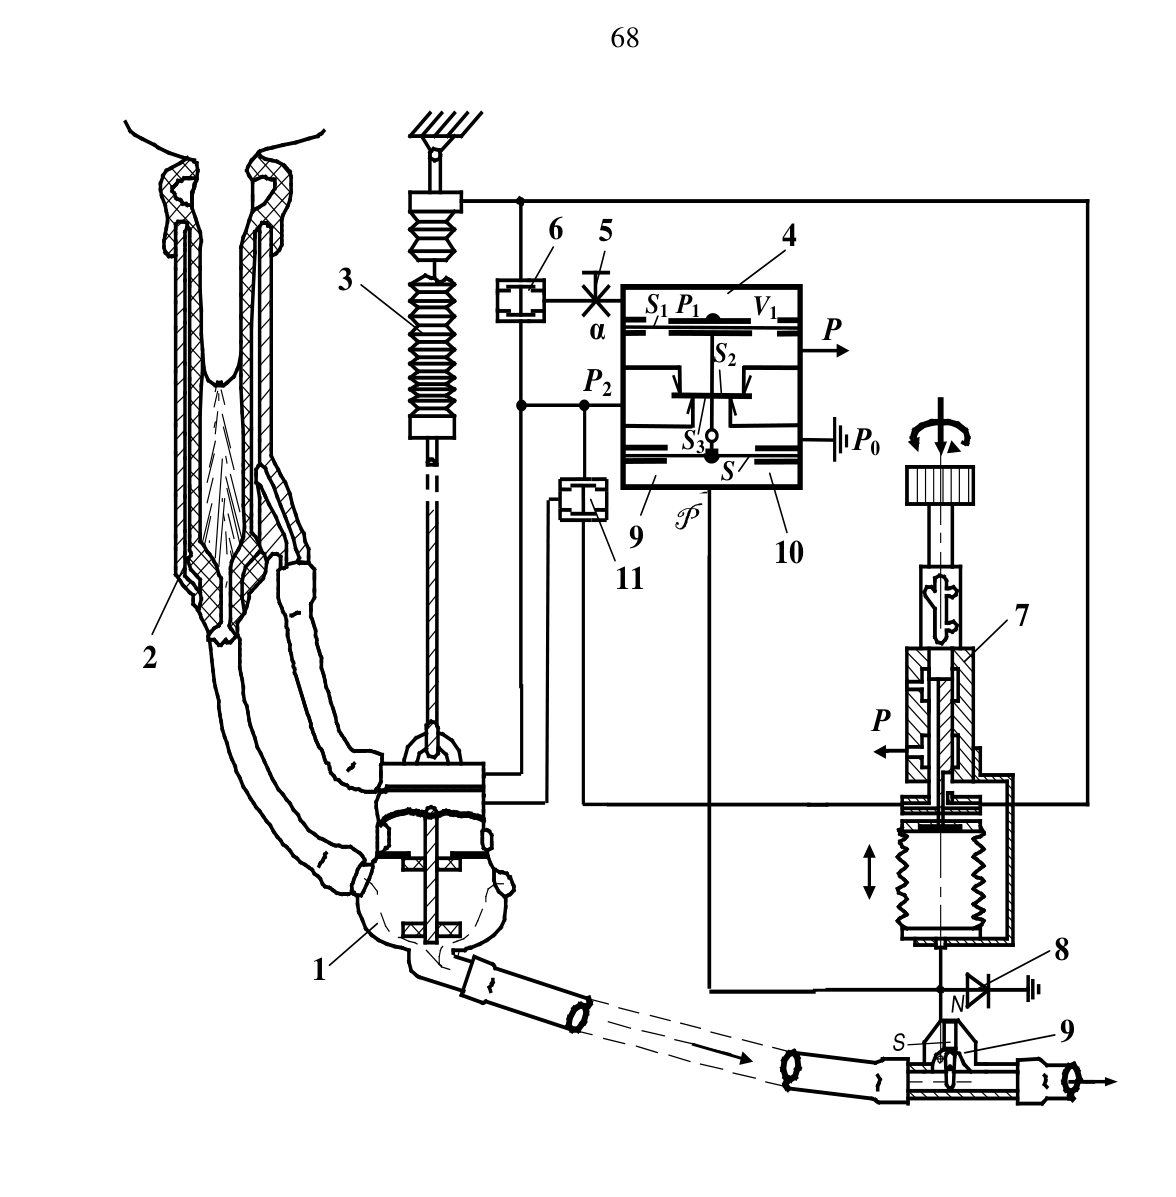
Исследуемые управляемые пульсаторы являются основным узлом сложной вакуумной линейной пневматической системы – доильного аппарата с изменяющимися в зависимости от интенсивности и фазы молоковыведения параметрами (рисунок 5.7) [65, 66, 67].
Управляемый доильный аппарат может работать в четырех режимах:
-
в обычном двухтактном режиме при отсутствии датчика и управля-
-
ющего устройства с ручным включением и выключением;
68
6 5 4
3
S 1 Р 1 V 1
α Р
S 2
P 2
S 3 Р 0
S
P
P
9
10
11
7
2
Р
8
1
9
N
S
-
Значения вакуума: P – в аналоговой управляющей камере подпора,
-
P – в системе питания; Р 1 – в управляющей камере; Р 2 – в камере вакуума; Р 0 – атмосферное давление; α – проводимость дросселя; V 1 – объем управляющей камеры; S , S 1 – эффективные площади мембран;
-
S 2, S 3 – площади клапанов; 1 – коллектор; 2 – доильный стакан;
-
3 – пневмосъёмник; 4 – пульсатор; 5 – пневмодроссель; 6, 11 – элементы ИЛИ; 7 – сильфонное управляющее устройство; 8 – обратный клапан;
-
9 – магнитоструйный датчик вакуумных сигналов; 10 – управляющая камера подпора
Рисунок 5.7 – Пневматическая схема доильного аппарата с изменяющимися в зависимости от интенсивности и фазы молоковыведения параметрами
– при наличии аналогового сигнала датчика в управляющей камере подпора 13 и при фиксированном нижнем включённом положении УУ 7 аппарат работает в режиме с плавно изменяющимися параметрами в зависимости от интенсивности молочного потока;
– при включённом УУ 7 и при отсутствии аналогового сигнала датчика аппарат работает в двух-трехтактном режиме с изменяющейся скачком средней действующей величиной вакуума под соском, в конце доения отключается автоматически;
– при включённом УУ 7 и при наличии аналогового сигнала в камере подпора 13 аппарат работает в комбинированном режиме с плавно изменяющимися параметрами в зависимости от интенсивности и фазы молоковыведения с переключением на двухтактный режим при бурной молокоотдаче и автоматическим отключением в конце доения.
Исходя из этого и были проведены теоретические исследования и обоснование характеристик и параметров вакуумного пульсатора.
Имея исходные данные и гистерезисную характеристику пульсатора, можно исследовать его не как исполнительный орган, а как управляющее звено, формирующее команды на основе реализации поступающих элементарных логических операций И, ИЛИ, НЕ, ДА алгебры логики, для синтеза автоматизированной системы любой сложности: от стойлового доильного автомата до робота.
Исследования проведены с использованием элементов теории систем автоматического регулирования, а именно – графоаналитических методов исследования динамических систем по безразмерным обобщенным параметрам в относительных единицах.
На графике рисунка 5.8 представлены переходные характеристики управляющей камеры пульсатора и различные положения на ней его гистерезисной петли. При этом по оси абсцисс откладывается время в долях постоянной времени управляющей камеры пульсатора Т , а по оси ординат – уровень вакуума в долях уровня вакуума питания в системе, который принимается за единицу ( Р пит = 1).
Переходные характеристики управляющей камеры пульсатора представляют собой восходящие и нисходящие экспоненты и строятся на графике по известным формулам:
восходящая
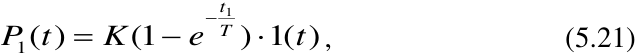
− t 1
P 1( t ) = K (1 − e T ) ⋅ 1( t ) , (5.21)
нисходящая
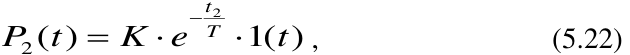
− t 2
P 2 ( t ) = K ⋅ e T ⋅ 1( t ) , (5.22)
где К – коэффициент усиления, для глухих управляющих камер пульсатора, К = 1.
При этом мы полагаем, что входное воздействие [1( t )] постоянно до выхода работы звена на установившийся режим ( t = 3 Т ). Постоянная времени Т определяется по формуле (5.12).
