
68
6 5 4
3
S 1 Р 1 V 1
α Р
S 2
P 2
S 3 Р 0
S
P
P
9
10
11
7
2
Р
8
1
9
N
S
-
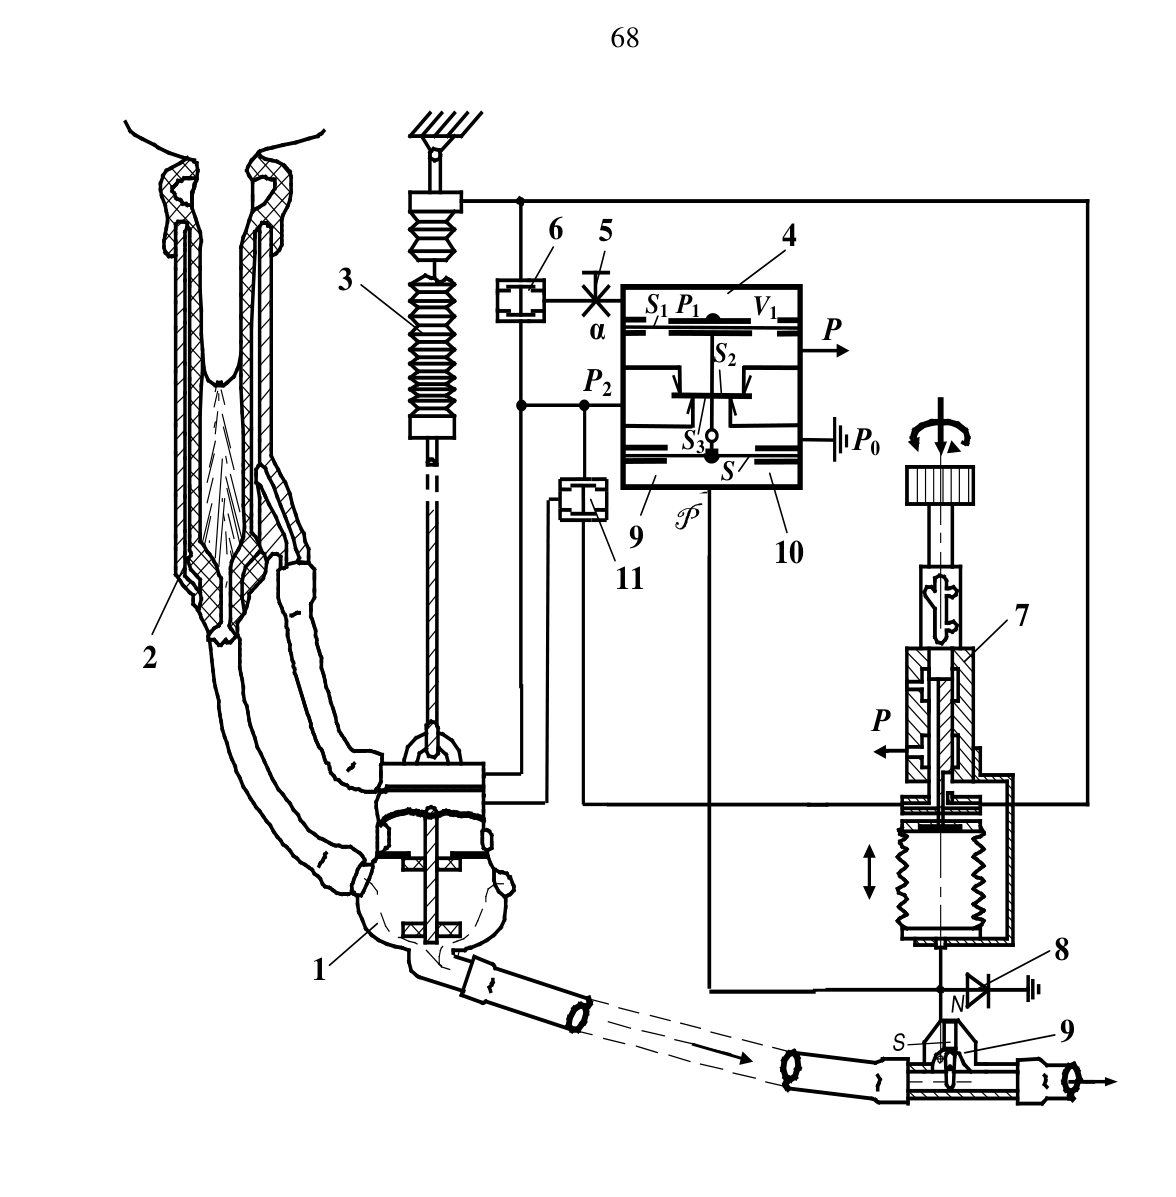
Значения вакуума: P – в аналоговой управляющей камере подпора,
-
P – в системе питания; Р 1 – в управляющей камере; Р 2 – в камере вакуума; Р 0 – атмосферное давление; α – проводимость дросселя; V 1 – объем управляющей камеры; S , S 1 – эффективные площади мембран;
-
S 2, S 3 – площади клапанов; 1 – коллектор; 2 – доильный стакан;
-
3 – пневмосъёмник; 4 – пульсатор; 5 – пневмодроссель; 6, 11 – элементы ИЛИ; 7 – сильфонное управляющее устройство; 8 – обратный клапан;
-
9 – магнитоструйный датчик вакуумных сигналов; 10 – управляющая камера подпора
Рисунок 5.7 – Пневматическая схема доильного аппарата с изменяющимися в зависимости от интенсивности и фазы молоковыведения параметрами
– при наличии аналогового сигнала датчика в управляющей камере подпора 13 и при фиксированном нижнем включённом положении УУ 7 аппарат работает в режиме с плавно изменяющимися параметрами в зависимости от интенсивности молочного потока;
– при включённом УУ 7 и при отсутствии аналогового сигнала датчика аппарат работает в двух-трехтактном режиме с изменяющейся скачком средней действующей величиной вакуума под соском, в конце доения отключается автоматически;
– при включённом УУ 7 и при наличии аналогового сигнала в камере подпора 13 аппарат работает в комбинированном режиме с плавно изменяющимися параметрами в зависимости от интенсивности и фазы молоковыведения с переключением на двухтактный режим при бурной молокоотдаче и автоматическим отключением в конце доения.
Исходя из этого и были проведены теоретические исследования и обоснование характеристик и параметров вакуумного пульсатора.
Имея исходные данные и гистерезисную характеристику пульсатора, можно исследовать его не как исполнительный орган, а как управляющее звено, формирующее команды на основе реализации поступающих элементарных логических операций И, ИЛИ, НЕ, ДА алгебры логики, для синтеза автоматизированной системы любой сложности: от стойлового доильного автомата до робота.
Исследования проведены с использованием элементов теории систем автоматического регулирования, а именно – графоаналитических методов исследования динамических систем по безразмерным обобщенным параметрам в относительных единицах.
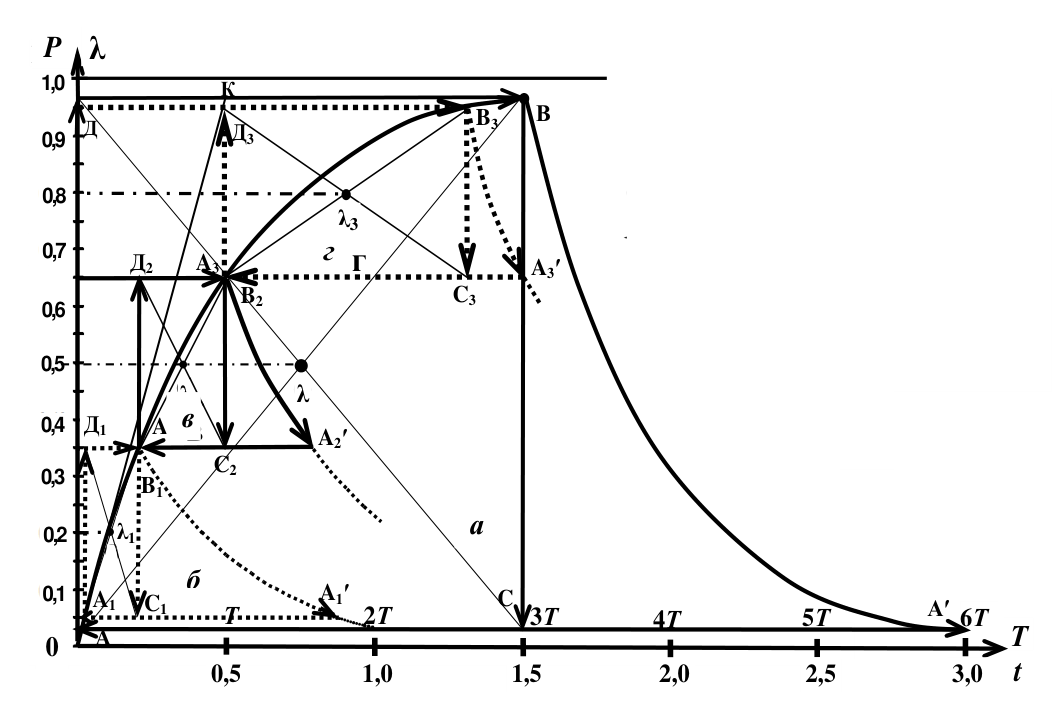
На графике рисунка 5.8 представлены переходные характеристики управляющей камеры пульсатора и различные положения на ней его гистерезисной петли. При этом по оси абсцисс откладывается время в долях постоянной времени управляющей камеры пульсатора Т , а по оси ординат – уровень вакуума в долях уровня вакуума питания в системе, который принимается за единицу ( Р пит = 1).
Переходные характеристики управляющей камеры пульсатора представляют собой восходящие и нисходящие экспоненты и строятся на графике по известным формулам:
восходящая
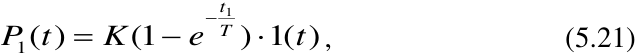
− t 1
P 1( t ) = K (1 − e T ) ⋅ 1( t ) , (5.21)
нисходящая
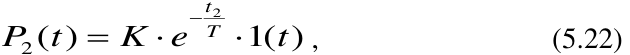
− t 2
P 2 ( t ) = K ⋅ e T ⋅ 1( t ) , (5.22)
где К – коэффициент усиления, для глухих управляющих камер пульсатора, К = 1.
При этом мы полагаем, что входное воздействие [1( t )] постоянно до выхода работы звена на установившийся режим ( t = 3 Т ). Постоянная времени Т определяется по формуле (5.12).
P λ
Р(ν
1, 0 К
B3 В
0,9 Д Д3 B
0,8
О3
λ3
0,7 г
Д2 A3 г A3′
B2 C3
0,6
0,5
Оλ22 Оλ
0,4 Д1 A2 в в A2′ А Б
C2
0,3
B1
0,2 λ1 а а
О1
б б
0,1 A1 C1 A1′ C A′
Т 2 Т 3 Т 4 Т 5 Т 6 Т
0 A Т
0
0,5 1,0 1,5 2,0 2,5 3,0 t
Рисунок 5.8 – Различные положения на экспоненте гистерезисных характеристик ( а , б , в , г ) управляемого пульсатора
Как уже отмечалось, сложность такого определения состоит в том, что для этого должны быть известны емкость V 1 и проводимость дросселя α управляющей камеры пульсатора, что обычно бывает неизвестным на этапе его проектирования и, особенно, при разработке зоотехнических и исходных требований к создаваемому доильному аппарату. В этом случае с достаточной степенью точности постоянную времени Т можно определить по касательной к экспоненте управляющей камеры пульсатора [11]. Из-за колебаний вакуума в питающей системе аппарата установившееся значение вакуума принимаем равным 0,95 Р .
На восходящей переходной характеристике построены релейные (гистерезисные) характеристики пульсатора, представляющие собой прямоугольники АДВС с центром λ и расположенными на восходящей экспоненте характерными точками начала процесса А, срабатывания В, а также точкой отпускания А ' , расположенной на нисходящей экспоненте.
Если из точки срабатывания В опустить вертикаль, делящую подэкспоненциальное пространство координатной плоскости на участки, то их проекции на ось абсцисс образуют горизонтальные отрезки: t 1 – время сосания и t 2 – время сжатия соска, сумма которых равна времени цикла T ц = t 1 + t 2. Отрезок T ц является нижней стороной гистерезисной петли пульсатора. По мере опускания отрезка T ц по экспоненте петля «растет», доля t 1 в цикле уменьшается, а доля t 2 растет.
