
Основным параметром любого пульсатора является фаза сосания λ = t 1/ T ц; чем она больше, тем продолжительнее такт сосания, тем выше пропускная способность аппарата, а в трехтактном режиме – тем выше средняя действующая величина вакуума под соском P c = λ∙ P . Кроме того, изменение фазы сосания вызывает изменение частоты пульсаций и соотношения тактов. Поэтому исследователей аппаратов больше всего интересует именно этот параметр: от чего он зависит и можно ли в процессе доения управлять изменением фазы сосания? Ответ на этот вопрос можно получить только на основе новых знаний о работе пульсатора с камерой переменного подпора как вакуумного релейного устройства.
Исходя из этого, основное внимание было обращено на наиболее характерные точки гистерезисных петель – их центры λ и соответствующие им значения по оси ординат (рисунок 5.8). Точкам λ на оси ординат всегда соответствует определенное значение величины вакуума питания Р в относительных единицах (о.е.), в центре – 0,5, выше – 0,8. Что это – случайное совпадение или какая-то пока скрытая закономерность? Почему эти численные значения соответствуют значениям фазы сосания λ каждой из рассматриваемых нами гистерезисных петель с отклонением не более ±3%? Если это закономерность, то отсюда можно сделать предварительный вывод, что параметр λ в относительных единицах (в масштабе Р ) можно вынести на ось ординат и при расчетах эту величину параметра пульсатора принимать за основу.
Пульсатор, как любое релейное устройство, работает тем устойчивее, чем больший рабочий перепад вакуума действует в его управляющей камере ∆ Р = Р ср – Р отп, но в соответствии с изложенным выше, максимальная величина срабатывания реле Р ср на экспоненте в реальности не может быть больше 0,97 Р . К тому же, учитывая допустимые колебания вакуума в системах питания доильных установок (±5%), практически максимально допустимое значение Р ср ≤ 0,95 Р . В связи с тем, что точка λ3 является центром гистерезисной петли, величина вакуума отпускания Р отп должна отстоять от ее центра на таком же расстоянии ∆ P /2, как Р ср, но отсчитываемая в противоположную сторону – не вверх, а вниз, т.е. для данного положения центра λ3 должно быть Р отп = 0,65. Таким образом, перепад вакуума ∆ Р = Р ср – Р отп = 0,3 является величиной постоянной для данного пульсатора, в какой бы точке координатной плоскости центр λ гистерезисной петли не находился. Например, если центр λ2 находится на средней линии координатной плоскости, пересекающей ось ординат ( Р , λ) в точке 0,50, фаза сосания при этом будет λ = 0,50 или 1:1 – это нижнее значение соотношения тактов, которое желали бы иметь в пульсаторах физиологи, Р ср = 0,65, а Р отп = 0,35. Но это не предел. Предельным будет нижнее положение гистерезисной петли с центром λ1, которому соответствует значение λ = 0,20. Соотношение тактов при этом будет 1:4, Р ср = 0,35, Р отп = 0,05.
Средние действующие значения вакуума в камерах соответствуют положениям центров λ. Положению центра λ1 соответствует действующее значение вакуума в управляющей камере Р су = 0,20, центру λ2 – Р су = 0,50 и центру λ3 – вакуум Р су = 0,80.
При работе в трехтактном режиме средняя действующая величина вакуума в подсосковых камерах доильных стаканов определяется по формуле Р с = λ∙ Р и будет, соответственно, равна для λ1 Р с1 = 0,2 Р , для λ2 Р с2 = 0,5 Р и λ3 Р с3 = 0,8 Р . При дальнейшем увеличении интенсивности молоковыведения аппарат скачком переключается с трехтактного на двухтактный режим с повышением величины вакуума под соском до максимального значения, соответствующего уровню вакуума в системе питания доильной установки.
Для раскрытия этой гипотезы необходимо расширить и продолжить исследования, начиная с установления математических зависимостей для определения параметров пульсатора.
Если частота работы пульсатора задана заранее, то время цикла определяется по известной формуле
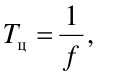
1
T ц = f ,
где f – частота работы пульсатора, Гц.
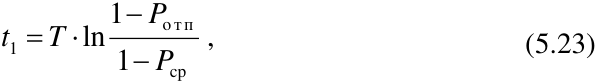
Время такта сосания t 1 определяется из гистерезисной петли по точкам А и В восходящей экспоненты:
−
1 P
o т п
t 1 = T ⋅ l n − , (5.23)
1 P
cp
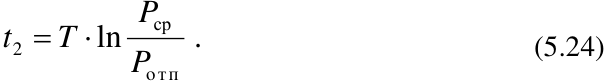
где P ср – величина вакуума срабатывания по восходящей экспоненте; P отп – величина вакуума отпускания по нисходящей экспоненте.
Время такта сжатия t 2 определяется из гистерезисной петли по точкам В и А ΄ нисходящей экспоненты:
P
t = T ⋅ l n сp .
2 (5.24)
P
o т п
Продолжительность цикла работы пульсатора Т ц можно определить из гистерезисной петли по точкам А и А ΄ , или как сумму продолжительности тактов сосания и сжатия:

T = t + t
ц 1 2 . (5.25)
После подстановки в уравнение (5.25) значений (5.23) и (5.24) получаем выражение
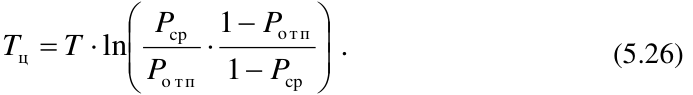
−
P 1 P
T ц = T ⋅ ln P cp ⋅ 1 − P o т п . (5.26)
o т п cp
Точное значение постоянной времени Т можно найти по известным параметрам, входящим в любое из уравнений (5.23), (5.24) и (5.26).
Анализ графиков рисунка 5.8 подтверждает то, что во всех случаях соотношение тактов цикла работы доильного аппарата определяется длиной и
хорды-диагонали с центром λ гистерезисной петли пульсатора на восходящей экспоненте координатной плоскости Р – t . Это дает основание считать, что с помощью этих графиков можно оптимизировать характеристики и параметры пульсатора по основным его показателям, а именно, по такту сосания t 1, если значение фазы сосания λ = t 1/ Т ц, как и величину вакуума питания пульсатора Р , в относительных единицах отложить по оси ординат, а по оси абсцисс отложить время в долях постоянной времени Т его управляющей камеры.
Таким образом, все основные характеристики и параметры пульсатора зависят от длины и положения хорды-диагонали с центром λ на восходящей экспоненте переходной характеристики его управляющей камеры: чем меньше угол ее наклона к горизонту, тем больше ее значение.
Итак, в сущности предлагаемого графоаналитического метода рассматривается не положение гистерезисной петли, загромождающей график, а ее основы, несущей всю основную информацию – хорды-диагонали с центром λ на восходящей экспоненте.
Разработанный графоаналитический аппарат позволяет определять характеристики и параметры пульсаторов, релейные характеристики которых определяются соотношением эффективных площадей мембран, клапанов и сопл, а временные параметры – проводимостью дросселя и объемом управляющей камеры.
В соответствии со схемой (рисунок 5.6 б ) величина вакуума срабатывания определяется по формуле
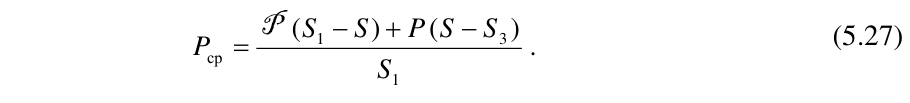
P P ( S 1 − S ) + P ( S − S 3 )
P ср = S . (5.27)
1
Величина вакуума отпускания
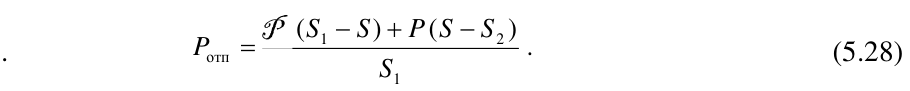
− −
P P ( S 1 S ) + P ( S S 2 )
. P отп = . (5.28)
S
1
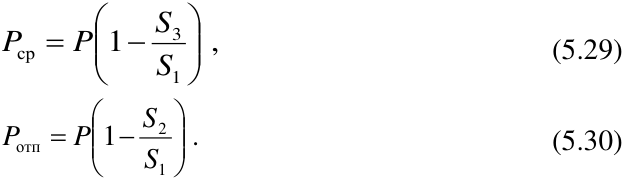
При P = Р уравнения (5.27) и (5.28) принимают вид, соответствующий уравнениям (5.18) и (5.19) для неуправляемых пульсаторов:
S
P ср = P 1 − 3 , (5.29)
S
1
S
P отп = P 1 − 2 . (5.30)
S
1
