
хорды-диагонали с центром λ гистерезисной петли пульсатора на восходящей экспоненте координатной плоскости Р – t . Это дает основание считать, что с помощью этих графиков можно оптимизировать характеристики и параметры пульсатора по основным его показателям, а именно, по такту сосания t 1, если значение фазы сосания λ = t 1/ Т ц, как и величину вакуума питания пульсатора Р , в относительных единицах отложить по оси ординат, а по оси абсцисс отложить время в долях постоянной времени Т его управляющей камеры.
Таким образом, все основные характеристики и параметры пульсатора зависят от длины и положения хорды-диагонали с центром λ на восходящей экспоненте переходной характеристики его управляющей камеры: чем меньше угол ее наклона к горизонту, тем больше ее значение.
Итак, в сущности предлагаемого графоаналитического метода рассматривается не положение гистерезисной петли, загромождающей график, а ее основы, несущей всю основную информацию – хорды-диагонали с центром λ на восходящей экспоненте.
Разработанный графоаналитический аппарат позволяет определять характеристики и параметры пульсаторов, релейные характеристики которых определяются соотношением эффективных площадей мембран, клапанов и сопл, а временные параметры – проводимостью дросселя и объемом управляющей камеры.
В соответствии со схемой (рисунок 5.6 б ) величина вакуума срабатывания определяется по формуле
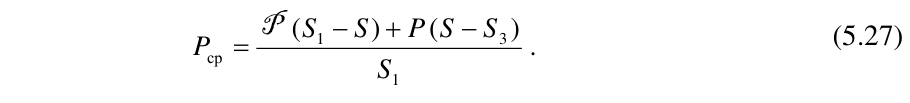
P P ( S 1 − S ) + P ( S − S 3 )
P ср = S . (5.27)
1
Величина вакуума отпускания
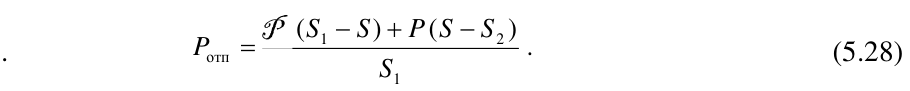
− −
P P ( S 1 S ) + P ( S S 2 )
. P отп = . (5.28)
S
1
При P = Р уравнения (5.27) и (5.28) принимают вид, соответствующий уравнениям (5.18) и (5.19) для неуправляемых пульсаторов:
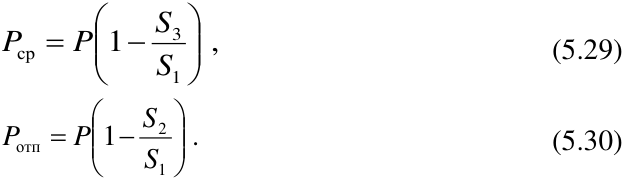
S
P ср = P 1 − 3 , (5.29)
S
1
S
P отп = P 1 − 2 . (5.30)
S
1
Так как высота гистерезисной петли ∆ Р = Р ср – Р отп, а
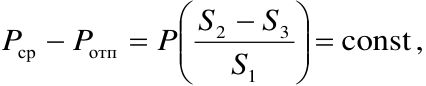
−
S S
P ср − P отп = P 2 3 = const ,
S
1
то при любом размещении в координатном поле ∆ Р = const, является ее базой, и петля всегда остается «несжимаемой» по высоте.
Из анализа уравнений (5.29) и (5.30) следует, что при отсутствии у коров молокоотдачи ( P = 0) Р ср и Р отп будут минимальными, так как любая мембрана с мягким центром имеет минимальную эффективную площадь. Поэтому обязательным условием работоспособности этого пульсатора является то, что эффективная площадь мягкой мембраны должна быть больше эффективной площади любого клапана, разделяющего камеру переменного вакуума Р 2 с постоянным вакуумом P системы питания и с атмосферой Р 0, т.е. должно соблюдаться неравенство
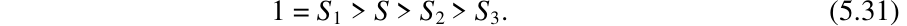
1 = S 1 > S > S 2 > S 3. (5.31)<br><!-- End of picture text -->
Промежуточные значения P обеспечивают плавный переход параметров пульсатора от одного состояния процесса доения к другому.
Для графоаналитического анализа динамики процесса работы пульсатора с управляемой камерой подпора его релейные характеристики (5.27) и (5.28) необходимо представить в относительных единицах:
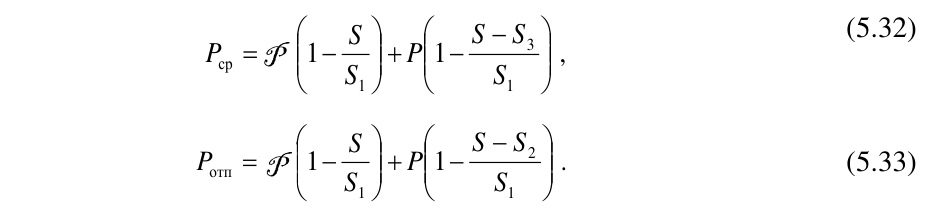
P ср = P P 1 − S + P 1 − S − S 3 , (5.32)
S S
1 1
.
−
P = P 1 − S + P 1 − S S 2 .
отп P (5.33)
S S
1 1
Численное значение λ можно определить из уравнений (5.32) и (5.33), если в выражение
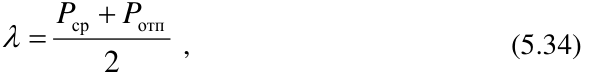
P + P
ср отп
λ =
, (5.34)
2
подставим значения Р ср и Р отп (в относительных единицах):
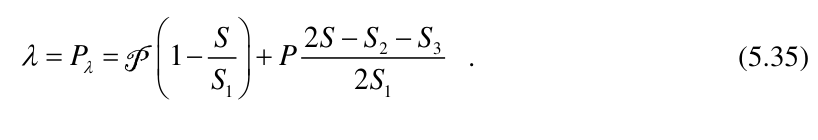
− −
S 2 S S S
λ= P λ = PP 1 − + . P 2 3 . (5.35)
S 2 S
1 1
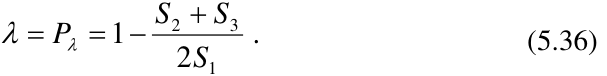
При P = Р = 1
S + S
λ= P λ = 1 − 2 3 . (5.36)
2 S
1
То же самое получается из уравнений (5.18) и (5.19) для неуправляемых пульсаторов, если фазу сосания λ в относительных единицах определять как полусумму Р ср и Р отп.
На основании формул (5.32), (5.33), (5.35) разработана модель пульсатора, выполненного по схеме рисунка 5.6 б :
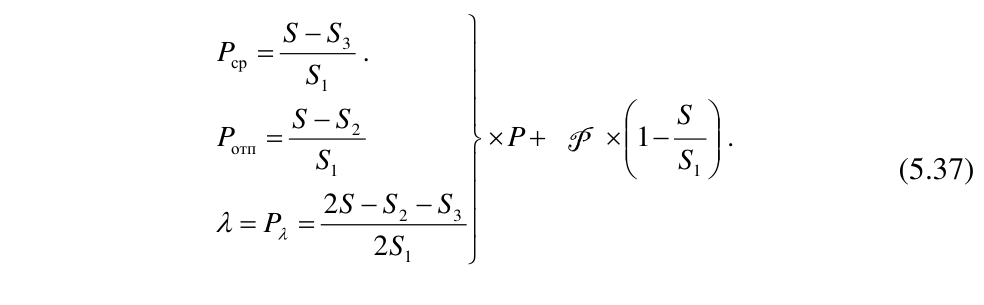
−
S S
3
P = .
ср S
1
S − S S
P отп = 2 × P + P × 1 − .
S S
(5.37) 1 1
2 S − S − S
2 3
λ= P λ =
2 S
1
Эффективная площадь разделительной мембраны S определяется исходя из условий, когда λ = 0,5, а Р = 0:
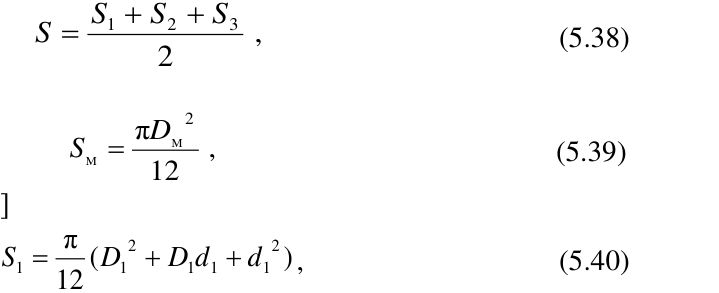
S + S + S
1 2 3
S = , (5.38)
2
2
π D
M
S M = , (5.39)
12
π 2 2
S 1 = ( D 1 + D 1 d 1 + d 1 ) , (5.40)
12
мягкой
а жёсткой – по формуле [99]
где D м, D 1 и d 1 – диаметры защемлений и жёсткого центра мембран, соответственно, см.
В промышленной пневмоавтоматике и в отечественных пульсаторах диаметр жесткого центра d обычно принимается равным 0,7 D 1 [99].
Для варианта пульсатора, выполненного по схеме рисунка 5.6 а ,
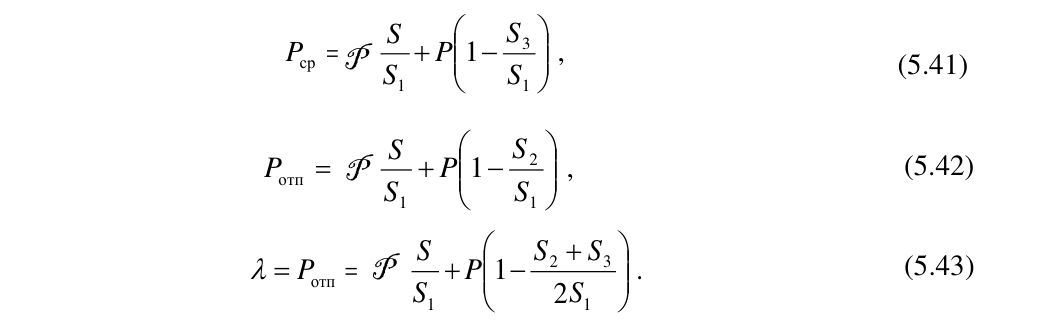
, P ср = P P SS + P 1 − SS 3 (5.41) ,<br>1 1 <br>P отп = P P S + P 1 − S 2 , (5.42)<br> <br>S S<br>1 1 <br>S S + S <br>λ= P отп = P P + P 1 − 2 3 . (5.43)<br> <br>S 2 S<br>1 1 <br><!-- End of picture text -->
