
На основании формул (5.41), (5.42), (5.43) разработана модель пульсатора, выполненного по схеме рисунка 5.6 а :
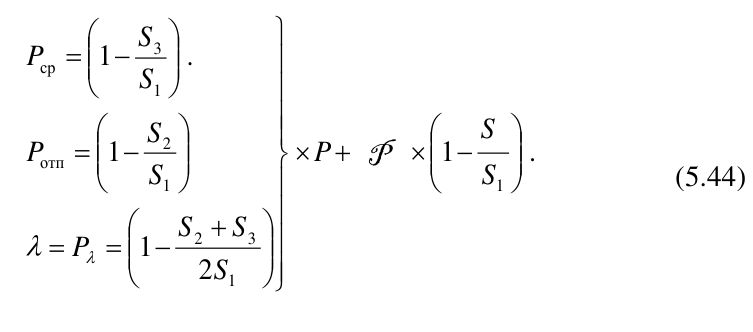
S
P = 1 − 3 .
ср
S
1
P отп = 1 − S 2 × P + P × 1 − S .
S S
(5.44) 1 1
λ= P = 1 − S 2 + S 3
λ
2 S 1
Преимуществом пульсатора, выполненного по схеме рисунка 5.6 б , является компактность и завершенность как пневматического прибора, его недостатком – некоторая сложность эксплуатации, возникающая при разборке и сборке.
Преимущества пульсатора, выполненного по схеме рисунка 5.6 а – простота и удобство эксплуатации, так как мебранно-клапанный узел не требует переделки при переходе от обычного серийного пульсатора к новой управляемой модели и обратно. Недостатком этого варианта является обязательное соблюдение условия: эффективная площадь мембраны камеры подпора должна быть меньше площади атмосферного клапана по внутреннему диаметру сопла:
1 = S 1 > S 2 > S 3 > S , (5.45)
в противном случае атмосферное сопло при равенстве аналогового управляющего сигнала величине Р питания не будет открываться, и пульсатор перестанет работать.
Для установления взаимосвязей параметров управляемых пульсаторов и выявления влияния на них переменного сигнала P (0,0; 0,5; и 1,0) датчика, соблюдая условия (5.31) и (5.45) и, учитывая конструктивные параметры пульсаторов, по формулам (5.32), (5.33), (5.35) и (5.41), (5.42), (5.43) производим расчёты, результаты которых сводим в таблицу 5.2.
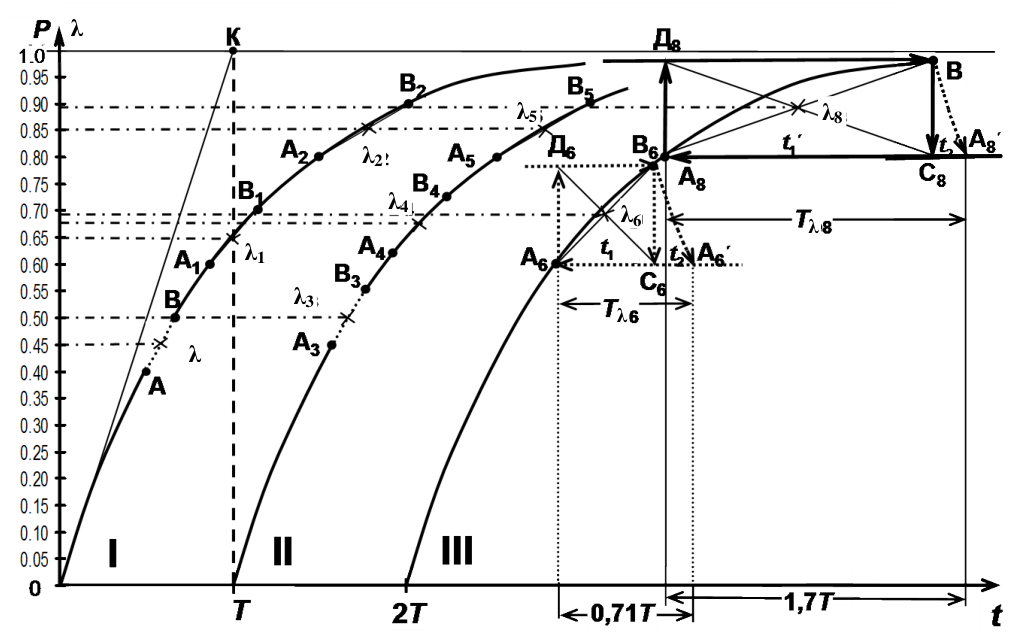
Результаты расчетов представлены на графиках рисунка 5.9 в координатном поле.
На экспонентах I, II и III представлены результаты графоаналитического анализа параметров пульсаторов, выполненных по схемам рисунков 5.6 а и 5.6 б , в трех вариантах при трех значениях аналогового управляющего сигнала P (0,0; 0,5 и 1,0) в относительных единицах.
Эти результаты в основном удовлетворяют предъявляемым выше к доильным аппаратам физиологическим требованиям, обеспечивая плавное изменние соотношения тактов, частоты пульсаций и глубины вакуума под
Таблица 5.2 – Результаты расчёта параметров управляемых пульсаторов
| Вари- анты | Конструктивные параметры, см2 | Расчётные параметры по заданным значениям величины вакуума подпора P , о. е. | |||||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
| S | S1 | S2 | S3 | 0,0 | 0,5 | 1,0 | |||||||
| Pср | Pотп | Pλ (λ) | Pср | Pотп | Pλ (λ) | Pср | Pотп | Pλ (λ) | |||||
| I | 4,0 | 5,0 | 3,0 | 1,0 | В | А | О | В1 | А1 | О1 | В2 | А2 | О2 |
| 0,6 | 0,2 | 0,4 | 0,7 | 0,3 | 0,5 | 0,8 | 0,4 | 0,6 | |||||
| II | 4,0 | 5,0 | 1,5 | 0,3 | В3 А3 О3 В4 А4 О4 В5 А5 О5 | ||||||||
| 0,74 0,5 0,62 0,84 0,6 0,72 0,94 0,7 0,82 | |||||||||||||
| III | 4,0 | 5,0 | 1,0 | 0,1 | В6 | А6 | О6 | В7 | А7 | О7 | В8 | А8 | О8 |
| 0,78 | 0,6 | 0,69 | 0,88 | 0,7 | 0,79 | 0,98 | 0,8 | 0,89 | |||||
λ
λ5 λ8
λ2
λ4
λ6
λ
λ1
λ3
λ
λ
Рисунок 5.9 – Графическое определение параметров пульсаторов по заданным значениям положения хорд-диагоналей гистерезисных петель на экспонентах I, II и III
соском в зависимости от интенсивности и фазы молоковыведения в определенных пределах. При бурном молоковыведении они обеспечивают изменение параметров до предельных значений скачком за счет перехода аппарата с трехтактного на двухтактный режим работы и обратно.
На экспоненте I основные носители информации состояний гистерезисной петли пульсатора, выполненного по схеме рисунка 5.6 а , хордыдиагонали А – В, А1 – В1, А2 – В2 с центрами λ, λ1 и λ2, соответственно, имеют: соотношения тактов ν от 0,8:1 до 5,7:1; величину вакуума под соском (при Р = 50 кПа) от Р λ = 22,5 кПа до Р λ2 = 42,5 кПа.
На экспоненте II (пульсатор по схеме рисунка 5.6 б ) хорды-диагонали А3 – В3, А4 – В4, А5 – В5 с центрами λ3, λ4 и λ5 имеют: соотношения тактов ν от 1:1 до 5,7:1; вакуум под соском при Р = 50 кПа) от Р λ3 = 25 кПа до Р λ5 = 42,5 кПа.
На экспоненте III (пульсатор по схеме рисунка 5.6 б ) хорды-диаго-нали А6 – В6 и А8 – В8 с центрами λ6 и λ8 имеют: соотношения тактов ν от 2,1:1 до 8,1:1; вакуум под соском (при Р = 50 кПа) от Р λ6 = 34,5 кПа до Р λ8 = 44,5 кПа.
Для сравнения изменения частоты пульсаций на хордах-диагоналях А6 – В6 и А8 – В8 с центрами λ6 и λ8 (выделены в таблице 5.2), соответственно, восстанавливаем гистерезисные петли с тактами сосания t 1, сжатия t 2 и определяем соответствующие продолжительности времени циклов ( Т λ6 и Т λ8) пульсатора. Изменение частоты пульсаций будет f λ 6 = T λ 8 ≈ 4,2 , что соот- f λ 8 T λ 6
ветствует пожеланиям физиологов и по этому параметру.
Экспонента III объясняет также, почему гистерезисная петля пульсатора с центром λ6 (выделена точечным пунктиром) в верхнем положении с центром λ 8 «ложится», а фаза сосания λ никогда не может быть равной 1,0. Объясняется это «несжимаемостью» гистерезисной петли по вертикали и существенным изменением направления хорды-диагонали А8 – В8 в верхней части экспоненты от вертикального к горизонтальному.
Из анализа математических моделей (5.37) и (5.44) управляемых пульсаторов следует, что все члены правых частей их уравнений, за исключением аналогового управляющего сигнала P, есть величины постоянные, а поэтому все параметры и положение в координатном поле гистерезисной петли пульсатора, являющейся алгоритмом его функционирования, зависят только от величины этого управляющего сигнала. При P = 0 гистерезисная петля в координатном поле занимает самое низкое положение, и ее параметры соответствуют параметрам неуправляемого пульсатора, а при увеличении управляющего сигнала P , Р ср, Р отп и λ, увеличиваясь всегда на одну и ту же величину, по оси ординат остаются «несжимаемыми». При максимальном значении P = 1 петля занимает самое верхнее положение, но, в соответствии с условиями, в правой части всех уравнений от 1 всегда отнимаются величины большие, чем прибавляются, поэтому Р ср и, тем более, Р отп и λ, всегда будут меньше единицы, а увеличение соотношения тактов ν объясняется более рез-
