
ким изменением длины и направления хорды-диагонали от вертикального к горизонтальному положению, где она быстрее «ложится» на более искривленной верхней части экспоненты, и гистерезисная петля при этом быстро «полнеет» во времени при постоянной базе ∆ Р = Р ср – Р отп = const.
Таким образом, положение центра λ гистерезисной петли в координатном поле определяется величиной переменного сигнала P , действующего в управляющей камере пульсатора. На релейной характеристике каждому положению центра λ гистерезисной петли любого управляемого пульсатора всегда соответствуют строго определенные его основные параметры: величина вакуума и время срабатывания Р ср, t ср; отпускания Р отп, t отп; постоянная времени Т ; время цикла Т ц; частота пульсаций f ; продолжительность тактов сосания t 1 и сжатия t 2; соотношение тактов ν, величина вакуума в подсосковых камерах доильных стаканов Р с и диапазон регулирования переменных параметров пульсатора.
В зависимости от конструктивных особенностей вакуумные управляемые пульсаторы в процессе доения коров по сигналам датчиков теоретически могут изменять соотношение тактов от 0,8:1 до 5,7:1; частоту пульсаций в 2,4 раза и величину вакуума под соском от 22,5 до 42,5 кПа при Р питания 50 кПа (от 45 до 85%).
Проведенные исследования позволяют заключить, что возможно создание управляемого пульсатором самоотключающегося доильного аппарата с изменяющимися в процессе доения в зависимости от интенсивности и фазы молоковыведения соотношением тактов, частотой пульсаций и величиной вакуума под соском для всех типов доильных установок, включая стойловые и пастбищные.
5.3 Конструкция вакуумных управляемых пульсаторов
Как было отмечено в разделе 5.2, создать доильный автомат можно путем разработки управляемого пульсатора с изменяющимися в процессе доения в зависимости от интенсивности и фазы молоковыведения параметрами. Такой пульсатор, работающий в режиме генератора плавно изменяющихся импульсных сигналов, можно реализовать по инверсным схемам на базе пульсаторов отечественных серийных доильных аппаратов (см. рисунок 5.6).
Первоначально был разработан пульсатор с внешним управлением, который мог отключаться по сигналу, выдаваемому управляющим устройством и поступавшему через штуцер внешнего управления (рисунок 5.10).
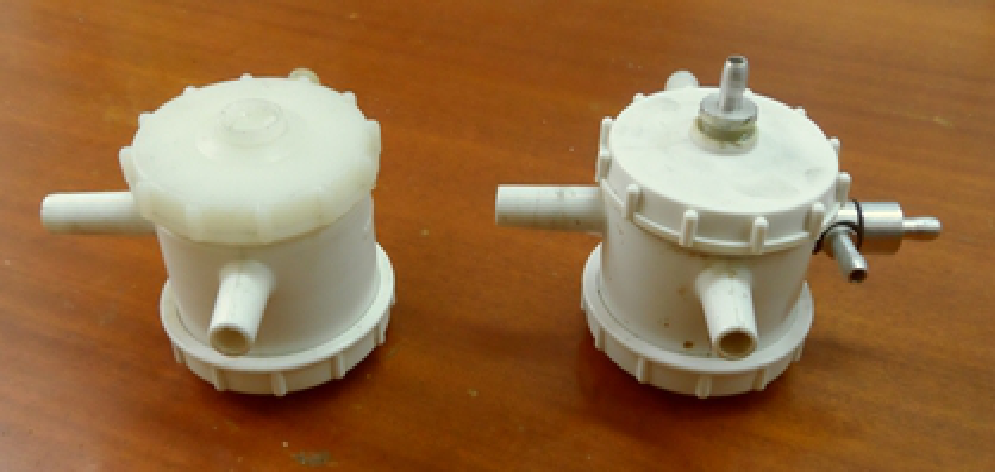
Наиболее простым по конструктивному исполнению из них является управляемый пульсатор с дополнительной мембраной. Ниже показана его практическая реализация на основе пульсатора аппарата АДУ-1, а именно модели АДУ.02.000-03 (рисунок 5.11 а ).
а
б
-
а – на базе пульсатора аппарата АДУ-1; б – на базе пульсатора ДД4-1
-
1 – корпус; 2 – элемент ИЛИ; 3 – уплотнительные кольца;
- 4 – штуцер внешнего управления
а
б
- а – серийный пульсатор; б – управляемый пульсатор на его основе Рисунок 5.11 – Пульсатор аппарата АДУ-1
Таким образом, могут быть переделаны серийные вакуумные пульсаторы АДУ-1, АДУ 02.100 и ДД4-1. В частности, переделка корпуса пульсатора ДД4-1 сводится к перекрытию канала обратной связи камеры переменного вакуума с управляющей камерой на участке до регулировочного винта и к замене регулировочного винта штуцером внешнего управления.
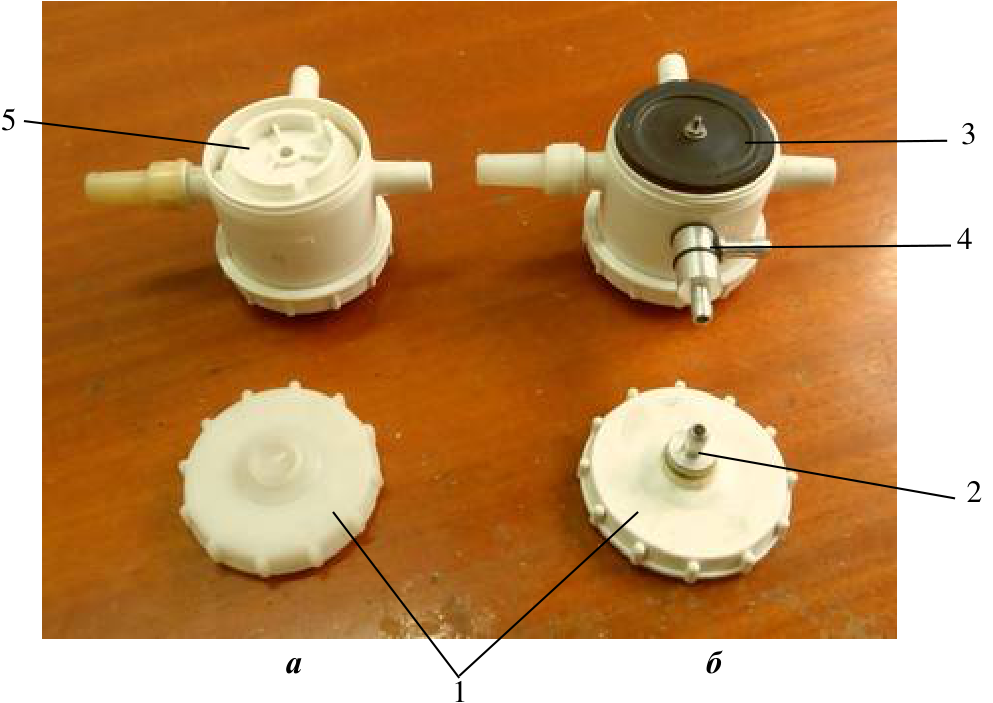
Для превращения серийного неуправляемого пульсатора в управляемый (рисунок 5.11 б ) необходимо в центре гайки проделать отверстие, в котором закрепить штуцер для подачи аналогового управляющего сигнала (вакуума подпора). При этом в конструкции пульсатора остается описанный выше штуцер внешнего управления для подачи сигнала на его отключение (в данном случае он совмещен с логическим элементом ИЛИ). Между гайкой и крышкой устанавливается дополнительная мембрана, аналогичная мембране управляющей камеры. Пространство между дополнительной мембраной и гайкой и образует управляющую камеру подпора переменного вакуума, а между мембраной и крышкой образуется новая камера постоянного атмосферного давления (рисунки 5.12 и 5.13).
5
3
4
2
а б
1
а – серийный пульсатор; б – управляемый пульсатор на его основе;
1 – гайка; 2 – штуцер для подачи аналогового управляющего сигнала;
- 3 – дополнительная мембрана; 4 – штуцер внешнего управления, совмещенный с элементом ИЛИ; 5 – крышка
Рисунок 5.12 – Переделка серийного пульсатора АДУ-1 в управляемый (начало)
