
Рисунок 5.17 – Управляемый двухмембранный пульсатор (в разрезе)
Между мембранами образуется дополнительная камера подпора переменного вакуума. Переменный аналоговый управляющий сигнал (вакуум подпора), соответствующий интенсивности молоковыведения, подается через штуцер непосредственно в камеру подпора пульсатора. В корпусе пульсатора также устанавливается штуцер для ввода управляющего сигнала от логического элемента ИЛИ. Так как из-за установки блока мембран уменьшается свободное место в корпусе пульсатора, то для установки управляющей камеры необходимо использовать гайку увеличенного размера. В остальном конструкция пульсатора не меняется.
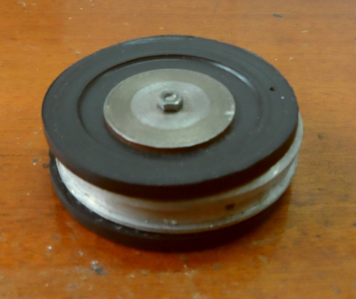
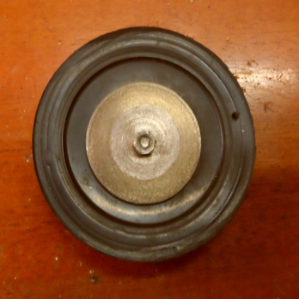
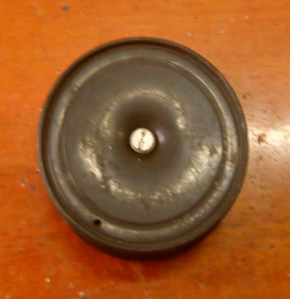
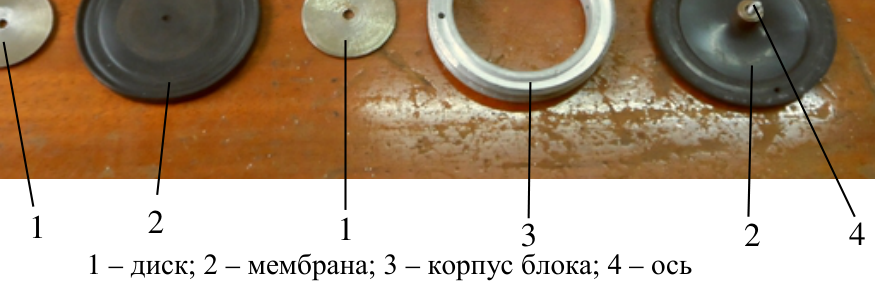
Для изготовления двухмембранного блока мембраны и находящийся между ними корпус блока соединяются осью (рисунки 5.18, 5.19). Жесткий центр мембраны образуют путем закрепления в ее центре двух металлических дисков. Диаметр жесткого центра обычно принимается равным 0,7 диаметра защемления мембраны [95].
а б в
а – общий вид; б – мембрана с жестким центром; в – мембрана с мягким центром;
1 2 1 3 2 4
1 – диск; 2 – мембрана; 3 – корпус блока; 4 – ось
Рисунок 5.19 – Блок двух мембран, образующих камеру подпора
(в разобранном виде)
Обязательным условием работоспособности этого пульсатора (5.31) является то, что эффективная площадь мягкой мембраны должна быть больше эффективной площади любого клапана, разделяющего камеру переменного вакуума с постоянным вакуумом системы питания и с атмосферой.
Преимуществом двухмембранного пульсатора является компактность и завершенность как пневматического прибора, недостатком – некоторая сложность эксплуатации, возникающая при разборке и сборке.
На основе проведенных ранее исследований к управляемому пульсатору разработан блок двух логических элементов ИЛИ, объединенных в одном корпусе, который можно устанавливать непосредственно в пульсаторе, что существенно упростило конструкцию и обслуживание автоматизированного доильного аппарата и повысило удобство и надежность его работы.
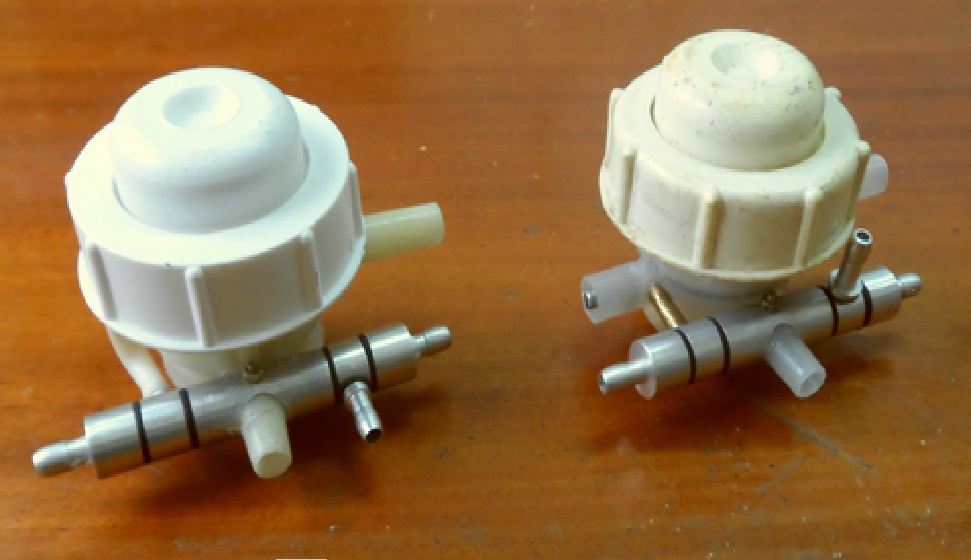
Ниже представлена их практическая реализация на базе серийных пульсаторов АДУ 02.100 и ДД4-1 (рисунок 5.20), а также показана конструкция блока логических элементов (рисунок 5.21).
а а
б
а – пульсато р АДУ 02.100; б – пульсатор ДД4-1 Рисунок 5.20 – Пульсаторы со встроенным блоком логических элементов ИЛИ
Создание пульсатора с внешним управлением позволило разработать автоматизированный управляемый доильный аппарат типа АДД-2/3 [68]
1
2 3 4
-
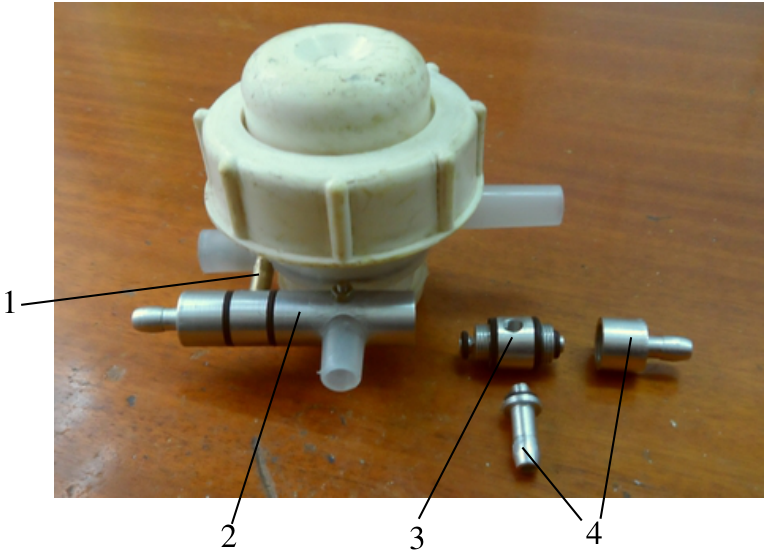
1 – штуцер для подачи управляющего сигнала на отключение пульсатора; 2 – корпус; 3 – логический элемент ИЛИ; 4 – штуцеры
-
Рисунок 5.21 – Конструкция блока логических элементов ИЛИ
5.4 Рекомендуемые параметры вакуумных управляемых пульсаторов
В результате проведенных экспериментальных исследований и производственной проверки установлено, что вакуумные управляемые пульсаторы могут в процессе доения по сигналам датчика молоковыведения изменять параметры в значительном диапазоне (таблица 5.3), (на рисунке 5.22 обозначены пунктиром).
Таблица 5.3 – Параметры вакуумных управляемых пульсаторов
| Наименование | Величина | |||
|---|---|---|---|---|
| физиологически обоснованная | сущест- вующая | достигнутая | рекомендуемая | |
| Соотношение тактов, о.е. | от 1:1 до 4:1 | 2,3:1 | от 1:1 до 8:1 неустойчиво | от 1:1 до 4:1 устойчиво |
| Частота пульсаций, Гц | 2,2 – 0,8 | 1; 1,2 фиксиро- вано | 2,2 – 0,8 неустойчиво | 2,2 – 1,2 устойчиво |
