
(в разобранном виде)
Обязательным условием работоспособности этого пульсатора (5.31) является то, что эффективная площадь мягкой мембраны должна быть больше эффективной площади любого клапана, разделяющего камеру переменного вакуума с постоянным вакуумом системы питания и с атмосферой.
Преимуществом двухмембранного пульсатора является компактность и завершенность как пневматического прибора, недостатком – некоторая сложность эксплуатации, возникающая при разборке и сборке.
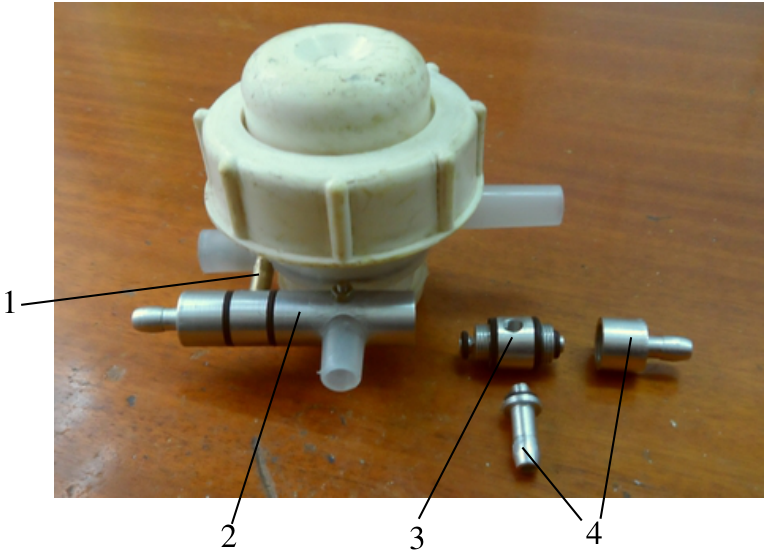
На основе проведенных ранее исследований к управляемому пульсатору разработан блок двух логических элементов ИЛИ, объединенных в одном корпусе, который можно устанавливать непосредственно в пульсаторе, что существенно упростило конструкцию и обслуживание автоматизированного доильного аппарата и повысило удобство и надежность его работы.
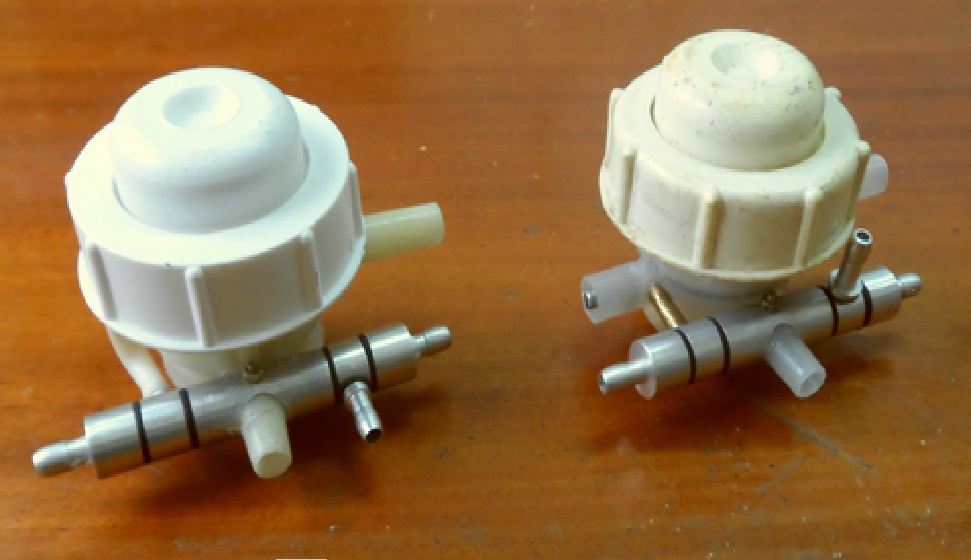
Ниже представлена их практическая реализация на базе серийных пульсаторов АДУ 02.100 и ДД4-1 (рисунок 5.20), а также показана конструкция блока логических элементов (рисунок 5.21).
а а
б
а – пульсато р АДУ 02.100; б – пульсатор ДД4-1 Рисунок 5.20 – Пульсаторы со встроенным блоком логических элементов ИЛИ
Создание пульсатора с внешним управлением позволило разработать автоматизированный управляемый доильный аппарат типа АДД-2/3 [68]
1
2 3 4
-
1 – штуцер для подачи управляющего сигнала на отключение пульсатора; 2 – корпус; 3 – логический элемент ИЛИ; 4 – штуцеры
-
Рисунок 5.21 – Конструкция блока логических элементов ИЛИ
5.4 Рекомендуемые параметры вакуумных управляемых пульсаторов
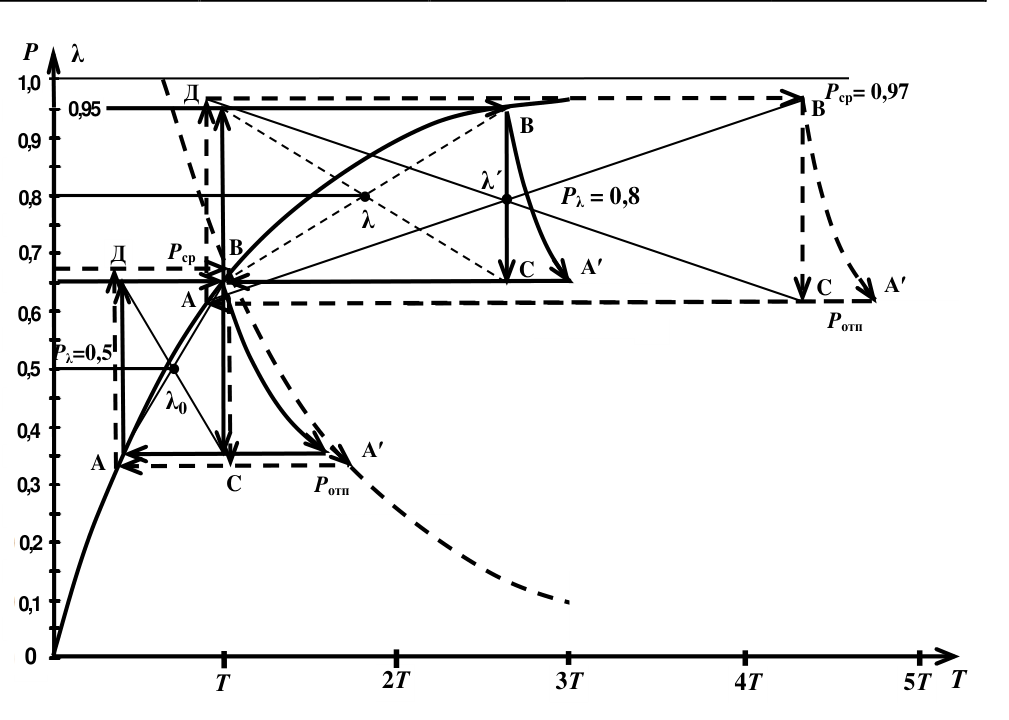
В результате проведенных экспериментальных исследований и производственной проверки установлено, что вакуумные управляемые пульсаторы могут в процессе доения по сигналам датчика молоковыведения изменять параметры в значительном диапазоне (таблица 5.3), (на рисунке 5.22 обозначены пунктиром).
Таблица 5.3 – Параметры вакуумных управляемых пульсаторов
| Наименование | Величина | |||
|---|---|---|---|---|
| физиологически обоснованная | сущест- вующая | достигнутая | рекомендуемая | |
| Соотношение тактов, о.е. | от 1:1 до 4:1 | 2,3:1 | от 1:1 до 8:1 неустойчиво | от 1:1 до 4:1 устойчиво |
| Частота пульсаций, Гц | 2,2 – 0,8 | 1; 1,2 фиксиро- вано | 2,2 – 0,8 неустойчиво | 2,2 – 1,2 устойчиво |
| Глубина | 53 и 48 | 0,5Pпит –0,8Pпит | 0,5Pпит – 0,8Pпит | |
|---|---|---|---|---|
| вакуума под | 0,5Pпит – Pпит | фиксиро- | и далее | и далее |
| соском, кПа | вано | скачком до Pпит | скачком до Pпит |
P λ
1,0
Д P ср= 0,97
0,95 B
B
0,9
λ΄
0,8 P λ = 0,8
λ
0,7 Д P ср B
C A′
C A′
A
0,6
P отп
P λ=0 , 5
0,5
λ0
0,4
A′
A
0,3 C P отп
0,2
0,1
0
Т 2 Т 3 Т 4 Т 5 Т Т
достигнутые значения; рекомендуемые значения
Рисунок 5.22 – Характеристики вакуумных управляемых пульсаторов (достигнутые и рекомендуемые)
Однако эти значения параметров не соответствуют физиологическим требованиям и не обеспечивают устойчивого режима работы пульсатора и доильного аппарата.
Для выполнения физиологических требований и обеспечения устойчивой работы рекомендуется соблюдать диапазон изменения параметров, представленный в таблице 5.3, и на рисунке 5.22 (обозначены сплошной линией).
5.5 Методика инженерного расчета вакуумных управляемых пульсаторов
На основе проведенных исследований разработана методика инженерного расчета конструктивных и рабочих параметров вакуумных управляемых пульсаторов, предназначенных для управляемых доильных аппаратов и стойловых доильных автоматов.
В ходе проведенных исследований была выбрана и обоснована схема
