
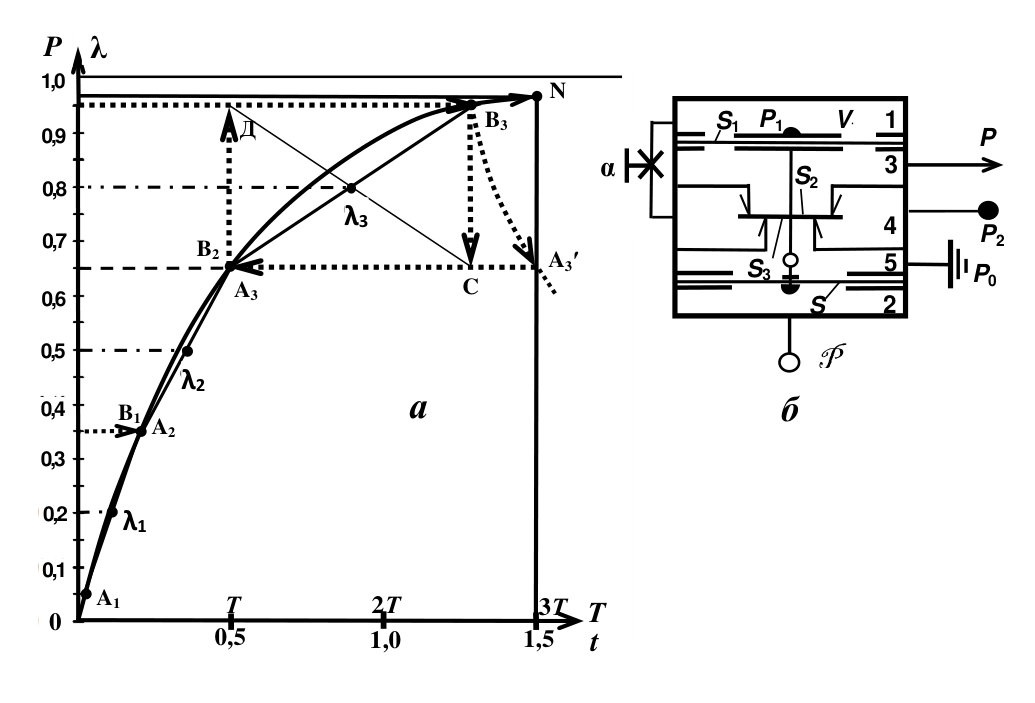
простейшего вакуумного управляемого пульсатора – с дополнительной мембраной и внешней камерой управляемого подпора (рисунок 5.23 б ). Инженерный расчёт и выбор параметров предлагаемого пульсатора производится на основе разработанного графоаналитического метода иссле-
дований динамических систем по положениям в координатном поле: P – t основных носителей информации – хорд-диагоналей А1 – В1, А2 – В2 гистерезисных петель (на рисунке 5.23 а не показаны) с центрами λ1, λ2 и А3 – В3 (петля показана точечным пунктиром) с центром λ3 с использованием математической модели (5.44).
По положениям хорды-диагонали гистерезисной петли на восходящей экспоненте в плоскости P – t и математической модели можно определить почти все параметры пульсатора.
P λ
Р(ν
1,0
N
B B3 S 1 Р 1 V 1 1
0,9 Д P
α α S 2 3
0,8
О λ3 3 4
0,7 Р 2
B2
A3′ S 3 5 P 0
A3 C
0,6 S 2
0,5 P P
О λ2 2
0,4 B1 А а б
A2
0,3
0,2 О λ1 1
0,1
0 A1 Т 2 Т 3 Т Т
0
0,5 1,0 1,5 t
1, 2, 3, 4, 5 – камеры: основная управляющая; управляемого переменного подпора P ; постоянного вакуума P ; переменного вакуума Р 2; атмосферного давления Р 0, соответственно; S и S 1 – эффективные площади мембран каме-
ры подпора и управляющей камеры; S 2 и S 3 – площади вакуумного и атмосферного клапанов; Р 1 – величина вакуума в управляющей камере; V – емкость управляющей камеры; α – проводимость
Рисунок 5.23 – Положение хорд-диагоналей гистерезисных характеристик а на экспоненте 0N управляемого пульсатора по схеме б
Работа пульсатора, выполненного по схеме рисунка 5.23 б, в установившемся режиме описывается системой уравнений (5.44) при соблюдении условия
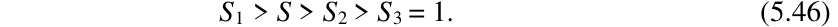
S 1 > S > S 2 > S 3 = 1. (5.46)<br><!-- End of picture text -->
Из системы уравнений (5.44) следует, что в процессе работы пульсатора все члены правых частей уравнений модели, за исключением аналогового управляющего сигнала, есть величины постоянные, а поэтому все параметры и положения в координатном поле гистерезисных характеристик пульсатора, являющихся алгоритмами его функционирования, зависят только от величины управляющего сигнала P .
При P = 0 гистерезисная петля в координатном поле занимает самое низкое положение, и параметры пульсатора при этом соответствуют параметрам неуправляемого пульсатора, а при увеличении управляющего сигнала P параметры Р ср, Р отп и λ, увеличиваясь всегда на одну и ту же величину, по оси ординат остаются постоянными («несжимаемыми») с базой ∆ Р = Р ср – Р отп = const. При максимальном значении P → 1 гистерезисная петля с центром λ3 стремится занять самое верхнее положение, но, в соответствии с условиями, в правой части всех уравнений от 1 всегда отнимаются величины большие, чем прибавляются, и поэтому Р ср и, тем более, Р отп меньше единицы, а быстрое увеличение фазы сосания λ вверху объясняется более резким изменением длины и направления хорды-диагонали от вертикального к горизонтальному положению, где она быстрее приближается к горизонтали на более искривленной верхней части экспоненты, и гистерезисная петля при этом быстро расширяется во времени при постоянной высоте ∆ Р = const .
Переходный процесс формирования экспоненты считается практически завершенным через промежуток времени t п = 3 T , когда по ординате она достигает значения 0,97 Р , в дальнейшем к 1 она приближается асимптотически, т.е. в бесконечности, практически по горизонтали, на которой зафиксировать во времени завершение любого события, например Р ср, становится уже невозможным.
Графический метод определения рабочих параметров пульсатора
Основным параметром пульсатора является фаза сосания λ = t 1/ Т ц, чем она больше, тем продолжительнее такт сосания, тем выше пропускная способность доильного аппарата, а в трехтактном режиме – тем больше средняя действующая величина вакуума под соском P c = λ∙ P .
По результатам исследований ученых-физиологов [12, 13, 17, 18] максимальное соотношение тактов в доильных аппаратах может быть равным 4:1, т.е. λ = 0,8. На графике (рисунок 5.23 а ) это точка λ3 гистерезисной петли (выделена точечным пунктиром).
Пульсатор, как любое релейное устройство, работает тем устойчивее, чем больший рабочий перепад вакуума действует в его управляющей камере ∆ Р = Р ср – Р отп, но в соответствии с изложенным выше, максимальная вели-
чина срабатывания реле Р ср на экспоненте в реальности не может быть больше 0,97 Р . К тому же, учитывая значительные допустимые колебания вакуума в системах питания доильных установок (±5%), практически максимально допустимое значение Р ср ≤ 0,95 Р .
В связи с тем, что точка λ3 является центром гистерезисной петли, величина вакуума отпускания Р отп должна отстоять от ее центра на таком же расстоянии ∆ P /2, как Р ср, но отсчитываемое в противоположную сторону – не вверх, а вниз, т.е. для данного положения центра О3 должно быть Р отп = 0,65. Таким образом, перепад вакуума ∆ Р = Р ср – Р отп = 0,3 является величиной постоянной для данного пульсатора, в какой бы точке координатной плоскости центр λ гистерезисной петли не находился.
Например, если центр λ2 находится на средней линии координатной плоскости, пересекающей ось ординат ( Р , λ) в точке 0,50, фаза сосания при этом будет λ = 0,50 или 1:1 – это нижнее значение соотношения тактов, которое желали бы иметь в пульсаторах физиологи, Р ср = 0,65, а Р отп = 0,35. Но это не предел. Предельным будет нижнее положение гистерезисной петли с центром λ1, которому соответствует значение λ = 0,20. Соотношение тактов при этом будет 1:4, Р ср = 0,35, Р отп = 0,05. Средняя действующая величина вакуума в управляющей камере во всех случаях соответствует положениям центров для λ1: Р λ1 = 0,2 Р , для λ2: Р λ2 = 0,5 Р и для λ3: Р λ3 = 0,8 Р .
При работе в трехтактном режиме средняя действующая величина вакуума в подсосковых камерах доильных стаканов определяется по формуле Р с = λ∙ Р и будет, соответственно, равна для λ1: Р с1 = 0,2 Р , для λ2: Р с2 = 0,5 Р и для λ3: Р с3 = 0,8 Р .
При дальнейшем увеличении интенсивности молоковыведения аппарат скачком переключается с трехтактного на двухтактный режим с повышением величины вакуума под соском до максимального значения, соответствующего уровню вакуума в системе питания доильной установки.
Частоту работы пульсатора можно определить по графику рисунка 5.23 а , если постоянную времени по оси абсцисс выразить в масштабе текущего времени, например, Т = 0,5 с. При этом по графику рисунка 5.23 а самая высокая частота пульсаций f = 1,6 Гц будет в гистерезисной петле с центром λ2 = 0,50, а в петле с центром λ3 = 0,80 она будет равна f = 0,8 Гц.
Анализируя график рисунка 5.23 а , видим, что при λ < 0,5 не обеспечиваются оптимальные физиологически обоснованные значения параметров пульсатора. Оптимальным значениям этих параметров соответствует участок переходной характеристики λ = 0,5–0,8.
Исходя из пожеланий физиологов и изложенного выше, в наших теоретических исследованиях принимаем при P = 1: λmax = 0,8 (4:1), Р ср max = 0,95 Р , Р отп max = 0,65 Р ; при P = 0: λ min = 0,5 (1:1), P ср min = 0,65 Р , Р отп min = 0,35 Р.
Аналитический метод определения параметров. Временные рабочие параметры
Если частота работы пульсатора задана заранее, то продолжительность
