
цикла определяется по известным формулам:
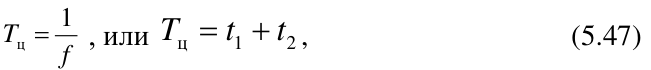
1
T T = t + t
ц = f , или ц 1 2 , (5.47)
где f – частота работы пульсатора, Гц.
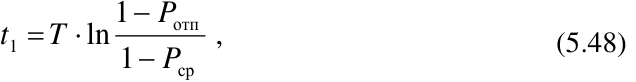
Продолжительность такта сосания t 1 определяется из гистерезисной петли по восходящей экспоненте:
−
1 P
отп
t 1 = T ⋅ l n − , (5.48)
1 P
ср
где P ср – величина вакуума срабатывания по восходящей экспоненте; P отп – величина вакуума отпускания по нисходящей экспоненте.
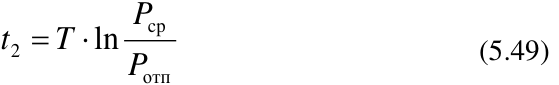
Продолжительность такта сжатия t 2 определяется из гистерезисной петли по нисходящей экспоненте:
P
t = T ⋅ cp
2 (5.49)
l n P
отп
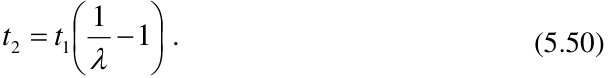
либо из выражения
1
t = t − 1 .
2 1 (5.50)
λ
Продолжительность цикла работы пульсатора Т ц
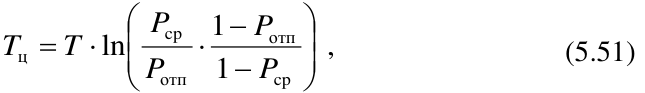
P 1 − P
T ц = T ⋅ l n P cp ⋅ 1 − P отп , (5.51)
отп cp
где Т – постоянная времени управляющей камеры пульсатора,

V
T , (5.52)
⋅ ⋅
= R Θ α
где R – универсальная газовая постоянная, Н∙м/(кг∙0 К);
Θ – абсолютная температура,0 К;
α – проводимость дросселя пульсатора, см2 /с, определяется
экспериментально;
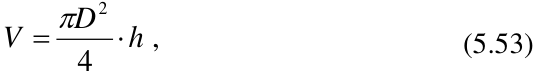
V – объем управляющей камеры пульсатора, см3 ,
D 2
V = π ⋅ h ,
(5.53)
4
где D – диаметр защемления мембраны, см;
D h – высота управляющей камеры пульсатора, принимают h = , см. 2
Основные конструктивные параметры пульсаторов (эффективные площади мембран и клапанов мембранно-клапанных блоков) определяются согласно математической модели (5.44) и условию (5.46). При этом за условную единицу обобщенных параметров принимаем наиболее определенную площадь клапана атмосферного сопла S 3 = 1, которая не может быть меньше сечения выходного штуцера пульсатора и шланга переменного вакуума доильного аппарата ( d ш = 7 мм).
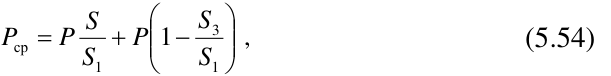
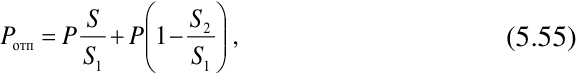
Для пульсатора с дополнительной мембраной и внешней камерой подпора (рисунок 5.23 б ) согласно модели (5.46) при P = Р = 1 ее уравнения принимают вид
P ср = P S + P 1 − S 3 , (5.54)
S 1 S 1
P отп = P S + P 1 − S 2 , (5.55)
S 1 S 1
где, согласно изложенному выше, Р ср = 0,95 Р , Р отп = 0,65 Р .
При P = 0 правые части уравнений модели (5.44) равны нулю, поэтому
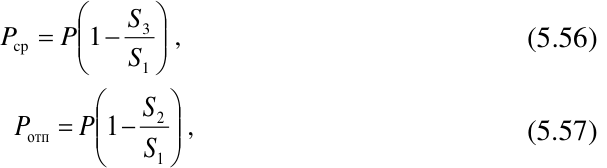
P cp = P 1 − S 3 , (5.56)
S
1
P отп = P 1 − S 2 , (5.57)
S
1
где, согласно изложенному выше, Р ср = 0,65 Р , Р отп = 0,35 Р .
Подставляем известные и полученное значения в уравнение (5.56) и определяем эффективную площадь мембраны управляющей камеры пульсатора:
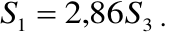
S 1 = ,286 S 3 .
Подставляем известные и полученное значения в уравнение (5.57) и определяем площадь большого вакуумного клапана по диаметру вакуумного сопла:
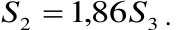
S 2 = ,186 S 3 .
Подставляем известные и полученное значения в уравнение (5.56) или (5.57) и определяем эффективную площадь мембраны камеры подпора: S = ,086 S 3 .
В соответствии с условием (5.46) полученные результаты представим в виде
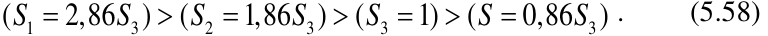
( S 1 = 2,86 S 3 ) > ( S 2 = 1,86 S 3 ) > ( S 3 = 1) > ( S = 0,86 . (5.58) S 3 )
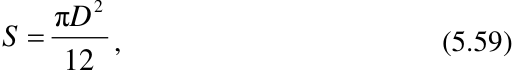
После этого необходимо определить диаметры защемлений и жесткого центра мембран пульсатора, исходя из того, что для определения их эффективных площадей существуют следующие формулы [99]:
– эффективная площадь мягкой мембраны определяется по формуле
π D 2
S =
, (5.59)
12
– эффективная площадь мембраны с жестким центром определяется по формуле
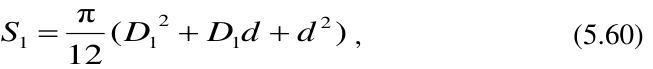
π 2 2
S 1 = ( D 1 + D 1 d + d ) , (5.60)
12
где D, D1 – диаметры защемлений мембран;
d – диаметр жесткого центра мембраны.
В промышленной пневмоавтоматике и в отечественных пульсаторах диаметр жесткого центра d принимают равным 0,7 D 1 [99].
После определения диаметра защемления мембраны управляющей камеры D1 нужно проверить его соответствие габаритам пульсатора, и, если они позволят, необходимо увеличить его и пропорционально увеличить диаметр атмосферного клапана таким образом, чтобы сохранялось соотношение эффективной площади S 1 этой мембраны и площади клапана S 3. Увеличение диаметра клапана производится путем расширения диффузора.
Рабочие параметры пульсатора
Зная соотношения эффективных площадей элементов пульсатора, мы можем определить его рабочие параметры (величину вакуума срабатывания P ср и отпускания P отп, фазу сосания λ, частоту пульсаций f и среднюю действующую величину вакуума под соском P с при работе в трехтактном режиме) при значениях аналогового управляющего сигнала P , соответствующего интенсивности молокоотдачи, от P = 0 до P = Р .
Используя выражения математической модели пульсатора (5.44) и соотношения эффективных площадей элементов мембранно-клапанного блока (5.59) и (5.60), определим значения вакуума срабатывания P ср, отпускания P отп и фазы сосания λ в относительных единицах. По выражениям (5.47), (5.48), (5.50), (5.51) и (5.52) определим временные параметры в относительных единицах. Результаты расчета параметров управляемого пульсатора в относительных единицах представлены в таблице 5.4. Зависимость фазы сосания и частоты пульсаций управляемого пульсатора от величины аналогового управляющего сигнала представлена на рисунке 5.24.
Таблица 5.4 – Рабочие параметры управляемого пульсатора
| P | Pср | Pотп | λ | f, Гц | Pс |
|---|---|---|---|---|---|
| 0 | 0.65 | 0.35 | 0.50 | 1.61 | 0.50 |
| 0.1 | 0.68 | 0.38 | 0.53 | 1.60 | 0.53 |
| 0.2 | 0.71 | 0.41 | 0.56 | 1.57 | 0.56 |
| 0.3 | 0.74 | 0.44 | 0.59 | 1.53 | 0.59 |
| 0.4 | 0.77 | 0.47 | 0.62 | 1.48 | 0.62 |
| 0.5 | 0.80 | 0.50 | 0.65 | 1.41 | 0.65 |
| 0.6 | 0.83 | 0.53 | 0.68 | 1.33 | 0.68 |
| 0.7 | 0.86 | 0.56 | 0.71 | 1.23 | 0.71 |
