
| 0.8 | 0.89 | 0.59 | 0.74 | 1.12 | 0.74 |
|---|---|---|---|---|---|
| 0.9 | 0.92 | 0.62 | 0.77 | 0.98 | 0.77 |
f , Гц λ, о.е.
1.8 0.8
1.6
λ
0.7
1.4
f
1.2
0.6
1.0
0.8 0.5
0 0.2 0.4 0.6 0.8 1 P , о.е.
1 0.95 0.65 0.80 0.81 0.80
| 1 | 0.95 | 0.65 | 0.80 | 0.81 | 0.80 |
|---|
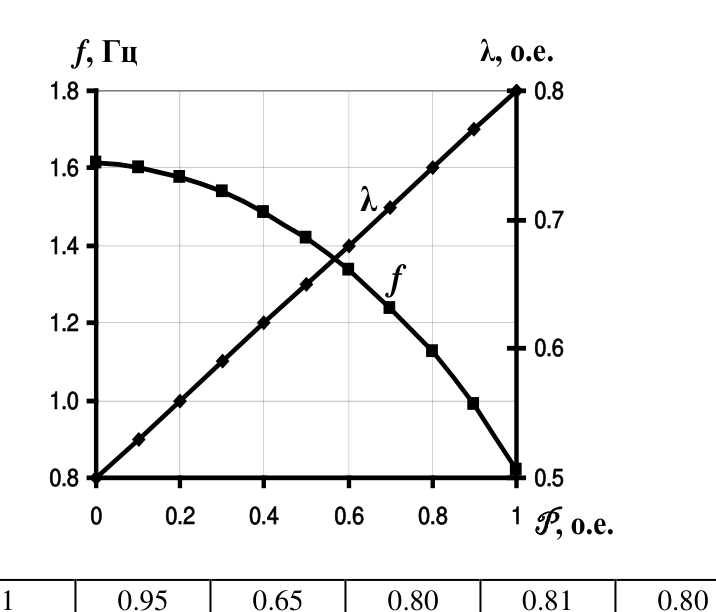
Рисунок 5.24 – Зависимость фазы сосания и частоты пульсаций
управляемого пульсатора от величины аналогового управляющего сигнала
Определим конструктивные параметры управляемого пульсатора с внешней камерой управляемого подпора, выполненного по схеме рисунка 5.23 б на основе серийного пульсатора аппарата АДУ-1, учитывая его габариты. При этом для изменения в процессе доения рабочих параметров в физиологически обоснованных пределах необходимо обеспечить соотношение эффективных площадей мембран и клапанов пульсатора согласно условию (5.46). Расчёт производим, приняв за единицу минимальный внутренний диаметр диффузора атмосферного сопла серийного пульсатора АДУ-1 d 3 = 9 мм. Тогда площадь атмосферного клапана равна:
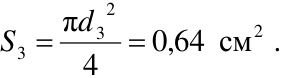
2
π d 3 2
S 3 = = ,064 см .
4
Площади остальных элементов мембранно-клапанного блока определяем из соотношения (5.58), а диаметры – из формул (5.59), (5.60) и известной формулы площади круга.
Полученные значения конструктивных параметров значительно меньше аналогичных параметров серийного пульсатора, поэтому необходимо увеличить диаметр атмосферного клапана и пропорционально диаметры остальных элементов таким образом, чтобы сохранялось соотношение эффективной площадей (5.61). Увеличение диаметра атмосферного клапана
производится путем расширения диффузора. В данном случае диаметр атмосферного клапана увеличиваем в 2 раза и определяем значения остальных параметров. Результаты расчета конструктивных параметров управляемого пульсатора с внешней камерой управляемого подпора приведены в таблице 5.5.
Таблица 5.5 – Конструктивные параметры управляемого пульсатора с внешней камерой управляемого подпора
| Конструктивные параметры | Условное обозначение и ед. изм. | Расчёт по минималь- ному диаметру атмосферного клапана | Расчёт по увеличен- ному диаметру атмосферного клапана |
|---|---|---|---|
| Эффективная площадь мембраны управляющей камеры | S1, см2 | 1,83 | 7,26 |
| Диаметр защемления мембраны управляющей камеры | D1, мм | 17,9 | 35,6 |
| Диаметр жесткого центра мембраны управляющей камеры | D, мм | 12,5 | 21,8 |
| Эффективная площадь мембраны камеры управляемого подпора | S, см2 | 0,55 | 2,34 |
| Диаметр защемления мембраны камеры управляемого подпора | D, мм | 14,5 | 29 |
| Площадь вакуумного клапана | S2, см2 | 1,19 | 4,72 |
| Диаметр вакуумного клапана | d2, мм | 12,3 | 24,5 |
| Площадь атмосферного клапана | S3, см2 | 0,64 | 2,54 |
| Диаметр атмосферного клапана | d3, мм | 9 | 18 |
Полученные во втором варианте расчета конструктивные параметры: (диаметры защемлений и жесткого центра мембран, диаметры клапанов и их эффективные площади) в основном соответствуют габаритам серийного пульсатора аппарата АДУ-1.
Анализ значений рабочих параметров, приведенных в таблице 5.5, показывает, что управляемый пульсатор с внешней камерой управляемого подпора обеспечивает изменение рабочих параметров в зависимости от уровня управляющего аналогового сигнала в диапазоне: соотношение тактов от 1:1 до 4:1; частота пульсаций от 1,6 до 0,8 Гц и величина вакуума под соском от
25 до 40 кПа при величине вакуума питания 50 кПа.
Полученные при расчете конструктивные параметры (диаметры защемления и жесткого центра мембран и диаметры клапанов) в основном соответствуют габаритам серийного пульсатора аппарата АДУ-1, что позволяет изготавливать управляемый пульсатор для доильного автомата на его основе. При P = 0 в математической модели двухмембранного пульсатора с внешней камерой подпора (5.44) площадь разделительной мягкой мембраны S отсутствует, и это выражение превращается в математическую модель обычного одномембранного пульсатора, по которой в соответствии с предлагаемой методикой можно рассчитывать пульсаторы отечественных доильных аппаратов АДУ-1, АДУ 02.100 и ДД4-1.
Инженерный расчёт управляемого пульсатора с двухмембранноклапанным блоком по схеме замещения, приведенной на рисунке 5.25 б , производится на основе разработанного графоаналитического метода исследований динамических систем по безразмерным обобщенным параметрам в относительных единицах (о.е.) (рис. 5.25 а ), с использованием его математической модели (5.37) при выполнении условия:

S 1 > S > S 2 > S 3 = 1. (5.61)<br><!-- End of picture text -->
Из модели (5.37) следует, что все члены правых частей уравнений модели, кроме аналогового управляющего сигнала P , есть величины постоянные, а поэтому все параметры и положения в координатном поле гистерезисных характеристик пульсатора, являющихся алгоритмами его функционирования, зависят только от величины управляющего сигнала P .
Характер изменения положения гистерезисной петли в координатном поле и параметров пульсатора аналогичен описанному выше для пульсатора с внешней камерой управляемого подпора.
Графический метод определения рабочих параметров пульсатора
Фаза сосания аппарата λ = t 1/ T ц является основным параметром управляемого пульсатора. В результате исследований установлено, что в гистерезисных петлях доильных аппаратов величина λ всегда соответствует среднему значению величины вакуума P λ = λ = ( P ср + P oтп)/2 (о.е.), действующего в управляющей камере пульсатора. Поэтому при работе пульсаторов величина λ должна достигать своего максимального значения.
На графике рисунка 5.25 а ему соответствует точка λ3 гистерезисной петли А3Д3А4В3С3 (выделена точечным пунктиром). λmax выбирается исходя из максимального значения Р ср, которое не может быть больше 0,95 Р .
В связи с тем, что точка λ3 является центром гистерезисной петли, величина Р отп должна отстоять от ее центра на таком же расстоянии ∆ P /2, как Р ср, но отсчитываемом в противоположную сторону. Поэтому принимаем Р ср = 0,95, Р отп = 0,65, λ = 0,8 (точка λ3). При этом перепад вакуума ∆ Р = Р ср – Р отп = 0,3 является величиной постоянной для данного пульсатора, в какой
