
1
2 3 4
-
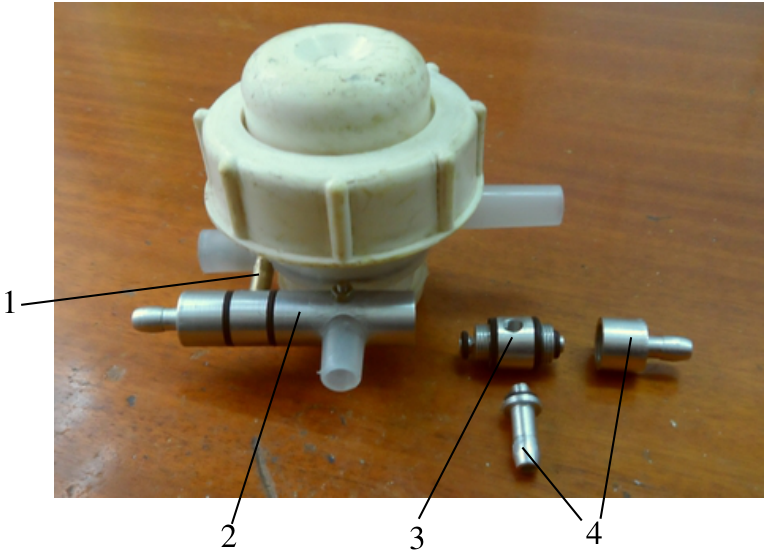
1 – штуцер для подачи управляющего сигнала на отключение пульсатора; 2 – корпус; 3 – логический элемент ИЛИ; 4 – штуцеры
-
Рисунок 5.21 – Конструкция блока логических элементов ИЛИ
5.4 Рекомендуемые параметры вакуумных управляемых пульсаторов
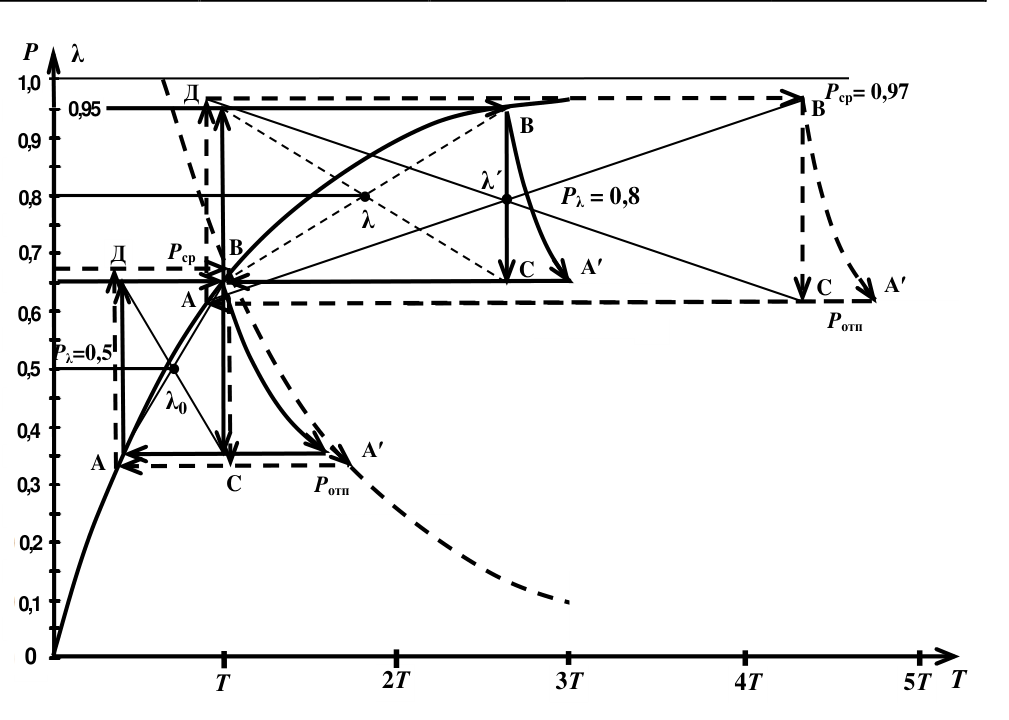
В результате проведенных экспериментальных исследований и производственной проверки установлено, что вакуумные управляемые пульсаторы могут в процессе доения по сигналам датчика молоковыведения изменять параметры в значительном диапазоне (таблица 5.3), (на рисунке 5.22 обозначены пунктиром).
Таблица 5.3 – Параметры вакуумных управляемых пульсаторов
| Наименование | Величина | |||
|---|---|---|---|---|
| физиологически обоснованная | сущест- вующая | достигнутая | рекомендуемая | |
| Соотношение тактов, о.е. | от 1:1 до 4:1 | 2,3:1 | от 1:1 до 8:1 неустойчиво | от 1:1 до 4:1 устойчиво |
| Частота пульсаций, Гц | 2,2 – 0,8 | 1; 1,2 фиксиро- вано | 2,2 – 0,8 неустойчиво | 2,2 – 1,2 устойчиво |
| Глубина | 53 и 48 | 0,5Pпит –0,8Pпит | 0,5Pпит – 0,8Pпит | |
|---|---|---|---|---|
| вакуума под | 0,5Pпит – Pпит | фиксиро- | и далее | и далее |
| соском, кПа | вано | скачком до Pпит | скачком до Pпит |
P λ
1,0
Д P ср= 0,97
0,95 B
B
0,9
λ΄
0,8 P λ = 0,8
λ
0,7 Д P ср B
C A′
C A′
A
0,6
P отп
P λ=0 , 5
0,5
λ0
0,4
A′
A
0,3 C P отп
0,2
0,1
0
Т 2 Т 3 Т 4 Т 5 Т Т
достигнутые значения; рекомендуемые значения
Рисунок 5.22 – Характеристики вакуумных управляемых пульсаторов (достигнутые и рекомендуемые)
Однако эти значения параметров не соответствуют физиологическим требованиям и не обеспечивают устойчивого режима работы пульсатора и доильного аппарата.
Для выполнения физиологических требований и обеспечения устойчивой работы рекомендуется соблюдать диапазон изменения параметров, представленный в таблице 5.3, и на рисунке 5.22 (обозначены сплошной линией).
5.5 Методика инженерного расчета вакуумных управляемых пульсаторов
На основе проведенных исследований разработана методика инженерного расчета конструктивных и рабочих параметров вакуумных управляемых пульсаторов, предназначенных для управляемых доильных аппаратов и стойловых доильных автоматов.
В ходе проведенных исследований была выбрана и обоснована схема
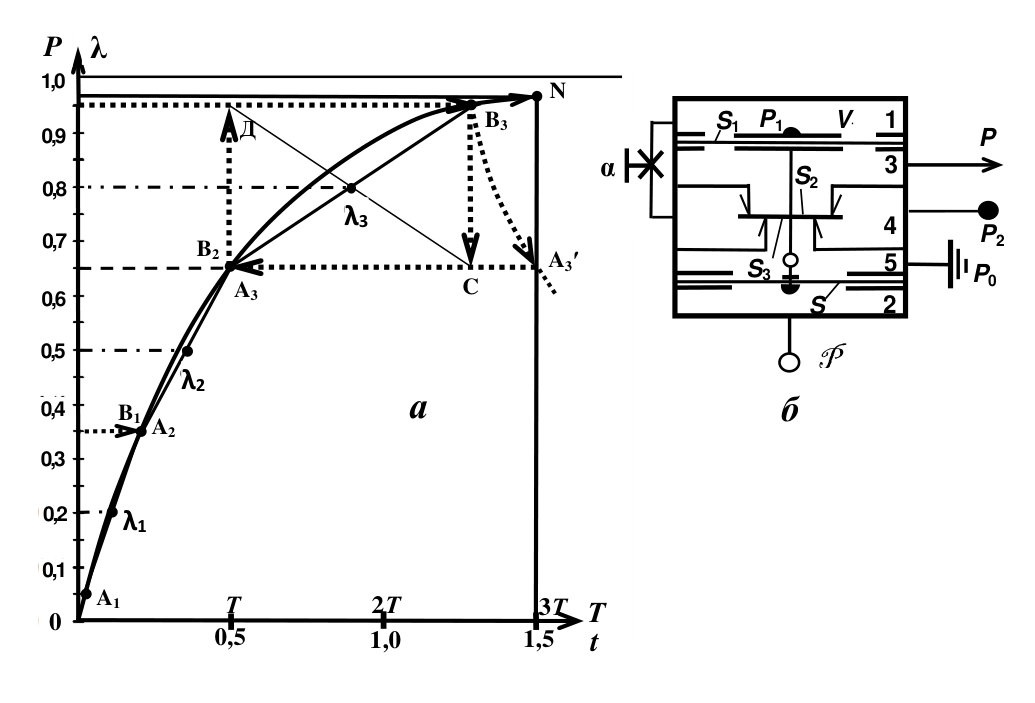
простейшего вакуумного управляемого пульсатора – с дополнительной мембраной и внешней камерой управляемого подпора (рисунок 5.23 б ). Инженерный расчёт и выбор параметров предлагаемого пульсатора производится на основе разработанного графоаналитического метода иссле-
дований динамических систем по положениям в координатном поле: P – t основных носителей информации – хорд-диагоналей А1 – В1, А2 – В2 гистерезисных петель (на рисунке 5.23 а не показаны) с центрами λ1, λ2 и А3 – В3 (петля показана точечным пунктиром) с центром λ3 с использованием математической модели (5.44).
По положениям хорды-диагонали гистерезисной петли на восходящей экспоненте в плоскости P – t и математической модели можно определить почти все параметры пульсатора.
P λ
Р(ν
1,0
N
B B3 S 1 Р 1 V 1 1
0,9 Д P
α α S 2 3
0,8
О λ3 3 4
0,7 Р 2
B2
A3′ S 3 5 P 0
A3 C
0,6 S 2
0,5 P P
О λ2 2
0,4 B1 А а б
A2
0,3
0,2 О λ1 1
0,1
0 A1 Т 2 Т 3 Т Т
0
0,5 1,0 1,5 t
1, 2, 3, 4, 5 – камеры: основная управляющая; управляемого переменного подпора P ; постоянного вакуума P ; переменного вакуума Р 2; атмосферного давления Р 0, соответственно; S и S 1 – эффективные площади мембран каме-
ры подпора и управляющей камеры; S 2 и S 3 – площади вакуумного и атмосферного клапанов; Р 1 – величина вакуума в управляющей камере; V – емкость управляющей камеры; α – проводимость
Рисунок 5.23 – Положение хорд-диагоналей гистерезисных характеристик а на экспоненте 0N управляемого пульсатора по схеме б
