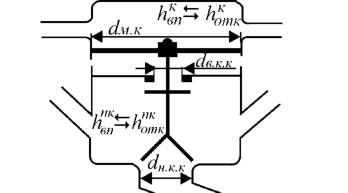
которые зависят от параметров биологической (сопротивление извлечению молока) и технической (уровень разрежения) подсистем.
Рассмотрим методику расчета пульсатора доильного аппарата.
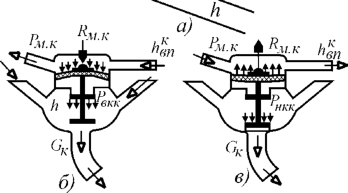
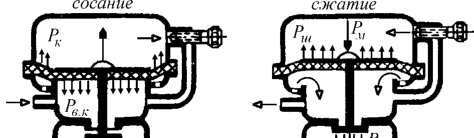
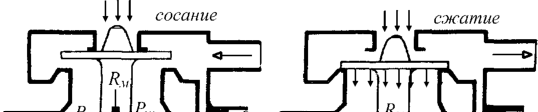
Составим и решим для двух случаев уравнения равновесия сил, действующих на клапаны и мембрану: 1) в момент перехода от такта сосания к такту сжатия, при этом клапан поднимается из нижнего положения в верхнее; 2) в момент перехода от такта сжатия к такту сосания, когда клапан опускается из верхнего положения в нижнее, соединяя камеру 2П с областью постоянного вакуума.
В первом случае вниз направлены сила тяжести подвижных частей G (рис. 1.22) и, вызванная давлением воздуха на верхний клапан площадью F в.к, сила
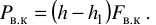
P в.к = ( h − h 1 ) F в.к .
Вверх будут направлены сила R м, Н, упругости мембраны, защемленной по ее периметру, и обусловленная давлением атмосферного воздуха из камеры 3П на кольцо мембраны площадью F к, сила P к, Н
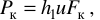
P к = h 1 uF к ,
где u – коэффициент активности мембраны, позволяющий учесть часть нагрузки, которая от мембраны передается на стержень клапана, определяемая по формуле Б.Н. Бежанова
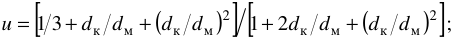
2 2
u = [ 1 3 + d к d м + ( d к d м ) ] [ 1 + 2 d к d м + ( d к d м ) ] ;
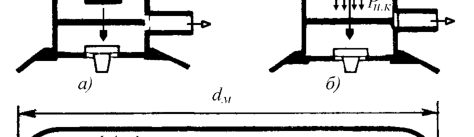
d м – наружный диаметр мембраны, м; d к – внутренний диаметр кольцевой камеры, м.
Тогда уравнение равновесия сил в момент перехода клапана из нижнего положения в верхнее имеет вид
P в.к + G = P к + R м или ( h − h 1 ) F в.к + G − R м = h 1 uF к .
Отсюда
h 1 = ( hF в.к + G − R м ) ( F в.к + uF ) .
По результатам экспериментов установлено, что упругая сила R м мембраны находится в пределах 1…3 Н.
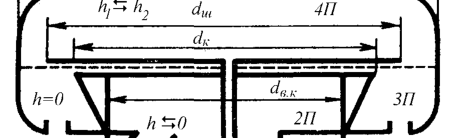
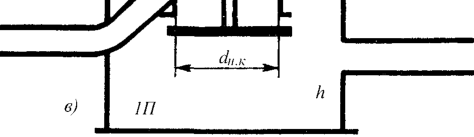
Во втором случае вниз направлены сила тяжести подвижных частей G (рис. 1.23), R м – упругая сила мембраны и, обусловленная давлением воздуха на нижний клапан площадью F н.к, сила P н.к = hF н.к .
Вверх направлены обусловленная давлением на кольцо мембраны площадью F к, сила P к = h 2 uF к и, вызванная давлением на шайбу площадью F ш, сила P ш = h 2 F ш .
В момент перехода клапана из верхнего положения в нижнее уравнение сил примет вид
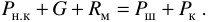
P н.к + G + R м = P ш + P к .
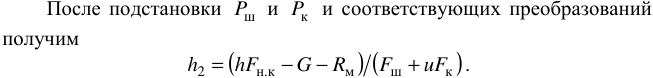
После подстановки P ш и P к и соответствующих преобразований
получим
h 2 = ( hF н.к − G − R м ) ( F ш + uF к ) .
Приведенные формулы справедливы для любого мембранного пульсатора, имеющего управляющую камеру 4П постоянного объема, и необходимы для расчета соотношения длительности тактов. При этом предельные значения давлений h 1 и h 2 необходимо определять с учетом размеров пульсатора и особенностей его конструктивной схемы.
Для двухтактного аппарата "Майга" (рис. 1.23) они имеют следующий вид
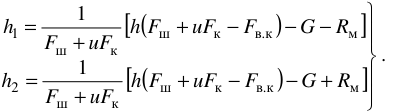
h 1 = F ш + 1 uF к [ h ( F ш + uF к − F в.к ) − G − R м ]
.
1
h 2 = F ш + uF к [ h ( F ш + uF к − F в.к ) − G + R м ]
При расчете действительных значений длительности тактов следует учитывать переходные процессы за пульсатором.
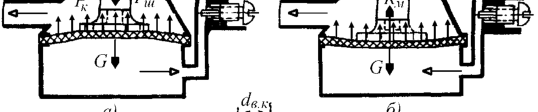
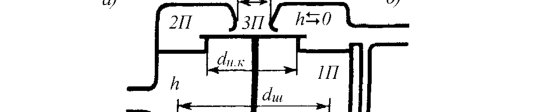
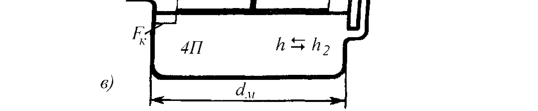
Отличительной особенностью трехтактного аппарата является наличие такта отдыха, длительность которого определяется мембранноклапанным механизмом коллектора, управляемым пульсатором. Для его работы характерны два момента: 1) момент перехода от такта сосания к такту разгрузки (рис. 1.24, б ), когда клапаны при разрежении пе-